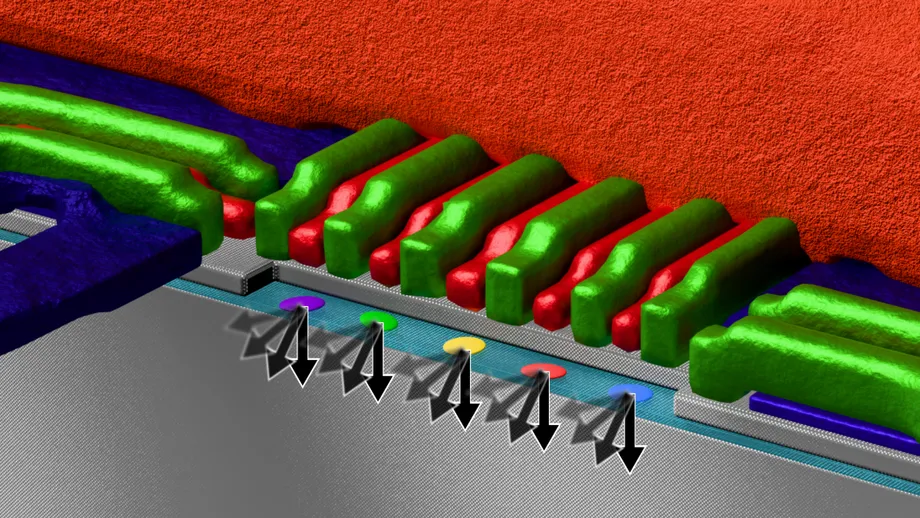
สายควบคุมเส้นเดียว คิวบิต 5 คิวบิต และวิธีแก้การรบกวนที่ไม่พึงประสงค์
นักวิจัยจากศูนย์วิทยาศาสตร์สสารเกิดใหม่ RIKEN ของญี่ปุ่นและผู้ร่วมงาน สามารถควบคุมบิตควอนตัมซิลิคอน 5 บิตผ่านสายไมโครเวฟร่วมเพียงเส้นเดียว โดยยังคงความแม่นยำของการทำงานแต่ละรายการไว้ที่ประมาณ 99.9% ขึ้นไป เมื่อควบคุมคิวบิตพร้อมกันได้สูงสุด 3 บิต ความแม่นยำของแต่ละบิตสูงกว่า 99.99% ซึ่งช่วยแก้ปัญหาที่ทำให้ควบคุมหน่วยประมวลผลควอนตัมซิลิคอนขนาดใหญ่ได้ยาก
สารบัญ
- สายควบคุมเส้นเดียว คิวบิต 5 คิวบิต และวิธีแก้การรบกวนที่ไม่พึงประสงค์
- ตัวเลขความแม่นยำหมายถึงอะไร
- อุปกรณ์ซิลิคอนทำงานอย่างไร
- เหตุใดคิวบิตจึงผลัดกันทำงานไม่ได้
- ผลของไมโครเวฟที่อยู่เบื้องหลังข้อผิดพลาด
- การวัดเป็นคู่ช่วยลดภาระการสอบเทียบที่เพิ่มขึ้น
- พัลส์ที่นุ่มนวลขึ้นช่วยรักษาความแม่นยำ
- ข้อจำกัดที่ยังเหลือเมื่อคิวบิตทั้ง 5 บิตทำงาน
- จากต้นฉบับฉบับแรกสู่เป้าหมายการวิจัยที่ใหญ่ขึ้น
- ประเด็นสำคัญ
งานวิจัยนี้เผยแพร่ในวารสาร Nature Physics เมื่อวันที่ 15 ตุลาคม 2026 โดยระบุว่าสัญญาณไมโครเวฟเป็นแหล่งสำคัญของการรบกวน สัญญาณที่ส่งไปยังคิวบิตหนึ่งทำให้สภาวะการทำงานของคิวบิตอื่นเปลี่ยนไป ทีมวิจัยวัดการเปลี่ยนแปลงที่ไม่พึงประสงค์ระหว่างคิวบิตแต่ละคู่ แล้วปรับสัญญาณควบคุมเพื่อชดเชยผลดังกล่าว
ผลการทดลองเชื่อมโยงปัญหาสองด้านที่ต้องแก้ไปพร้อมกัน ได้แก่ การรักษาความแม่นยำของการทำงานควอนตัม และการลดจำนวนสายไฟที่ต้องใช้ควบคุมหน่วยประมวลผลซึ่งมีขนาดใหญ่ขึ้น สายไมโครเวฟร่วมช่วยให้สถาปัตยกรรมการควบคุมง่ายขึ้น ขณะที่วิธีสอบเทียบช่วยรักษาความแม่นยำเมื่อคิวบิตหลายบิตทำงานพร้อมกัน
Leon Camenzind นักวิทยาศาสตร์วิจัยของ RIKEN และผู้เขียนร่วมคนแรกซึ่งกำกับดูแลการทดลอง กล่าวถึงความก้าวหน้านี้ในข่าวประชาสัมพันธ์ภาษาอังกฤษของ RIKEN ลงวันที่ 16 ตุลาคม
ผลการทดลองนี้แสดงให้เห็นว่าสามารถรักษาการควบคุมที่มีความเที่ยงตรงสูงไว้ได้ แม้ควบคุมคิวบิตหลายบิตพร้อมกัน และถือเป็นก้าวสำคัญสู่การขยายขนาดหน่วยประมวลผลควอนตัมที่ใช้ซิลิคอน
ตัวเลขความแม่นยำหมายถึงอะไร
บทความใน Nature Physics ชื่อ "การทำเกตคิวบิตเดี่ยวที่มีความเที่ยงตรงสูงพร้อมกันในแถวคิวบิตสปิน" รายงานผลการวัดการทำงานพื้นฐานที่เรียกว่าเกต เกตจะเปลี่ยนสถานะควอนตัมของคิวบิต ส่วนค่าความเที่ยงตรงบอกว่าการทำงานนั้นตรงกับผลลัพธ์ที่ตั้งใจไว้มากน้อยเพียงใด
คิวบิตทั้ง 5 บิตมีค่าความเที่ยงตรงของเกตสูงกว่า 99.99% เมื่อทำงานแยกกัน โดยบางบิตเข้าใกล้ 99.999% ทีมวิจัยรักษาค่าความเที่ยงตรงให้สูงกว่า 99.99% ได้ระหว่างการทำงานพร้อมกันของคิวบิตสูงสุด 3 บิต ส่วนกรณีที่คิวบิตทั้ง 5 บิตทำงานพร้อมกัน บทความรายงานประสิทธิภาพที่ 99.9% ขึ้นไป ขณะที่ RIKEN สรุปผลดังกล่าวว่าอยู่ที่ประมาณ 99.9%
ทศนิยมตำแหน่งที่เพิ่มขึ้นมีความสำคัญ เมื่อนำค่าความเที่ยงตรงไปลบออกจาก 100% จะได้ค่าความผิดพลาดเฉลี่ยของเกต โดย 99.9% เท่ากับ 0.1% ส่วน 99.99% เท่ากับ 0.01% การขยับจากระดับหนึ่งไปอีกระดับจึงลดค่าความผิดพลาดนี้ลง 10 เท่า การแก้ไขข้อผิดพลาดควอนตัมต้องอาศัยการรักษาความผิดพลาดเหล่านี้ให้มีขนาดเล็กตลอดการทำงานหลายขั้นตอน
ทีมวิจัยวัดเกต X และ Y พื้นฐาน ซึ่งหมุนสถานะของคิวบิตแต่ละบิตรอบแกนที่ต่างกัน เกตเหล่านี้เป็นองค์ประกอบพื้นฐานของวงจรควอนตัม การทำเกตหลายตัวพร้อมกันช่วยให้ส่วนต่าง ๆ ของหน่วยประมวลผลทำงานร่วมกันได้ แทนที่จะต้องรอคิว
อุปกรณ์ซิลิคอนทำงานอย่างไร
คิวบิตทั้ง 5 บิตอยู่ในบริเวณขนาดเล็กที่เรียกว่าจุดควอนตัม ภายในโครงสร้างที่ทำจากซิลิคอนและซิลิคอนเจอร์เมเนียม ขั้วไฟฟ้าโลหะสร้างและควบคุมบริเวณที่จำกัดเหล่านี้ ข้อมูลถูกเข้ารหัสไว้ในสปินของอิเล็กตรอน ซึ่งเป็นสมบัติควอนตัมที่ปรับเปลี่ยนได้ด้วยสัญญาณไมโครเวฟ
อุปกรณ์นี้ใช้ซิลิคอนที่เพิ่มสัดส่วนไอโซโทปซิลิคอน-28 โดยประกาศงานวิจัยภาษาญี่ปุ่นของ RIKEN อธิบายว่าซิลิคอน-28 ไม่มีสปินนิวเคลียร์ จึงช่วยสร้างสภาพแวดล้อมแม่เหล็กที่มีสัญญาณรบกวนน้อยลงสำหรับสปินของอิเล็กตรอนที่ใช้เก็บข้อมูล
ขั้วเกตอะลูมิเนียม 3 ชั้นที่ซ้อนทับกันกำหนดโครงสร้างแถวคิวบิต แม่เหล็กโคบอลต์ขนาดเล็กสร้างสนามแม่เหล็กที่เปลี่ยนแปลงไปทั่วอุปกรณ์ ทำให้ความถี่การทำงานของคิวบิตข้างเคียงต่างกันประมาณ 150 เมกะเฮิรตซ์ ความแตกต่างของความถี่นี้ทำให้นักวิจัยเลือกควบคุมคิวบิตแต่ละบิตได้ แม้จะใช้ขั้วไฟฟ้าไมโครเวฟร่วมกัน
สายร่วมส่งพัลส์ไมโครเวฟที่รวมกัน ซึ่งมุ่งไปยังคิวบิตต่าง ๆ ส่วนขั้วไฟฟ้าอื่นยังทำหน้าที่อื่นต่อไป เช่น กำหนดรูปร่างของจุดควอนตัมและปรับปฏิสัมพันธ์ระหว่างจุดเหล่านั้น การลดจำนวนสายเกี่ยวข้องกับโครงสร้างพื้นฐานสำหรับควบคุมไมโครเวฟ ซึ่งเป็นหนึ่งในส่วนที่ขยายขนาดได้ยากของหน่วยประมวลผลประเภทนี้
เหตุใดคิวบิตจึงผลัดกันทำงานไม่ได้
คิวบิตสปินในซิลิคอนสูญเสียความสัมพันธ์อันแม่นยำภายในสถานะควอนตัมระหว่างรอ การสูญเสียนี้เรียกว่าการสูญเสียเฟส ซึ่งอาจทำให้ข้อมูลเสียหายก่อนเริ่มการทำงานขั้นถัดไป ในอุปกรณ์นี้ เวลาเฉลี่ยก่อนเกิดการสูญเสียเฟสขณะคิวบิตไม่ได้ทำงานอยู่ที่ประมาณ 10.3 ไมโครวินาที หรือ 10.3 ล้านส่วนของวินาที
บทความรายงานว่าเวลาโคฮีเรนซ์ระหว่างการทำงานที่มีสัญญาณขับอยู่ที่ประมาณ 100 ไมโครวินาที หรือราว 10 เท่าของเวลาการสูญเสียเฟสขณะไม่ได้ทำงาน การวัดด้วยวิธี Hahn echo ซึ่งใช้ลำดับการควบคุมเพื่อหักล้างการสูญเสียเฟสบางรูปแบบ ได้ค่าเฉลี่ยประมาณ 60 ไมโครวินาที การวัดแต่ละแบบสะท้อนสภาวะการทำงานของคิวบิตที่แตกต่างกัน
ช่วงเวลาอันสั้นเหล่านี้ทำให้การควบคุมแบบขนานเป็นสิ่งจำเป็นในทางปฏิบัติ หากหน่วยประมวลผลขนาดใหญ่ควบคุมคิวบิตทีละบิต คิวบิตอื่นอีกหลายบิตจะต้องเสียเวลาอันมีค่าไปกับการรอ การแก้ไขข้อผิดพลาดควอนตัมยังต้องอาศัยการทำงานร่วมกันอย่างประสานกันระหว่างคิวบิตหลายกลุ่ม เพื่อตรวจจับและจัดการข้อผิดพลาด
การควบคุมแบบขนานเคยทำให้ความแม่นยำลดลง บทความใน Nature Physics อ้างถึงการทดลองก่อนหน้านี้ในซิลิคอนและซิลิคอนเจอร์เมเนียม ซึ่งพบว่าค่าความเที่ยงตรงลดจาก 99.95% เหลือ 99.5% เมื่อคิวบิตเพียง 2 บิตทำงานพร้อมกัน ทีม RIKEN ศึกษาสาเหตุทางกายภาพของการลดลงนี้และวิธีชดเชย
ผลของไมโครเวฟที่อยู่เบื้องหลังข้อผิดพลาด
นักวิจัยระบุว่าเอซีสตาร์กชิฟต์ (AC Stark shift) เป็นสาเหตุหลักที่ทำให้ความแม่นยำลดลงระหว่างการควบคุมแบบขนาน สนามไมโครเวฟอาจเปลี่ยนระดับพลังงานเชิงผลของคิวบิตได้ แม้ความถี่ของสนามจะแตกต่างจากความถี่ที่ใช้ควบคุมคิวบิตนั้นก็ตาม
เฟสของคิวบิตอธิบายความสัมพันธ์ระหว่างองค์ประกอบต่าง ๆ ในสถานะควอนตัม การเปลี่ยนระยะห่างของพลังงานทำให้เฟสดังกล่าวพัฒนาไปตามเวลาไม่เหมือนเดิม เมื่อเกิดการเลื่อนเฟสที่ไม่คาดคิด พัลส์ควบคุมขั้นถัดไปจึงทำงานกับสถานะที่เคลื่อนไปจากตำแหน่งที่นักวิจัยตั้งใจไว้
ทีมวิจัยวัดการรบกวนระหว่างคิวบิตที่กำกับชื่อว่า Q3 และ Q4 โดยตรง การขับ Q4 ทำให้เฟสของ Q3 เลื่อนไปประมาณ 0.0379 เรเดียน ขณะที่การขับ Q3 ทำให้เฟสของ Q4 เลื่อนไปประมาณลบ 0.0026 เรเดียน ผลกระทบที่ไม่เท่ากันนี้สะท้อนถึงกำลังไมโครเวฟที่แตกต่างกันซึ่งจำเป็นต่อการควบคุมคิวบิตทั้งสองให้ทำงานด้วยความเร็วเท่ากัน
การเลื่อนเฟสเพิ่มขึ้นโดยประมาณตามกำลังสองของแอมพลิจูดสัญญาณขับ กล่าวอย่างง่ายคือ ภายใต้ความสัมพันธ์ที่วัดได้ การเพิ่มแอมพลิจูดเป็นสองเท่าอาจทำให้เฟสเลื่อนเพิ่มขึ้นราว 4 เท่า ดังนั้นสัญญาณควบคุมที่แรงขึ้นจึงยิ่งต้องอาศัยการชดเชยอย่างรอบคอบ
การวัดเป็นคู่ช่วยลดภาระการสอบเทียบที่เพิ่มขึ้น
Yi-Hsien Wu ผู้เขียนคนแรกซึ่งทำการทดลองระหว่างการวิจัยระดับปริญญาเอก อธิบายว่าทีมลดปริมาณการสอบเทียบที่ต้องทำเมื่อมีคิวบิตทำงานพร้อมกันมากขึ้นได้อย่างไร
แทนที่จะต้องสอบเทียบแยกต่างหากสำหรับคิวบิตทุกชุดที่เป็นไปได้ วิธีของเราใช้การสอบเทียบระหว่างคิวบิตเป็นคู่เพื่อชดเชยการเลื่อนเฟสที่ไม่พึงประสงค์
นักวิจัยวัดว่าการทำงานของคิวบิตหนึ่งบิตเปลี่ยนเฟสของอีกบิตอย่างไร จากนั้นนำผลที่วัดได้แต่ละส่วนมารวมกัน เพื่อคำนวณค่าชดเชยที่จำเป็นเมื่อมีคิวบิตหลายบิตทำงานพร้อมกัน การปรับเฟสไมโครเวฟช่วยหักล้างการเลื่อนเฟสที่ไม่พึงประสงค์ซึ่งเป็นสาเหตุหลัก ทีมยังสอบเทียบแอมพลิจูดของพัลส์ เพื่อแก้การหมุนที่มากหรือน้อยเกินไป
การทดสอบที่ใช้ Q2, Q3 และ Q4 สนับสนุนแนวทางนี้ เฟสที่สะสมใน Q3 ขณะคิวบิตข้างเคียงทั้งสองทำงานพร้อมกันสอดคล้องกับผลรวมของผลกระทบที่วัดได้จากคิวบิตข้างเคียงแต่ละบิตแยกกัน เมื่อคิวบิตทั้ง 5 บิตทำงานพร้อมกัน การสอบเทียบแบบคู่ให้ผลดีเทียบเท่ากับการสอบเทียบเต็มรูปแบบ ซึ่งวัดคิวบิตแต่ละบิตขณะที่คิวบิตอีก 4 บิตถูกขับสัญญาณ
ต้นฉบับก่อนตีพิมพ์เมื่อเดือนกรกฎาคม 2025ของทีมระบุว่าภาระการสอบเทียบเพิ่มขึ้นตามกำลังสองของจำนวนคิวบิต แทนที่จะเพิ่มขึ้นแบบเอ็กซ์โพเนนเชียล กล่าวโดยคร่าว ๆ การเพิ่มจำนวนคิวบิตเป็นสองเท่าจะทำให้ภาระการวัดแบบคู่เพิ่มขึ้นประมาณ 4 เท่า การวัดทุกชุดการทำงานที่เป็นไปได้จะเพิ่มขึ้นเร็วกว่านั้นมาก ทำให้การสอบเทียบแถวคิวบิตขนาดใหญ่ทำได้ยากขึ้นเรื่อย ๆ
พัลส์ที่นุ่มนวลขึ้นช่วยรักษาความแม่นยำ
การสอบเทียบทำงานควบคู่ไปกับการปรับรูปทรงพัลส์ไมโครเวฟอย่างรอบคอบ นักวิจัยใช้พัลส์แบบหน้าต่างไกเซอร์ ซึ่งมีซองสัญญาณที่นุ่มนวลกว่าพัลส์สี่เหลี่ยมทั่วไป รูปทรงนี้ช่วยลดองค์ประกอบความถี่ที่ไม่พึงประสงค์ ซึ่งอาจรบกวนคิวบิตข้างเคียง
ต้นฉบับก่อนตีพิมพ์รายงานว่าค่าความเที่ยงตรงของเกตพื้นฐานแต่ละตัวอยู่ที่ประมาณ 99.98% เมื่อใช้พัลส์สี่เหลี่ยม การเปลี่ยนมาใช้พัลส์แบบหน้าต่างไกเซอร์ทำให้ค่าของคิวบิตทั้ง 5 บิตสูงกว่า 99.99% โดยบางบิตเข้าใกล้ 99.999% การเปรียบเทียบนี้แสดงให้เห็นว่ารูปแบบของสัญญาณควบคุมมีความสำคัญไม่แพ้ความถี่และความแรงของสัญญาณ
ทีมประเมินประสิทธิภาพด้วยการทดสอบเบนช์มาร์กแบบสุ่ม วิธีนี้ใช้ลำดับการทำงานที่สุ่มเลือก แล้ววัดว่าโอกาสที่จะได้ผลลัพธ์ตามที่ตั้งใจไว้ลดลงเร็วเพียงใดเมื่อลำดับยาวขึ้น อัตราการลดลงดังกล่าวใช้ประเมินค่าความเที่ยงตรงเฉลี่ยของเกตได้
ความเร็วของเกตก็ต้องอาศัยการหาจุดสมดุล เกตที่ทำงานช้าทำให้คิวบิตเผชิญกับการสูญเสียเฟสนานขึ้น ขณะที่เกตที่ทำงานเร็วมากต้องใช้สัญญาณไมโครเวฟที่แรงกว่า ซึ่งอาจทำให้เกิดสัญญาณรบกวนเพิ่มขึ้น การศึกษานี้ใช้ระยะเวลาต่ำสุด 83 นาโนวินาทีสำหรับเกตที่ควบคุมแยกกัน และกำหนดให้เกตพร้อมกันในการทดลองสามคิวบิตใช้เวลา 250 นาโนวินาที เพื่อลดแอมพลิจูดสัญญาณขับสูงสุด
ข้อจำกัดที่ยังเหลือเมื่อคิวบิตทั้ง 5 บิตทำงาน
การขับคิวบิตทั้ง 5 บิตพร้อมกันต้องใช้กำลังไมโครเวฟมากขึ้น และค่าความเที่ยงตรงลดลงมาอยู่ใกล้ 99.9% นักวิจัยระบุว่าความแม่นยำที่ยังสูญเสียไปมีสาเหตุหลักจากการสูญเสียโคฮีเรนซ์ที่เกิดจากสัญญาณขับ ซึ่งทำให้โคฮีเรนซ์ควอนตัมที่จำเป็นต่อการคำนวณอ่อนลง
การชดเชยเฟสแก้การเลื่อนที่คาดการณ์ได้ ซึ่งสามารถวัดและหักล้างได้ ส่วนการสูญเสียโคฮีเรนซ์ต้องอาศัยการปรับปรุงที่ช่วยรักษาสถานะควอนตัมระหว่างทำงานให้ดีขึ้น ดังนั้นการออกแบบอุปกรณ์ รวมถึงไมโครแม็กเน็ต จึงเป็นประเด็นสำคัญสำหรับการพัฒนาต่อไป
Camenzind กล่าวถึงข้อจำกัดที่ยังเหลือและแนวทางที่ทีมเสนอ
นี่เป็นข้อจำกัดประการหนึ่ง แต่การปรับปรุงการออกแบบอุปกรณ์เพิ่มเติมอาจช่วยลดแหล่งที่มาของข้อผิดพลาดนี้ได้
บทความอธิบายว่าค่าความเที่ยงตรงที่จำเป็นต่อการทนต่อข้อผิดพลาดขึ้นอยู่กับระเบียบวิธีแก้ไขข้อผิดพลาดและประเภทของสัญญาณรบกวนที่มีอยู่ โดยทั่วไปตั้งเป้าให้ค่าความเที่ยงตรงสูงกว่า 99.9% เพื่อให้ใช้งานได้จริง อย่างไรก็ตาม ระบบที่ทำงานได้ต้องผสานเกตที่แม่นยำเข้ากับการวัดที่เชื่อถือได้ และการแก้ไขข้อผิดพลาดซ้ำ ๆ ในแถวคิวบิตที่มีขนาดใหญ่กว่ามาก ทีมยังไม่ได้กำหนดกรอบเวลาว่าจะไปถึงขั้นนั้นเมื่อใด
จากต้นฉบับฉบับแรกสู่เป้าหมายการวิจัยที่ใหญ่ขึ้น
งานวิจัยนี้พัฒนาต่อเนื่องผ่านต้นฉบับก่อนตีพิมพ์และการเผยแพร่ในวารสาร ก่อนที่ RIKEN จะประกาศผล วันสำคัญมีดังนี้
- 16 กรกฎาคม 2025: นักวิจัยเผยแพร่ต้นฉบับก่อนตีพิมพ์ฉบับแรก หมายเลข arXiv:2507.11918v1
- 15 ตุลาคม 2026: Nature Physics เผยแพร่งานวิจัย หมายเลข DOI 10.1038/s41567-026-03466-2
- 16 ตุลาคม 2026: RIKEN ลงวันที่ข่าวประชาสัมพันธ์ภาษาอังกฤษที่อธิบายผลการค้นพบ
ความร่วมมือนี้ประกอบด้วยนักวิจัยจาก RIKEN มหาวิทยาลัยแห่งชาติไต้หวัน ETH Zurich และ QuTech ในเนเธอร์แลนด์ สำนักงานวิทยาศาสตร์และเทคโนโลยีญี่ปุ่นสนับสนุนงานวิจัยผ่านโครงการ Moonshot Goal 6 หมายเลข JPMJMS256H ซึ่งมุ่งเน้นเทคโนโลยีสำหรับคอมพิวเตอร์ควอนตัมซิลิคอนที่ทนต่อข้อผิดพลาด
ความเข้ากันได้ของซิลิคอนกับกระบวนการผลิตเซมิคอนดักเตอร์ที่ใช้อยู่แล้วทำให้แนวทางนี้มีช่องทางสู่การผสานรวมอุปกรณ์อย่างหนาแน่น การทดลองนี้เพิ่มกลยุทธ์การควบคุมเข้าไปในข้อได้เปรียบด้านการผลิตดังกล่าว ได้แก่ คิวบิตหลายบิตใช้สายไมโครเวฟร่วมกันได้ และแก้ปฏิสัมพันธ์ด้านเฟสที่ไม่พึงประสงค์ได้ด้วยการวัดระหว่างคิวบิตเป็นคู่
Seigo Tarucha ผู้จัดการโครงการคอมพิวเตอร์ควอนตัมซิลิคอนภายใต้ Moonshot Goal 6 ของ JST กล่าวถึงเป้าหมายระยะยาว
เป้าหมายระยะยาวของเราคือการสร้างคอมพิวเตอร์ควอนตัมที่ทนต่อข้อผิดพลาดโดยใช้คิวบิตสปินซิลิคอน และการควบคุมแบบขนานที่เชื่อถือได้ถือเป็นก้าวสำคัญสู่เป้าหมายนั้น
ประเด็นสำคัญ
- RIKEN และผู้ร่วมงานควบคุมคิวบิตสปินซิลิคอน 5 บิตผ่านสายไมโครเวฟร่วมเพียงเส้นเดียว
- ค่าความเที่ยงตรงของเกตแต่ละบิตสูงกว่า 99.99% โดยบางบิตเข้าใกล้ 99.999%
- คิวบิตสูงสุด 3 บิตยังคงค่าความเที่ยงตรงสูงกว่า 99.99% ระหว่างทำงานพร้อมกัน ส่วนคิวบิตทั้ง 5 บิตทำงานได้ที่ประมาณ 99.9% ขึ้นไป
- การสอบเทียบแบบคู่ชดเชยการเลื่อนเฟสที่ไม่พึงประสงค์จากปรากฏการณ์เอซีสตาร์ก
- การใช้กำลังไมโครเวฟที่สูงขึ้นทำให้เกิดการสูญเสียโคฮีเรนซ์เมื่อคิวบิตทั้ง 5 บิตทำงานพร้อมกัน การปรับปรุงอุปกรณ์จึงเป็นประเด็นทางเทคนิคที่ต้องพัฒนาต่อ
- งานวิจัยเผยแพร่ใน Nature Physics เมื่อวันที่ 15 ตุลาคม 2026