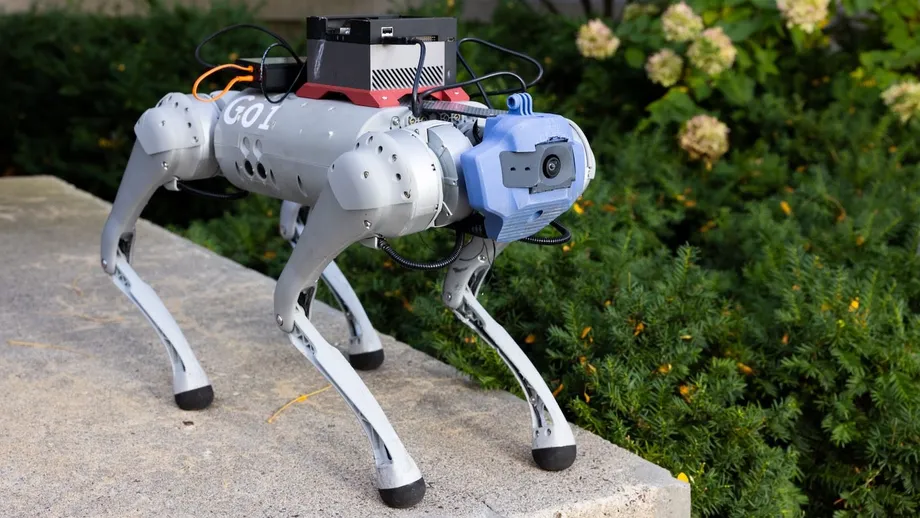
ต้อนรับนักศึกษาใหม่ไฮเทคที่มหาวิทยาลัยเจ้อเจียง
วันย้ายเข้าหอพักที่วิทยาเขตจื่อจินก่างของมหาวิทยาลัยเจ้อเจียงในปีนี้ดูแตกต่างออกไป แทนที่จะมีเพียงอาสาสมัครและรถเข็น นักศึกษาใหม่กลับพบทีมสุนัขหุ่นยนต์ที่คอยต้อนรับครอบครัว ช่วยขนกระเป๋า และแม้แต่เสิร์ฟเครื่องดื่ม การสาธิตครั้งนี้มีหุ่นยนต์สามรุ่นจาก DEEP Robotics บริษัทที่มีรากฐานอยู่ในระบบนิเวศงานวิจัยของมหาวิทยาลัยเอง หุ่นยนต์ Lite3 เต้นและสร้างความบันเทิง ส่วน X30 ขนกระเป๋าเดินทางหนัก ๆ ขึ้นบันไดและไปตามทางเดินหิน ขณะที่ Lynx M20 ซึ่งมีทั้งล้อและขาแล่นฉิวบนพื้นราบ ก่อนปีนขั้นบันไดได้อย่างคล่องแคล่ว ภาพที่เห็นผสานความสะดวกเข้ากับความตื่นตาตื่นใจ และสะท้อนให้เห็นว่าหุ่นยนต์ขั้นสูงกำลังเปลี่ยนจากการสาธิตในห้องทดลองมาสู่งานในชีวิตประจำวันได้รวดเร็วเพียงใด
สารบัญ
- ต้อนรับนักศึกษาใหม่ไฮเทคที่มหาวิทยาลัยเจ้อเจียง
- ทำความรู้จักสุนัขหุ่นยนต์
- Lite3 หุ่นยนต์ขวัญใจผู้ชม
- X30 หุ่นยนต์ขนสัมภาระ
- Lynx M20 หุ่นยนต์ส่งของในมหาวิทยาลัย
- หุ่นยนต์มองเห็นและเคลื่อนไหวได้อย่างไร
- ปฏิกิริยาจากนักศึกษา ผู้ปกครอง และเจ้าหน้าที่
- จากห้องทดลองสู่มหาวิทยาลัยและภาคอุตสาหกรรม
- มหาวิทยาลัยอื่นนำผู้ช่วยอัจฉริยะมาใช้
- จีนเร่งสร้างหุ่นยนต์ที่เร็วและแข็งแกร่งขึ้น
- ประโยชน์และความเสี่ยงของหุ่นยนต์ในมหาวิทยาลัย
- สิ่งนี้มีความหมายอย่างไรต่อนักศึกษาและมหาวิทยาลัย
- ประเด็นสำคัญ
เจ้าหน้าที่มหาวิทยาลัยมองว่าการนำหุ่นยนต์มาใช้เป็นการช่วยงานจริงในวันที่วุ่นวาย และเป็นการแนะนำวัฒนธรรมนวัตกรรมให้รู้จักตั้งแต่แรก สำหรับผู้ปกครอง เครื่องจักรเหล่านี้ทำให้เช้าวันที่เหน็ดเหนื่อยกลายเป็นช่วงเวลาที่ผ่อนคลายขึ้น สำหรับนักศึกษา หุ่นยนต์ช่วยให้เห็นภาพว่าหุ่นยนต์ล้ำสมัยสามารถตอบโจทย์ความต้องการจริงได้อย่างไร ตั้งแต่การช่วยเคลื่อนย้ายและโลจิสติกส์ ไปจนถึงปฏิสัมพันธ์ระหว่างมนุษย์กับหุ่นยนต์ ส่วนมหาวิทยาลัย งานนี้ช่วยเน้นย้ำจุดแข็งของหลักสูตรและเครือข่ายพันธมิตรด้านหุ่นยนต์ของเจ้อเจียง ซึ่งครอบคลุมตั้งแต่หุ่นยนต์สี่ขาเต้นได้ไปจนถึงเครื่องจักรวิ่งเร็วที่มุ่งทำลายสถิติ
ทำความรู้จักสุนัขหุ่นยนต์
DEEP Robotics มอบหมายหน้าที่ที่ชัดเจนให้หุ่นยนต์แต่ละรุ่น เป้าหมายคือการแสดงให้เห็นถึงประโยชน์ใช้สอย ไม่ใช่แค่ท่าทางหวือหวา และช่วยให้แถวต้อนรับเคลื่อนไปได้อย่างต่อเนื่อง หุ่นยนต์ทั้งสามรุ่นมีแนวคิดการออกแบบร่วมกัน ได้แก่ การเคลื่อนไหวสี่ขาที่คล่องแคล่ว การควบคุมที่แม่นยำ และการนำทางอย่างมั่นคงในพื้นที่แออัด แต่ละรุ่นมีความสามารถเฉพาะตัวที่เหมาะกับสภาพแวดล้อมในมหาวิทยาลัย
Lite3 หุ่นยนต์ขวัญใจผู้ชม
หุ่นยนต์ Lite3 รับหน้าที่ละลายพฤติกรรม พวกมันเต้นตามเสียงเพลง หมุนตัว กระโดด และตีลังกาหน้า จนผู้คนหยิบโทรศัพท์ขึ้นมาถ่ายรูปพร้อมรอยยิ้ม การทรงตัวและการควบคุมแบบเดียวกันนี้ยังช่วยให้หุ่นยนต์ถือถาดและเสิร์ฟเครื่องดื่มโดยไม่หกได้ด้วย เบื้องหลังการเคลื่อนไหวเหล่านั้นคือโครงน้ำหนักเบา ชุดข้อต่อแรงบิดสูง และซอฟต์แวร์ควบคุมการเคลื่อนไหว ระบบควบคุมจะวางแผนว่าควรวางเท้าแต่ละข้างตรงไหน กำหนดจังหวะก้าว และรักษาจุดศูนย์กลางน้ำหนักของหุ่นยนต์ เพื่อให้ก้าวข้ามช่องว่างเล็ก ๆ หรือหมุนตัวทักทายผู้คนได้อย่างนุ่มนวล
X30 หุ่นยนต์ขนสัมภาระ
หุ่นยนต์ X30 ช่วยขนของที่นักศึกษาไม่สามารถยกเองได้ หุ่นยนต์แต่ละตัวบรรทุกสัมภาระได้ประมาณ 85 กิโลกรัม ซึ่งเป็นน้ำหนักที่อาสาสมัครส่วนใหญ่ต้องออกแรงมาก หุ่นยนต์เคลื่อนขึ้นบันได ผ่านพื้นหินขรุขระ และข้ามทางลาดริมขอบทางได้อย่างสม่ำเสมอ โดยอาศัยการผสานข้อมูลจากเซ็นเซอร์หลายชนิด ซึ่งเป็นวิธีรวมข้อมูลจากกล้อง เซ็นเซอร์วัดระยะลึก และชุดเซ็นเซอร์วัดความเฉื่อย เพื่อตรวจจับสิ่งกีดขวางและปรับเส้นทางได้ทันที นี่จึงทำให้ X30 มองเห็นกระเป๋าเดินทางที่มีล้อขวางทาง ขยับก้าวไปทางซ้าย แล้วเดินต่อได้โดยไม่ชนใคร
Lynx M20 หุ่นยนต์ส่งของในมหาวิทยาลัย
Lynx M20 เพิ่มล้อเข้ามาเป็นอีกทางเลือก บนพื้นราบมันแล่นได้รวดเร็วเหมือนรถเข็นขนาดเล็ก แต่เมื่อเจอบันไดหรือทางลาดก็เปลี่ยนมาเดินด้วยขาเพื่อยึดเกาะพื้น โหมดการเคลื่อนที่สองแบบนี้ทำให้มันเหมาะกับการส่งของระหว่างหอพักกับจุดตรวจต่าง ๆ นักศึกษาดูมันแล่นข้ามเนินชะลอความเร็ว แล้วเปลี่ยนมาเดินขึ้นบันไดหลังฝนตกไม่นาน โดยยังทรงตัวบนพื้นเปียกได้ แนวทางไฮบริดนี้ให้ทั้งความเร็วและความมั่นคง ซึ่งเป็นการผสมผสานที่มีประโยชน์ในมหาวิทยาลัยขนาดใหญ่ที่มีทางลาด พื้นปูทาง และบันได
หุ่นยนต์มองเห็นและเคลื่อนไหวได้อย่างไร
ผู้คนมักถามว่าสุนัขหุ่นยนต์หลีกเลี่ยงการสะดุดหรือทำเครื่องดื่มหกได้อย่างไร คำตอบสั้น ๆ คือการรับรู้ การวางแผน และการควบคุม กล้องและเซ็นเซอร์วัดระยะลึกทำแผนที่พื้นที่ด้านหน้าหุ่นยนต์ ส่วนชุดเซ็นเซอร์วัดความเฉื่อยช่วยให้เครื่องรับรู้การเคลื่อนไหวของตัวเอง ไม่ว่าจะกำลังเอียงไปข้างหน้าหรือชะลอความเร็วบนทางลาด ซอฟต์แวร์จะรวมสัญญาณเหล่านั้นเป็นภาพสภาพแวดล้อมที่ชัดเจน วิศวกรเรียกกระบวนการนี้ว่าการผสานข้อมูลจากเซ็นเซอร์หลายชนิด เมื่อได้ภาพดังกล่าว หุ่นยนต์ก็สามารถระบุขอบทาง กระเป๋าเดินทาง หรือขาของคน แล้ววางแผนเส้นทางที่ปลอดภัยผ่านฝูงชนได้
ขั้นต่อไปคือการควบคุมการเคลื่อนไหว ซอฟต์แวร์ควบคุมท่าเดินสี่ขาจะกำหนดว่าขาใดควรแตะพื้น ขาใดควรยกขึ้นแกว่ง และลำตัวควรเคลื่อนที่เร็วแค่ไหน ข้อต่อแรงบิดสูงให้แรงสำหรับการถีบตัว การรับแรงขณะลงพื้น หรือการประคองถาดให้ได้ระดับขณะเลี้ยว ระบบควบคุมจะปรับตำแหน่งเท้าครั้งละไม่กี่เซนติเมตรอย่างต่อเนื่อง เพื่อรักษาสมดุลเมื่อพื้นลื่นหรือไม่เรียบ เมื่อหุ่นยนต์ข้ามช่องว่างเล็ก ๆ หรือเนินนูน ก็จะปรับความสูงและจังหวะก้าวเพื่อป้องกันการสะดุด วงจรรับรู้ วางแผน และลงมือทำนี้เกิดขึ้นหลายครั้งต่อวินาที จึงทำให้ท่าเต้นดูราบรื่น และการเสิร์ฟเครื่องดื่มดูมั่นคงแม้อยู่ท่ามกลางฝูงชน
การออกแบบไฮบริดอย่าง Lynx M20 เพิ่มรูปแบบการเคลื่อนไหวอีกแบบ ล้อช่วยลดการใช้พลังงานและเพิ่มความเร็วสูงสุดบนพื้นเรียบ ส่วนขาจะเข้ามาทำงานเมื่อเจอบันได กรวด หรือแอ่งน้ำ ระบบควบคุมต้องตัดสินใจว่าจะเปลี่ยนโหมดเมื่อใดและจัดการการยึดเกาะอย่างไร การตัดสินใจขึ้นอยู่กับพื้นผิว ความลาดชัน และการวางแผนเส้นทาง ผลลัพธ์คือหุ่นยนต์ที่รับมือกับพื้นที่จริงได้หลากหลายขึ้นโดยไม่ติดขัด
ปฏิกิริยาจากนักศึกษา ผู้ปกครอง และเจ้าหน้าที่
ผู้คนในมหาวิทยาลัยตอบรับด้วยความตื่นเต้นทันที ครอบครัวต่างหยุดถ่ายรูป อาสาสมัครยิ้มเมื่อ X30 เข้ามารับกระเป๋าเดินทางหนัก ๆ ที่หากไม่มีหุ่นยนต์คงต้องใช้คนสองคนช่วยกันยกขึ้นบันได หุ่นยนต์ดึงดูดความสนใจ แต่ยังช่วยให้แถวเคลื่อนไปได้เร็วขึ้น และเปิดทางให้อาสาสมัครไปช่วยตอบคำถามหรือบอกทางได้
หลิน นักศึกษาใหม่ที่มาพร้อมกระเป๋าใบใหญ่ เล่าถึงความโล่งใจหลังเห็น X30 ยกสัมภาระไปโดยไม่เสียการทรงตัว
สะดวกมากจริง ๆ ฉันนึกไม่ออกเลยว่าการขนกระเป๋าเดินทางจะเหนื่อยแค่ไหนหากไม่มีหุ่นยนต์ช่วย มหาวิทยาลัยเจ้อเจียงทุ่มเทอย่างมากเพื่อช่วยพวกเราที่เพิ่งเข้าใหม่
ความรู้สึกเช่นนี้คือสิ่งที่มหาวิทยาลัยต้องการ วันต้อนรับที่จัดอย่างราบรื่นช่วยสร้างบรรยากาศที่ดีให้กับสัปดาห์แรก การใช้เครื่องจักรขั้นสูงเพื่อให้การต้อนรับสะดวกขึ้นยังเป็นสัญญาณว่านักศึกษาจะได้เรียนรู้อะไรในห้องปฏิบัติการและห้องเรียน
จากห้องทดลองสู่มหาวิทยาลัยและภาคอุตสาหกรรม
DEEP Robotics มีรากฐานจากมหาวิทยาลัยเจ้อเจียง บริษัทก่อตั้งโดยจู ชิวกั๋ว รองศาสตราจารย์ที่ทำงานเชื่อมโยงกับแวดวงวิจัยของมหาวิทยาลัย ความเชื่อมโยงนี้มีความสำคัญ เพราะแสดงให้เห็นว่างานวิชาการด้านการควบคุมการเคลื่อนไหวและการรับรู้อัจฉริยะสามารถพัฒนาเป็นผลิตภัณฑ์ที่ผ่านการทดสอบภาคสนามได้อย่างไร ทฤษฎีการควบคุมแบบเดียวกันที่ช่วยให้ Lite3 ทรงตัวระหว่างหมุนตัว ยังช่วยให้ X30 ปีนขอบทางขณะขนกล่องได้ด้วย การนำหุ่นยนต์มาใช้งานในมหาวิทยาลัยเปิดโอกาสให้วิศวกรสังเกตการใช้งานจริง บันทึกข้อมูล และปรับปรุงการออกแบบสำหรับพื้นที่แออัดและซับซ้อน ไม่ใช่แค่สนามทดสอบ
มหาวิทยาลัยในจีนกลายเป็นศูนย์กลางสำคัญในการต่อยอดงานวิจัยหุ่นยนต์ให้เป็นเครื่องมือที่ใช้งานได้จริง นอกเหนือจากช่วงต้อนรับนักศึกษาใหม่ หุ่นยนต์สี่ขายังช่วยงานตรวจสอบและทำแผนที่ ที่มณฑลซานซี สุนัขหุ่นยนต์ที่เลอโนโวพัฒนาขึ้นทำงานร่วมกับคณะสถาปัตยกรรมศาสตร์ มหาวิทยาลัยชิงหัว เพื่อสแกนเจดีย์ไม้ในอำเภออิงเซียน หุ่นยนต์เก็บภาพและข้อมูลระยะลึกเพื่อสร้างแบบจำลองความแม่นยำสูง โดยลดการสัมผัสกับโบราณสถานที่เปราะบาง ทีมโครงการใช้การรับรู้หลายรูปแบบและปัญญาประดิษฐ์สร้างฝาแฝดดิจิทัล เพื่อเป็นแนวทางในการอนุรักษ์ในอนาคต สภาพแวดล้อมนี้แตกต่างจากทางเดินในหอพักอย่างมาก แต่ความสามารถหลักอย่างการเคลื่อนไหวอย่างมั่นคงและการรับรู้ข้อมูลอย่างละเอียดนั้นเหมือนกัน
มหาวิทยาลัยอื่นนำผู้ช่วยอัจฉริยะมาใช้
มหาวิทยาลัยทั่วจีนกำลังนำผู้ช่วยอัจฉริยะมาใช้ในช่วงเปิดภาคการศึกษา มหาวิทยาลัยเจียวทงซีอานเปิดตัวเจียว เสี่ยวซิน แชตบอตที่ขับเคลื่อนด้วยปัญญาประดิษฐ์และทำงานบนแพลตฟอร์มนวัตกรรม AI ของมหาวิทยาลัยชื่อเจียว เสี่ยวจื้อ บริการนี้ผสานฐานความรู้ ระบบเวิร์กโฟลว์ และโมเดลภาษาขนาดใหญ่ เพื่อตอบคำถามทั่วไป ให้ข้อมูลการเดินทาง และแนะนำแหล่งข้อมูลสำหรับนักศึกษาใหม่ เป็นเสมือนจุดต้อนรับดิจิทัลที่ออกแบบมารองรับความวุ่นวายในสัปดาห์แรก
การนำเทคโนโลยีมาใช้ยังมีหุ่นยนต์ที่ปรากฏตัวให้เห็นจริง ซวิ่น เสี่ยว หุ่นยนต์ฮิวแมนนอยด์ที่พัฒนาโดยสถาบันหุ่นยนต์ของมหาวิทยาลัย ทักทายนักศึกษาที่ประตูมหาวิทยาลัย ตอบคำถามเกี่ยวกับการเชื่อมต่อเครือข่ายที่โต๊ะประชาสัมพันธ์ และพาผู้คนไปยังจุดบริการต่าง ๆ หุ่นยนต์ตัวเดียวกันนี้ปรากฏตัวในงานแข่งขันหุ่นยนต์ฮิวแมนนอยด์โลก 2025 ที่กรุงปักกิ่ง ซึ่งได้สาธิตการโต้ตอบอย่างคล่องแคล่วในสถานการณ์ที่หลากหลาย แม้จะเป็นงานเล็ก ๆ และบทสนทนาสั้น ๆ แต่ก็ช่วยให้นักศึกษามั่นใจว่าหุ่นยนต์สามารถช่วยเหลือในสถานการณ์ที่ไม่ได้กำหนดบทไว้ล่วงหน้าได้
ห้องปฏิบัติการอื่น ๆ กำลังพัฒนาหุ่นยนต์เพื่อช่วยเหลือผู้คน ทีมจากมหาวิทยาลัยโพลีเทคนิคตะวันตกเฉียงเหนือสร้างสุนัขนำทางหุ่นยนต์ที่ทำงานได้โดยไม่ต้องเชื่อมต่ออินเทอร์เน็ต หุ่นยนต์นี้ใช้ AI แบบฝังตัว หมายถึงระบบอัจฉริยะที่อยู่ภายในเครื่องจักรเคลื่อนที่และรับรู้พร้อมตัดสินใจแบบเรียลไทม์ มันพาผู้ใช้ผ่านลิฟต์ บันได และทางข้ามถนนได้โดยไม่ต้องใช้อินเทอร์เน็ต ทีมงานผสานการบีบอัดโมเดลและการประมวลผลอนุมานแบบเร่งความเร็ว เพื่อให้คอมพิวเตอร์บนตัวหุ่นยนต์ที่ใช้พลังงานต่ำรองรับโมเดลขนาดใหญ่ได้ แนวทางนี้อาจช่วยเพิ่มความเป็นส่วนตัวและความน่าเชื่อถือของหุ่นยนต์ช่วยเหลือผู้ที่ต้องการความช่วยเหลืออย่างสม่ำเสมอ แม้ในพื้นที่ที่เครือข่ายอ่อน
จีนเร่งสร้างหุ่นยนต์ที่เร็วและแข็งแกร่งขึ้น
สุนัขหุ่นยนต์ในวันต้อนรับแสดงให้เห็นถึงความสง่างามและการควบคุมที่แม่นยำขณะเดิน นักวิจัยจากมหาวิทยาลัยเจ้อเจียงยังพยายามผลักดันขีดจำกัดด้านความเร็วด้วย ในเดือนพฤษภาคม ทีมงานของมหาวิทยาลัยประกาศว่า White Rhino หุ่นยนต์สี่ขาของทีม วิ่งระยะ 100 เมตรได้ใน 16.33 วินาที ซึ่งกินเนสส์ เวิลด์ เรคคอร์ดรับรองว่าเป็นเวลาทางการที่เร็วที่สุดของหุ่นยนต์สี่ขา ณ เวลาที่ประกาศ โครงการนี้ใช้แนวทางการออกแบบไปข้างหน้าและการเรียนรู้แบบเสริมกำลัง เพื่อประสานการแกว่งขาอย่างรวดเร็วและรักษาสมดุลแบบเรียลไทม์ ทีมงานระบุว่าหุ่นยนต์ยังบรรทุกน้ำหนักได้สูงสุด 100 กิโลกรัม ซึ่งชี้ให้เห็นถึงความเป็นไปได้ในการต่อยอดจากการวิ่งเร็วไปสู่การทำงานจริงในภูมิประเทศสมบุกสมบัน
อีกโครงการที่เชื่อมโยงกับมหาวิทยาลัยเจ้อเจียงมุ่งพัฒนาหุ่นยนต์วิ่งเร็วชื่อ Black Panther 2.0 จากบริษัทสตาร์ตอัป Mirror Me ซึ่งตั้งอยู่ในหางโจวและก่อตั้งโดยคณาจารย์กับบัณฑิตของมหาวิทยาลัย นักวิจัยรายงานว่าหุ่นยนต์วิ่ง 100 เมตรได้ในเวลาไม่ถึง 10 วินาทีระหว่างการทดสอบและการถ่ายทอดสด ซึ่งเป็นเวลาที่เร็วกว่านักวิ่งมนุษย์จำนวนมาก แต่ไม่เกี่ยวข้องกับสถิติ White Rhino ที่กินเนสส์รับรอง ทีม Black Panther ได้แรงบันดาลใจจากข้อต่อและอุ้งเท้าของสัตว์ พวกเขาติดตั้งสปริงที่ข้อต่อเข่าเพื่อดูดซับแรงกระแทก ออกแบบหน้าแข้งคาร์บอนไฟเบอร์ให้แข็งแกร่งขึ้นโดยเพิ่มน้ำหนักเพียงเล็กน้อย และเพิ่มรองเท้าวิ่งที่ยึดเกาะได้ดี โดยได้แรงบันดาลใจจากกรงเล็บเสือชีตาห์ ทีมยังอ้างถึงหลักลูกตุ้มพ่วงคู่ของฮอยเกนส์เพื่อประสานการเคลื่อนไหวของแขนขาให้เป็นท่าเดินเดียวกัน ก่อนใช้การเรียนรู้ของเครื่องเพื่อปรับจังหวะการวางเท้าได้ทันที
ก่อนการถ่ายทอดสดจากปักกิ่ง สมาชิกทีมเล่าว่าพวกเขาพัฒนาเครื่องจักรจากแนวคิดไปสู่ต้นแบบที่ใช้งานได้รวดเร็วเพียงใด หวัง หงเทา หัวหน้าสถาบันที่เกี่ยวข้องและศาสตราจารย์จากมหาวิทยาลัยเจ้อเจียง กล่าวถึงความรวดเร็วในการพัฒนาในงานแถลงข่าวที่ China Daily รายงาน
ด้วยการผสานซอฟต์แวร์และส่วนประกอบต่าง ๆ เราสร้างต้นแบบขึ้นได้ภายในเวลาเพียงสามเดือน
จิน หย่งปิน นักวิจัยจากมหาวิทยาลัยเจ้อเจียงที่มีส่วนร่วมในงานของ Mirror Me เปรียบเทียบวิธีเรียนรู้การวิ่งของสัตว์กับสิ่งที่หุ่นยนต์ต้องทำ
สัตว์มีประสบการณ์จากการเรียนรู้ระยะยาว แต่หุ่นยนต์ที่มีแขนขาของเราต้องเรียนรู้ใหม่ในทุกก้าว
โครงการเหล่านี้ ตั้งแต่หุ่นยนต์วิ่งเร็วไปจนถึงผู้ช่วยในมหาวิทยาลัย ต่างมีจุดร่วมกัน จีนกำลังลงทุนอย่างหนักเพื่อไล่ตามให้ทัน และในบางด้านก็ขึ้นมาเป็นผู้นำในวงการหุ่นยนต์ หุ่นยนต์อุตสาหกรรมกำลังเคลื่อนย้ายชิ้นส่วนในโรงงานรถยนต์ไฟฟ้า แพลตฟอร์มหุ่นยนต์ฮิวแมนนอยด์พัฒนาความสามารถด้านการเต้นและความคล่องแคล่วขึ้นเรื่อย ๆ ส่วนกองทัพก็เคยทดสอบสุนัขหุ่นยนต์ในวิดีโอเชิงยุทธวิธี ตามรายงานของ Washington Post การนำหุ่นยนต์มาใช้ในมหาวิทยาลัยเป็นด้านที่มองเห็นได้และเป็นมิตรของพัฒนาการเหล่านี้
ประโยชน์และความเสี่ยงของหุ่นยนต์ในมหาวิทยาลัย
สุนัขหุ่นยนต์ช่วยให้วันอันวุ่นวายจัดการได้ง่ายขึ้น พวกมันลดภาระทางกายของนักศึกษาและผู้ปกครอง ลดความจำเป็นในการใช้รถเข็นบนบันได และเปิดทางให้อาสาสมัครไปช่วยตอบคำถามได้ นอกจากนี้ยังขนอุปกรณ์ปฐมพยาบาล หรือบอกทางผ่านเสียงและหน้าจอได้ด้วย หากปรับการทำงานได้เหมาะสม พวกมันจะเคลื่อนที่ตามรูปแบบที่คาดเดาได้ จึงสังเกตเห็นและหลบหลีกได้ง่ายกว่าคนที่เดินซิกแซ็กพร้อมกระเป๋าเดินทางสองใบ
อย่างไรก็ตาม ข้อควรคำนึงในทางปฏิบัติยังสำคัญ ผู้ควบคุมที่เป็นมนุษย์ต้องอยู่ใกล้ ๆ ในพื้นที่ที่มีคนพลุกพล่าน การกำหนดเขตปลอดภัยให้ชัดเจนช่วยได้เมื่อหุ่นยนต์หยุดหรือหมุนตัว หากเป้าหมายคือการให้ผู้คนผ่านประตูได้สะดวก ความเร็วช้าและสม่ำเสมอย่อมเหมาะกว่าท่าทางหวือหวา ส่วนการเปลี่ยนแบตเตอรี่และชาร์จไฟควรทำให้ห่างจากแถวคอย เรื่องเหล่านี้ฟังดูเรียบง่าย แต่เป็นสิ่งที่ตัดสินว่าหุ่นยนต์จะเป็นเพื่อนร่วมงานที่ช่วยเหลือได้หรือเป็นอุปสรรค
ความปลอดภัยทางไซเบอร์ก็เป็นอีกประเด็นที่ต้องพิจารณา นักวิจัยจาก Field Effect รายงานในปี 2025 ว่าหุ่นยนต์ Unitree Go1 บางตัวที่มหาวิทยาลัยและห้องปฏิบัติการใช้งานมีช่องทางเข้าถึงจากระยะไกลที่ซ่อนอยู่ ซึ่งเชื่อมต่อกับบริการสร้างอุโมงค์เครือข่ายเมื่อหุ่นยนต์ออนไลน์ หากมีข้อมูลรับรองที่ถูกต้อง บุคคลภายนอกอาจดูภาพจากกล้องหรือส่งคำสั่งได้ ภายหลังผู้ผลิตได้ปิดบริการดังกล่าว กรณีนี้เตือนให้เห็นว่าควรปฏิบัติต่อหุ่นยนต์ภาคสนามเช่นเดียวกับอุปกรณ์เครือข่ายอื่น ๆ ที่จำเป็นต้องอัปเดตและมีมาตรการควบคุมที่รัดกุม
มาตรการป้องกันที่มหาวิทยาลัยและผู้จำหน่ายนำไปใช้ได้จริง ได้แก่:
- อัปเดตเฟิร์มแวร์และซอฟต์แวร์ให้เป็นปัจจุบัน พร้อมทดสอบการอัปเดตก่อนจัดงาน
- แบ่งแยกเครือข่าย เพื่อให้หุ่นยนต์ใช้เครือข่าย Wi Fi หรือเครือข่ายแบบมีสายที่แยกต่างหาก
- กำหนดให้มีระบบควบคุมด้วยมือและปุ่มหยุดฉุกเฉินที่เห็นชัดเจน
- ตรวจสอบความปลอดภัยของบริการเข้าถึงจากระยะไกลและสัญญาณภาพจากกล้อง
- จำกัดพื้นที่เก็บภาพวิดีโอของหุ่นยนต์และกำหนดนโยบายความเป็นส่วนตัวให้ชัดเจน
สิ่งนี้มีความหมายอย่างไรต่อนักศึกษาและมหาวิทยาลัย
สำหรับนักศึกษาใหม่ การสาธิตในวันต้อนรับเป็นโอกาสแรกที่ได้สัมผัสกับหุ่นยนต์ประยุกต์ แสดงให้เห็นว่าทฤษฎีการควบคุม การรับรู้ และปัญญาประดิษฐ์สามารถแก้ปัญหาที่ไม่ได้จำกัดอยู่แค่บนโต๊ะทดลองที่เป็นระเบียบได้อย่างไร สำหรับนักศึกษาวิศวกรรมศาสตร์ หุ่นยนต์เหล่านี้เป็นแพลตฟอร์มให้ศึกษาแนวทางการออกแบบ ตั้งแต่มอเตอร์ข้อต่อไปจนถึงรูปทรงเท้า ส่วนนักศึกษาสาขาอื่น ๆ จะได้รู้จักปฏิสัมพันธ์ระหว่างมนุษย์กับหุ่นยนต์ การออกแบบบริการ และจริยธรรม
มหาวิทยาลัยสามารถขยายจากวันจัดแสดงไปสู่โครงการทดลองใช้งานจริงได้ หุ่นยนต์ขนพัสดุอาจช่วยส่งหนังสือระหว่างห้องสมุดหรือขนตัวอย่างในห้องปฏิบัติการ หุ่นยนต์ลักษณะคล้าย Lynx M20 สามารถตรวจสอบทางเท้าและทางลาดให้ทีมซ่อมบำรุง หุ่นยนต์ฮิวแมนนอยด์ต้อนรับอย่าง Xun Xiao อาจช่วยจัดการแถวที่ยาวในช่วงลงทะเบียน ขั้นตอนเหล่านี้เป็นการพัฒนาแบบค่อยเป็นค่อยไป แต่ละงานมีเป้าหมายชัดเจนและมีผู้ควบคุมที่เป็นมนุษย์พร้อมเข้าแทรกแซงเมื่อจำเป็น
ขณะที่จีนสนับสนุนการผลักดันด้านหุ่นยนต์ทั่วประเทศ มหาวิทยาลัยจะยังคงมีบทบาทสองด้าน คือเป็นแหล่งฝึกฝนวิศวกรรุ่นต่อไป และเป็นพื้นที่ทดลองจริงที่เครื่องจักรรุ่นใหม่จะพิสูจน์ตัวเองได้ในสภาพแวดล้อมจริง วันต้อนรับนักศึกษาของมหาวิทยาลัยเจ้อเจียงสะท้อนบทบาททั้งสองด้านนี้ได้ชัดเจน ด้วยหุ่นยนต์ที่สร้างความบันเทิง ขนของหนัก และสร้างความประทับใจให้คนหนุ่มสาวหลายพันคน
ประเด็นสำคัญ
- มหาวิทยาลัยเจ้อเจียงใช้หุ่นยนต์สามรุ่นจาก DEEP Robotics ได้แก่ Lite3, X30 และ Lynx M20 เพื่อต้อนรับนักศึกษาใหม่
- หุ่นยนต์ Lite3 เต้นและเสิร์ฟเครื่องดื่ม ส่วน X30 บรรทุกน้ำหนักได้สูงสุด 85 กิโลกรัม ขณะที่ Lynx M20 สลับการเคลื่อนที่ระหว่างล้อกับขา
- การผสานข้อมูลจากเซ็นเซอร์หลายชนิดและข้อต่อแรงบิดสูงช่วยให้หุ่นยนต์เดินบนบันได ทางเดินหิน และฝูงชนได้แบบเรียลไทม์
- นักศึกษาชื่นชมความสะดวก โดยนักศึกษาใหม่คนหนึ่งกล่าวว่าหุ่นยนต์ช่วยให้การขนกระเป๋าเดินทางเหนื่อยน้อยลงมาก
- DEEP Robotics เติบโตจากงานวิจัยของมหาวิทยาลัยเจ้อเจียง แสดงให้เห็นว่าห้องทดลองในมหาวิทยาลัยสามารถต่อยอดสู่วิทยาลัยผลิตภัณฑ์จริงได้อย่างไร
- มหาวิทยาลัยเจียวทงซีอานนำแชตบอต AI และหุ่นยนต์ฮิวแมนนอยด์ต้อนรับนักศึกษามาใช้ ขณะที่มหาวิทยาลัยโพลีเทคนิคตะวันตกเฉียงเหนือสร้างสุนัขนำทางหุ่นยนต์ที่ทำงานได้โดยไม่ต้องเชื่อมต่ออินเทอร์เน็ต
- ทีมจากมหาวิทยาลัยเจ้อเจียงยังพัฒนาหุ่นยนต์ทำความเร็ว โดย White Rhino ทำสถิติที่กินเนสส์รับรอง ขณะที่มีรายงานว่า Black Panther 2.0 ของ Mirror Me ทำเวลาได้ต่ำกว่า 10 วินาทีในการทดสอบ
- นักวิจัยด้านความปลอดภัยเตือนถึงช่องทางเข้าถึงจากระยะไกลที่ซ่อนอยู่ในหุ่นยนต์บางรุ่นเมื่อปี 2025 ตอกย้ำความจำเป็นของการอัปเดต การจำกัดเครือข่าย และระบบควบคุมด้วยมือ