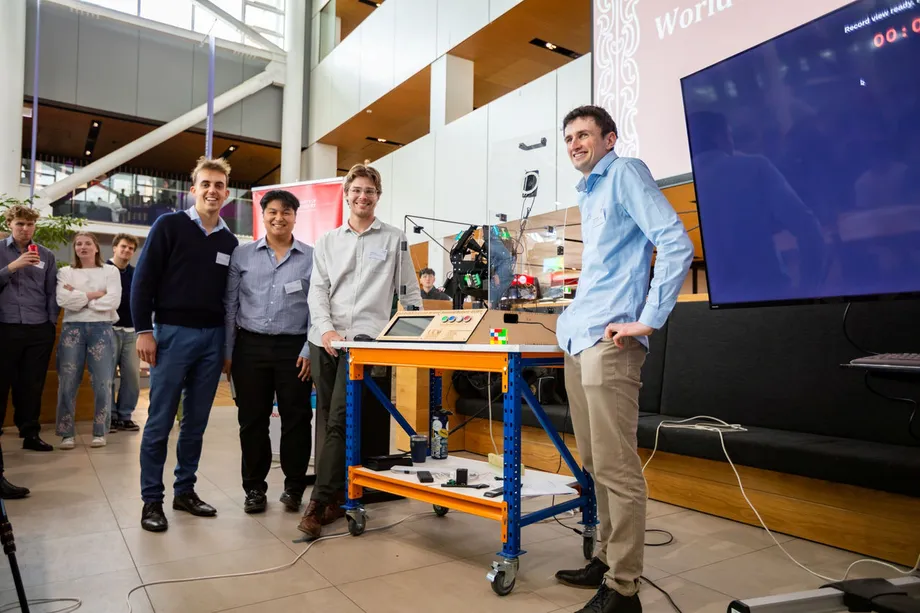
ใช้เวลาพัฒนาหนึ่งปี ทำเวลาแก้ได้ไม่ถึง 10 วินาที
นักศึกษาวิศวกรรม 4 คนจากมหาวิทยาลัยแคนเทอร์เบอรีในเมืองไครสต์เชิร์ช ประเทศนิวซีแลนด์ บันทึกเวลา 9.806 วินาที ขณะหุ่นยนต์แก้รูบิกคิวบ์ 4x4 ในการทำสถิติโลกอย่างเป็นทางการของกินเนสส์ เวิลด์ เรคคอร์ดส์ เมื่อวันศุกร์ที่ 16 ตุลาคม 2026 ผลงานนี้เร็วกว่าสถิติเดิมของหุ่นยนต์ที่ 45 วินาที และสถิติอ้างอิงของมนุษย์ที่ราว 15 วินาที ซึ่งมหาวิทยาลัยเป็นผู้ระบุ
สารบัญ
เคเล็บ เอเวอริตต์, เฮย์เดน วัตสัน, แมซ คาเมรอน และโยฮันน์ ตอร์เรส ใช้เวลาราวหนึ่งปีพัฒนาเครื่องนี้เป็นโครงงานจบสาขาวิศวกรรมเมคคาทรอนิกส์ ซึ่งผสานวิศวกรรมเครื่องกล อิเล็กทรอนิกส์ และการเขียนโปรแกรมคอมพิวเตอร์ ผลงานของพวกเขากำลังรอการยืนยันจากกินเนสส์ เวิลด์ เรคคอร์ดส์ และยังไม่มีการประกาศวันที่จะมีคำตัดสิน
ประกาศโครงงานของมหาวิทยาลัยที่เผยแพร่เมื่อวันที่ 16 ตุลาคม ระบุว่าเครื่องนี้ประกอบด้วยกล้อง 4 ตัว มอเตอร์ที่นิยมใช้ในโดรน ตัวควบคุมมอเตอร์เฉพาะทาง และจุ๊บดูด การออกแบบช่วยให้หุ่นยนต์หมุนชั้นต่าง ๆ ได้ครบทั้งสามแกนของลูกบาศก์ โดยไม่ต้องปรับทิศทางของปริศนาทั้งชิ้นซ้ำไปซ้ำมา
นักศึกษาทำงานด้วยงบประมาณที่จำกัดมาก ซึ่งได้รับการสนับสนุนจากภาควิชาวิศวกรรมเครื่องกลของมหาวิทยาลัย โจทย์ของพวกเขาคือทำให้ระบบหลายส่วนทำงานร่วมกันได้ ทั้งกล้องที่ต้องระบุสี ซอฟต์แวร์ที่ต้องคำนวณวิธีแก้ และกลไกที่ต้องหมุนชิ้นส่วนโดยไม่ทำให้ลูกบาศก์ติดขัด
วิดีโอที่กำหนดเป้าหมาย
วิดีโอบนโซเชียลมีเดียเป็นจุดเริ่มต้นของนักศึกษา ภาพดังกล่าวแสดงให้เห็นหุ่นยนต์เจ้าของสถิติเดิมใช้เวลา 45 วินาทีแก้รูบิกคิวบ์ 4x4 ทีมสังเกตว่ามนุษย์แก้ปริศนาประเภทเดียวกันได้ในเวลาราว 15 วินาที จึงตัดสินใจหาสาเหตุว่าทำไมหุ่นยนต์จึงช้ากว่า
แมซ คาเมรอน ซึ่งรับผิดชอบการพัฒนาซอฟต์แวร์ กล่าวถึงความมุ่งหมายของโครงงานว่า
เรารู้ว่าหุ่นยนต์ทำได้ดีกว่ามนุษย์ และเราอยากเป็นคนที่ทลายช่องว่างนั้น
ผลงานเวลา 9.806 วินาทีเร็วกว่าเกณฑ์อ้างอิงของหุ่นยนต์ที่ 45 วินาทีอยู่ 35.194 วินาที หรือเร็วขึ้นราว 78% เมื่อเทียบกับเกณฑ์อ้างอิงของมนุษย์ที่มหาวิทยาลัยปัดเป็น 15 วินาที หุ่นยนต์ทำเวลาได้เร็วขึ้นราว 5.2 วินาที หรือใช้เวลาน้อยลงประมาณ 35%
โครงงานพัฒนาต่อเนื่องราวหนึ่งปี โดยวันที่สำคัญที่เปิดเผยต่อสาธารณะอยู่ในเดือนตุลาคม:
- ระหว่างพัฒนา นักศึกษาใช้วิดีโอการแก้รูบิกของหุ่นยนต์ในเวลา 45 วินาทีเป็นเป้าหมายเริ่มต้น
- วันศุกร์ที่ 16 ตุลาคม 2026 พวกเขาบันทึกเวลา 9.806 วินาทีในการทดสอบสถิติอย่างเป็นทางการของกินเนสส์
- ภายในวันที่ 19 ตุลาคม โครงงานยังได้รับการนำเสนอผ่านบทสัมภาษณ์คาเมรอนเกี่ยวกับผลงานของทีม
นักศึกษา 4 คน กับหน้าที่ที่เชื่อมโยงกัน
เอเวอริตต์รับผิดชอบการออกแบบทางกล รวมถึงโครงสร้างทางกายภาพของหุ่นยนต์ ตอร์เรสดูแลระบบไฟฟ้าและการควบคุมมอเตอร์ วัตสันพัฒนาระบบคอมพิวเตอร์วิทัศน์ ส่วนคาเมรอนพัฒนาซอฟต์แวร์ที่ประสานกระบวนการแก้ปริศนา
หน้าที่เหล่านี้ทำงานต่อเนื่องเป็นลำดับ กล้องของวัตสันส่งข้อมูลเกี่ยวกับลูกบาศก์ ซอฟต์แวร์ของคาเมรอนใช้ข้อมูลนั้นคำนวณการหมุนที่จำเป็น ระบบควบคุมมอเตอร์ของตอร์เรสแปลงคำสั่งเป็นการเคลื่อนไหว ส่วนกลไกของเอเวอริตต์ต้องทำให้ปริศนาหมุนได้อย่างแม่นยำ
จุดอ่อนในส่วนใดส่วนหนึ่งอาจทำให้การแก้ปริศนาสะดุด หากระบุสีผิด ซอฟต์แวร์ก็จะได้ตำแหน่งเริ่มต้นที่ไม่ถูกต้อง หากมอเตอร์หยุดผิดตำแหน่ง ชั้นต่าง ๆ ก็อาจเหลื่อมกัน แม้คำนวณวิธีแก้ถูกต้องแล้ว ก็ยังต้องอาศัยเครื่องจักรที่ทำตามแผนได้อย่างเชื่อถือได้
คาเมรอนยกย่องทักษะที่เกื้อหนุนกันของสมาชิกในทีม และความเต็มใจที่จะทุ่มเวลาเพิ่มให้โครงงาน นักศึกษาปรับปรุงซอฟต์แวร์ เสริมความแข็งแรงให้โครงสร้าง และทดลองวิธีจับยึดลูกบาศก์หลายรูปแบบ ระหว่างพยายามทำเวลาให้ต่ำกว่าสถิติอ้างอิงของมนุษย์
กล้อง 4 ตัวอ่านปริศนาอย่างไร
งานของวัตสันเริ่มจากคำถามเชิงปฏิบัติว่า หุ่นยนต์จะระบุสีบนลูกบาศก์ที่ถูกสับอย่างน่าเชื่อถือได้อย่างไร เครื่องใช้กล้อง 4 ตัวเก็บข้อมูลที่จำเป็นสำหรับระบุการจัดเรียงเริ่มต้นของปริศนา
เฮย์เดน วัตสัน ผู้รับผิดชอบด้านคอมพิวเตอร์วิทัศน์ อธิบายกระบวนการว่า
หุ่นยนต์มีกล้อง 4 ตัว มันจะมองลูกบาศก์และดูว่าสีต่าง ๆ อยู่ตรงไหนบ้าง
จากนั้นข้อมูลสีจะถูกส่งไปยังอัลกอริทึมโอเพนซอร์ส หรือชุดคำสั่งที่ตั้งโปรแกรมไว้เพื่อคำนวณการหมุนที่จำเป็นสำหรับแก้ปริศนา พูดง่าย ๆ คือกล้องอ่านโจทย์ อัลกอริทึมวางแผนแก้ และมอเตอร์ลงมือทำตาม
แสงสว่างทำให้ขั้นตอนแรกยากขึ้น เพราะต้องแยกสีที่คล้ายกันออกจากกันได้ภายใต้สภาพแสงที่ต่างกัน นักศึกษาจึงพัฒนาและทดสอบระบบกล้องเพื่อให้มีความแม่นยำ การเคลื่อนไหวที่รวดเร็วแทบไม่มีประโยชน์ หากเครื่องเริ่มต้นจากการอ่านตำแหน่งสีบนลูกบาศก์ผิด
รูบิกคิวบ์ 4x4 มีช่องสี่เหลี่ยมเล็ก 16 ช่องบนแต่ละหน้า เทียบกับลูกบาศก์ 3x3 มาตรฐานที่มี 9 ช่อง เมื่อรวมทั้ง 6 หน้า จะมีช่องสี 96 ช่อง แทนที่จะเป็น 54 ช่อง อีกทั้งยังมีชั้นที่เคลื่อนที่ได้มากกว่า ทำให้ทั้งโจทย์การแก้และการควบคุมทางกายภาพซับซ้อนขึ้น
การออกแบบที่ไม่ต้องปรับตำแหน่งซ้ำ
เอเวอริตต์ระบุข้อจำกัดทางกลของหุ่นยนต์เจ้าของสถิติเดิมว่า หุ่นยนต์ดังกล่าวหมุนหน้าได้เพียงสองในสามแกนของลูกบาศก์ หากต้องการหมุนไปอีกทิศทาง ก็ต้องปรับตำแหน่งลูกบาศก์ทั้งชิ้นก่อนทำต่อ
แกนทั้งสามของลูกบาศก์อธิบายได้ว่าเป็นสามทิศทางที่พาดผ่านจุดศูนย์กลาง ได้แก่ ซ้ายไปขวา บนลงล่าง และหน้าทะลุไปหลัง การหมุนชั้นรอบแกนใดแกนหนึ่งจะเปลี่ยนการจัดเรียงของปริศนา ส่วนการปรับทิศทางลูกบาศก์ทั้งชิ้นจะเปลี่ยนวิธีที่เครื่องจับยึด ซึ่งเพิ่มการเคลื่อนไหวคั่นระหว่างขั้นตอนการแก้
เคเล็บ เอเวอริตต์ ผู้ออกแบบกลไกของทีม อธิบายความแตกต่างว่า
หุ่นยนต์รุ่นก่อนหมุนหน้าได้เพียงสองจากสามแกนของลูกบาศก์ จึงต้องปรับทิศทางลูกบาศก์ ซึ่งเท่ากับเสียการหมุนไปหนึ่งครั้ง แต่เราไม่ต้องทำแบบนั้น เพราะเข้าถึงได้ครบทั้งสามแกน
กลไกที่แคนเทอร์เบอรีออกแบบเข้าถึงได้ครบทั้งสามแกนโดยไม่ต้องปรับตำแหน่งซ้ำ ช่วยลดการเคลื่อนไหวที่ต้องใช้ในการทำตามวิธีแก้ ขณะที่มอเตอร์ที่เร็วขึ้นก็ลดเวลาของการเคลื่อนไหวที่ยังจำเป็น
จุ๊บดูดช่วยเอาชนะแรงโน้มถ่วงอย่างไร
นักศึกษายังต้องควบคุมความเร็วที่ลูกบาศก์กลับสู่ตำแหน่งฐานหลังถูกผลักออกไป ด้วยความเร็วเป้าหมายที่ตั้งไว้ การปล่อยให้ลูกบาศก์ตกกลับลงมาด้วยแรงโน้มถ่วงเพียงอย่างเดียวใช้เวลานานเกินไป
เอเวอริตต์กล่าวว่า การทำเวลาให้ดีกว่าสถิติของมนุษย์ต้องอาศัยวิธีขยับปริศนาที่กระฉับกระเฉงกว่าเดิม:
เหตุผลหนึ่งที่เราต้องใช้จุ๊บดูดก็เพราะ หากจะทำลายสถิติของมนุษย์ เวลาที่ลูกบาศก์ใช้ตกกลับลงมายังตำแหน่งฐานหลังถูกผลักออกไปนั้นช้าเกินไป หากเราใช้แรงโน้มถ่วงอย่างเดียว
จุ๊บดูดช่วยให้กลไกขยับลูกบาศก์ได้รวดเร็วและแม่นยำขึ้น เป็นส่วนหนึ่งของความพยายามควบคุมปริศนาตลอดกระบวนการแก้ รวมถึงช่วงสั้น ๆ ระหว่างการหมุนแต่ละครั้ง
ทีมยังเพิ่มความแข็งแกร่งของโครงสร้าง เพื่อให้โครงหุ่นยนต์ต้านทานการงอหรือการเคลื่อนตัวที่ไม่ต้องการ โครงสร้างที่มั่นคงช่วยให้กลไกอยู่ในแนวตรงเมื่อมอเตอร์เร่งความเร็วและหยุด การทดสอบอย่างละเอียดช่วยแก้ปัญหาสำคัญอีกข้อ คือป้องกันไม่ให้ลูกบาศก์ติดขัดระหว่างการเคลื่อนไหวอย่างรวดเร็ว
มอเตอร์โดรนกับงบประมาณที่จำกัด
ตอร์เรสทำงานกับมอเตอร์ที่นิยมใช้ในโดรน โดยจับคู่กับตัวควบคุมเฉพาะทาง มอเตอร์ให้ความเร็วและกำลัง ส่วนตัวควบคุมช่วยให้หมุนปริศนาได้อย่างแม่นยำตามการเคลื่อนไหวที่ต้องการ
ตัวควบคุมมอเตอร์กำกับการทำงานของมอเตอร์ตามคำสั่งจากซอฟต์แวร์ สำหรับเครื่องนี้ ความเร็วต้องมาพร้อมการจัดตำแหน่งที่แม่นยำ การหมุนครั้งถัดไปขึ้นอยู่กับว่าการเคลื่อนไหวก่อนหน้าทำให้ลูกบาศก์อยู่ในตำแหน่งพร้อมขยับต่อหรือไม่
มหาวิทยาลัยระบุว่านักศึกษาเลือกใช้ชิ้นส่วนเหล่านี้ภายใต้งบสนับสนุนที่จำกัดมากของภาควิชา ดังนั้นโครงงานจึงไม่ได้มีแค่การหามอเตอร์ที่ทรงพลัง ทีมต้องประกอบชิ้นส่วนราคาเข้าถึงได้เข้ากับกลไกและระบบควบคุมที่ใช้กำลังดังกล่าวได้อย่างแม่นยำ
คาเมรอนกล่าวว่าการได้ทำงานกับปริศนาที่ซับซ้อนขึ้นภายใต้งบประมาณจำกัดเป็นส่วนหนึ่งของเสน่ห์ ผลงานนี้เกิดจากการปรับปรุงหลายด้านที่ทำงานร่วมกัน ได้แก่ มอเตอร์ที่เร็วขึ้น การเข้าถึงครบทั้งสามแกน การจับยึดที่แม่นยำขึ้น และซอฟต์แวร์ที่พัฒนาจากการทดสอบ
หุ่นยนต์จะทำอะไรต่อไป
หุ่นยนต์จะยังอยู่ที่มหาวิทยาลัยแคนเทอร์เบอรี ขณะที่ผู้สร้างทั้งสี่คนเริ่มทำงานด้านวิศวกรรม นักศึกษาทุกคนได้งานสำหรับบัณฑิตจบใหม่ในนิวซีแลนด์ในปีถัดไป คือปี 2027
โครงงานนี้เป็นบทสรุปของการเรียน 4 ปี และมอบระบบที่ทำงานได้จริงให้แก่นักศึกษา ซึ่งแต่ละส่วนที่พวกเขารับผิดชอบต้องทำงานร่วมกัน ประสิทธิภาพของเครื่องขึ้นอยู่กับทั้งการคำนวณและการประกอบ ตั้งแต่การระบุสีเริ่มต้นไปจนถึงการหมุนครั้งสุดท้าย
ทีมหวังว่าหุ่นยนต์จะสร้างแรงบันดาลใจให้คนรุ่นใหม่สนใจงานวิศวกรรม สำหรับนักศึกษาในอนาคต เครื่องนี้จะเป็นตัวอย่างที่จับต้องได้ว่า เป้าหมายที่ท้าทายสามารถแยกออกเป็นปัญหาย่อยด้านการมองเห็น ซอฟต์แวร์ มอเตอร์ และการออกแบบทางกลได้อย่างไร
ขั้นตอนต่อไปในทันทีคือการรอคำตัดสินจากกินเนสส์ เวิลด์ เรคคอร์ดส์เกี่ยวกับการทดสอบที่ส่งไป มหาวิทยาลัยประกาศว่าหุ่นยนต์แก้ปริศนาได้ใน 9.806 วินาที หากได้รับการรับรองอย่างเป็นทางการ ผลงานที่บันทึกไว้ก็จะกลายเป็นสถิติโลกที่ได้รับการยืนยัน
ประเด็นสำคัญ
- นักศึกษามหาวิทยาลัยแคนเทอร์เบอรี 4 คนบันทึกเวลาแก้รูบิกคิวบ์ 4x4 ได้ 9.806 วินาที เมื่อวันที่ 16 ตุลาคม 2026
- กำลังรอการยืนยันจากกินเนสส์ เวิลด์ เรคคอร์ดส์
- เวลาที่ทำได้สั้นกว่าเกณฑ์อ้างอิงเดิมของหุ่นยนต์ที่ 45 วินาที ซึ่งมหาวิทยาลัยระบุอยู่ราว 78%
- หุ่นยนต์ใช้กล้อง 4 ตัว อัลกอริทึมแก้ปริศนาแบบโอเพนซอร์ส มอเตอร์โดรน ตัวควบคุมเฉพาะทาง และจุ๊บดูด
- กลไกเข้าถึงครบทั้งสามแกนของลูกบาศก์ โดยไม่ต้องปรับทิศทางปริศนาทั้งชิ้นซ้ำไปซ้ำมา
- นักศึกษาใช้เวลาราวหนึ่งปีทำโครงงาน และหุ่นยนต์จะยังอยู่ที่มหาวิทยาลัย