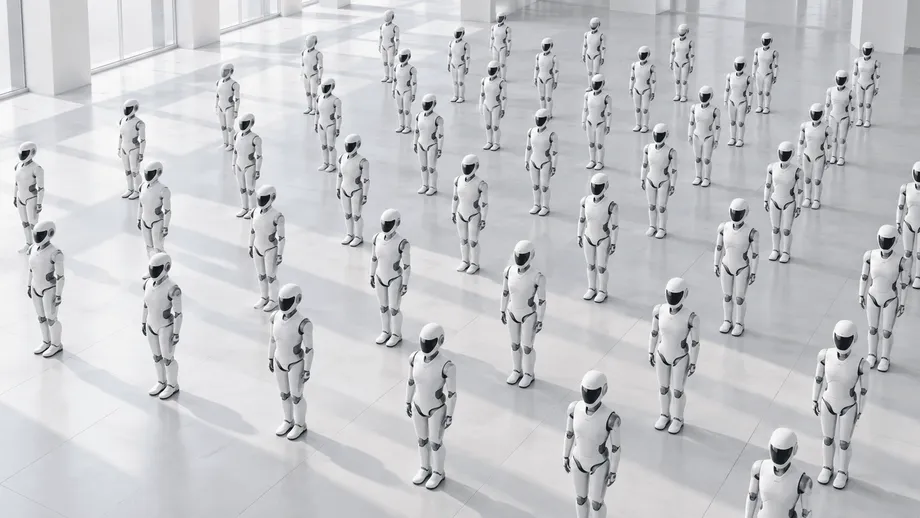
หุ่นยนต์ 110 ตัว หนึ่งการแสดง และไร้ข้อผิดพลาด
เป็นเวลา 5 นาที 43 วินาที เมื่อวันที่ 24 ตุลาคม หุ่นยนต์ฮิวแมนนอยด์ขนาดเท่าคนจริง 110 ตัวเต้นพร้อมกันที่ศูนย์ประชุมและนิทรรศการนานาชาติแม่น้ำเหลืองในเมืองจี่หนาน ประเทศจีน หุ่นยนต์ Expedition A3 ที่ผลิตโดย AgiBot เคลื่อนไหวประสานกันและเปลี่ยนรูปขบวน สร้างสถิติโลกกินเนสส์สำหรับการเต้นพร้อมกันของหุ่นยนต์ฮิวแมนนอยด์จำนวนมากที่สุด
สารบัญ
- หุ่นยนต์ 110 ตัว หนึ่งการแสดง และไร้ข้อผิดพลาด
- สิ่งที่หุ่นยนต์ต้องประสานงานกัน
- เหตุใดหุ่นยนต์รุ่นผลิตมาตรฐานจึงสำคัญ
- LinkBots ช่วยให้หุ่นยนต์ทำงานประสานกันอย่างไร
- ระบุตำแหน่งท่ามกลางแสงแดดและฝูงชน
- จากกล่องขนส่งสู่ตำแหน่งเริ่มต้น
- เป้าหมายการใช้งานหุ่นยนต์ของ AgiBot
- การทดสอบของบริษัทคือการทำงานซ้ำอย่างต่อเนื่อง
- ประเด็นสำคัญ
ผู้ตัดสินจากกินเนสส์เข้าร่วมงาน ยืนยันจำนวน 110 ตัว และมอบใบรับรอง ความท้าทายนี้ไม่ใช่แค่การแสดงที่น่าประทับใจ แต่หุ่นยนต์ทั้งฝูงต้องแสดงจนจบโดยไม่มีข้อผิดพลาดแม้แต่ครั้งเดียว หุ่นยนต์ทั้ง 110 ตัวทำสำเร็จ เคลื่อนไหวผ่านท่าประสานกัน รูปแบบคลื่น และรูปขบวนเป็นตัวเลขนับถอยหลัง
AgiBot ระบุว่าหุ่นยนต์ทุกตัวเป็นรุ่นผลิตมาตรฐาน ไม่ใช่เครื่องที่ปรับแต่งเป็นพิเศษสำหรับการสาธิต การแสดงนี้จึงทดสอบทั้งความสม่ำเสมอในการผลิตและการออกแบบท่าเต้น หุ่นยนต์แต่ละตัวต้องตอบสนองได้อย่างคาดการณ์ได้ ขณะทำงานร่วมกับหุ่นยนต์อีก 109 ตัวในพื้นที่เดียวกัน
บริษัทยังนำเสนอการแสดงนี้เป็นตัวอย่างว่าหุ่นยนต์จำนวนมากจะถูกนำไปใช้งานได้อย่างไร ระบบจัดตาราง LinkBots ของบริษัทประสานการทำงานของหุ่นยนต์ ขณะที่เทคโนโลยีระบุตำแหน่งติดตามตำแหน่งของแต่ละตัวได้แม่นยำในระยะคลาดเคลื่อนน้อยกว่า 10 เซนติเมตร ตามข้อมูลของ AgiBot
การใช้งานในระยะใกล้เคียงกับการแสดง ได้แก่ การแสดงเพื่อการท่องเที่ยว ขบวนพาเหรดกลางแจ้ง และพื้นที่จัดนิทรรศการ AgiBot ระบุด้วยว่าหุ่นยนต์ของบริษัทกำลังทดลองใช้งานที่สถานีรถไฟใต้ดินในจี่หนาน โดยทำหน้าที่ให้ข้อมูลเส้นทางและช่วยจัดระเบียบการเคลื่อนที่ของผู้โดยสาร งานเหล่านี้เชื่อมโยงกับการเต้นตรงความสามารถในการเคลื่อนที่รอบเครื่องจักรและผู้คนอื่น ๆ ได้อย่างน่าเชื่อถือ
สิ่งที่หุ่นยนต์ต้องประสานงานกัน
หุ่นยนต์ Expedition A3 เคลื่อนไหวด้วยการเดิน กระโดด ตีลังกา และเปลี่ยนรูปขบวนระหว่างการแสดง บางช่วงต้องเคลื่อนไหวพร้อมกัน ขณะที่บางช่วงหุ่นยนต์แต่ละกลุ่มต้องทำตามคำสั่งแยกกัน แต่ยังคงเป็นส่วนหนึ่งของการแสดงเดียวกัน
ตัวอย่างเช่น การเคลื่อนไหวเป็นคลื่นต้องอาศัยการขยับต่อเนื่องกันอย่างมีการควบคุม ไม่ใช่เคลื่อนไหวพร้อมกันทั้งหมด ส่วนการเรียงเป็นตัวเลขนับถอยหลังต้องให้หุ่นยนต์ไปอยู่ในตำแหน่งที่ถูกต้อง เพื่อให้ทั้งกลุ่มประกอบกันเป็นรูปทรงที่มองออก ทั้งสองรูปแบบต้องอาศัยการควบคุมจังหวะและตำแหน่ง แม้การเคลื่อนไหวของหุ่นยนต์แต่ละตัวจะไม่ซับซ้อนมากนัก
หวัง ชวง หุ้นส่วนและรองประธานอาวุโสของ AgiBot กล่าวว่าการประสานงานหุ่นยนต์จำนวนมากขนาดนี้จำเป็นต้องมีระบบจัดตารางที่ครบวงจร ซึ่งครอบคลุมการตรวจจับตำแหน่งแบบเรียลไทม์ การตัดสินใจแบบกระจายศูนย์ และการหลบหลีกสิ่งกีดขวางแบบพลวัต พูดง่าย ๆ คือระบบต้องรู้ว่าหุ่นยนต์อยู่ตรงไหน จัดการการเคลื่อนไหวถัดไป และป้องกันไม่ให้เส้นทางของแต่ละตัวขัดกัน
เหตุใดหุ่นยนต์รุ่นผลิตมาตรฐานจึงสำคัญ
คำกล่าวของ AgiBot ที่ว่าหุ่นยนต์ทั้ง 110 ตัวมาจากสายการผลิตปกติ ทำให้ความสนใจอยู่ที่กระบวนการผลิต ท่าเต้นสามารถออกแบบไว้เพียงครั้งเดียวได้ แต่หุ่นยนต์แต่ละตัวต้องทำซ้ำได้อย่างสม่ำเสมอ เพื่อให้กลุ่มใหญ่เคลื่อนไหวประสานกัน
หวังระบุว่าความสม่ำเสมอนี้เกิดจากการตั้งค่ามาตรฐานร่วมกันบนสายการผลิต ขณะนำหุ่นยนต์ทั้งฝูงขึ้นแสดง เขากล่าวว่า:
ตำแหน่งศูนย์ของข้อต่อ แรงบิด และคลังท่าทางการเคลื่อนไหวของหุ่นยนต์ทุกตัวได้รับการกำหนดมาตรฐานในระดับสายการผลิต ความสม่ำเสมอนี้ทำให้หุ่นยนต์หนึ่งร้อยตัวบนเวทีเดียวกันทำงานเป็นหนึ่งเดียวได้
ตำแหน่งศูนย์ของข้อต่อคือจุดอ้างอิงสำหรับวัดการเคลื่อนไหว แรงบิดคือแรงหมุนที่ใช้กับข้อต่อ ส่วนคลังท่าทางการเคลื่อนไหวคือชุดการเคลื่อนไหวที่หุ่นยนต์ทำได้ การตั้งค่าให้ตรงกันช่วยให้คำสั่งเดียวกันก่อให้เกิดพฤติกรรมที่คล้ายคลึงกันในหุ่นยนต์จำนวนมาก
สำหรับลูกค้าที่รับมอบหุ่นยนต์เป็นฝูง ความสม่ำเสมอนี้สำคัญตั้งแต่ก่อนเริ่มการแสดง หุ่นยนต์ที่ตอบสนองคล้ายกันสามารถจัดให้ทำงานตามกิจวัตรร่วมกันได้ โดยไม่ต้องปรับแต่งแต่ละตัวมากนักเพื่อให้ทั้งกลุ่มทำงานประสานกัน
LinkBots ช่วยให้หุ่นยนต์ทำงานประสานกันอย่างไร
LinkBots แพลตฟอร์มที่ AgiBot พัฒนาขึ้นเองเพื่อประสานงานหุ่นยนต์หลายตัว จัดการวางแผนรูปขบวน การนำทางอัตโนมัติ และการส่งคำสั่งแยกให้แต่ละกลุ่ม บริษัทระบุว่าระบบคำนวณการเปลี่ยนรูปขบวนจากสถานะปัจจุบันของหุ่นยนต์แต่ละตัว แทนที่จะเล่นซ้ำตามลำดับการเคลื่อนไหวที่บันทึกไว้ตายตัว
การเคลื่อนไหวที่บันทึกไว้สามารถบอกหุ่นยนต์ให้ยกแขนหรือก้าวเดินได้ ส่วนการจัดตารางการทำงานของทั้งฝูงแก้ปัญหาอีกแบบหนึ่ง คือหุ่นยนต์ควรไปที่ใดต่อไป ควรเคลื่อนไหวเมื่อใด และเส้นทางของมันสัมพันธ์กับหุ่นยนต์ตัวอื่นอย่างไร การแสดงที่จี่หนานผสานการเคลื่อนไหวของแต่ละตัวเข้ากับการเคลื่อนไหวร่วมกันทั่วทั้งสถานที่จัดงาน
แพลตฟอร์มนี้ใช้การอ้างอิงเวลาเดียวกันและการวางแผนเส้นทางที่ประสานกัน AgiBot อธิบายว่าการซิงโครไนซ์ทำงานในระดับมิลลิวินาที หรือหนึ่งในพันวินาที นาฬิกากลางช่วยให้คำสั่งส่งถึงหุ่นยนต์ทั้งฝูงในเวลาที่กำหนด รวมถึงในช่วงที่แต่ละกลุ่มทำคนละส่วนของลำดับการแสดง
ระบบสื่อสารผสาน 5G และ Wi-Fi AgiBot ระบุว่าการจัดระบบเช่นนี้รองรับการเชื่อมต่อที่เสถียรสำหรับหุ่นยนต์ 100 ตัว ขณะที่ระบบตอบสนองต่อข้อขัดข้องโดยอัตโนมัติสามารถปรับรูปขบวนบริเวณใกล้เคียงได้ หากหุ่นยนต์ตัวหนึ่งขาดการเชื่อมต่อ ความสามารถในการกู้คืนนี้เป็นส่วนหนึ่งของการออกแบบแพลตฟอร์ม ส่วนการแสดงเพื่อทำสถิติครั้งนี้ดำเนินจนจบโดยไม่มีข้อผิดพลาด
ระบุตำแหน่งท่ามกลางแสงแดดและฝูงชน
หุ่นยนต์ Expedition A3 แต่ละตัวมาพร้อมระบบระบุตำแหน่งอัลตราไวด์แบนด์ หรือ UWB เทคโนโลยีวิทยุนี้ช่วยระบุตำแหน่ง ทำให้ระบบจัดตารางติดตามตำแหน่งของหุ่นยนต์แต่ละตัวเมื่อเทียบกับตัวอื่นได้ AgiBot ระบุว่าความแม่นยำในการระบุตำแหน่งมีระยะคลาดเคลื่อนน้อยกว่า 10 เซนติเมตร
การทดสอบนี้ยังตรวจสอบการทำงานในพื้นที่เปิดโล่งที่มีแสงแดด หุ่นยนต์บังกันเอง และผู้คนบดบังสัญญาณระบุตำแหน่ง สภาพแวดล้อมเช่นนี้สำคัญต่อการใช้งานที่บริษัทเสนอไว้ รวมถึงขบวนพาเหรดในสวนสนุกและการแสดงในลานสาธารณะ ซึ่งมีสภาพแวดล้อมควบคุมได้ยากกว่าพื้นที่สาธิตในอาคารทั่วไป
AgiBot ระบุว่าระบบระบุตำแหน่งและจัดตารางที่ทำงานร่วมกันช่วยให้หุ่นยนต์รักษาตำแหน่งและไม่รบกวนกัน สำหรับหุ่นยนต์ที่เคลื่อนที่เป็นฝูง งานนี้ต้องทำอย่างต่อเนื่อง เมื่อหุ่นยนต์เปลี่ยนตำแหน่ง ระบบต้องติดตามพื้นที่ว่างสำหรับการเคลื่อนไหวถัดไปอยู่เสมอ
จากกล่องขนส่งสู่ตำแหน่งเริ่มต้น
หุ่นยนต์ A3 พับเก็บเพื่อขนส่งในกล่องได้ เมื่อถึงสถานที่จัดงาน หุ่นยนต์ออกจากกล่อง ระบุตำแหน่งของตัวเอง และเคลื่อนไปยังตำแหน่งที่กำหนดไว้ล่วงหน้าได้โดยอัตโนมัติ ตามข้อมูลของ AgiBot วิศวกรไม่ได้ควบคุมหุ่นยนต์แต่ละตัวด้วยรีโมตแยกกันตลอดการแสดง
ขั้นตอนการจัดเตรียมนี้ช่วยแก้ปัญหาในทางปฏิบัติของการนำหุ่นยนต์จำนวนมากไปใช้งาน หุ่นยนต์ 110 ตัวต้องถูกขนส่ง นำออกจากบรรจุภัณฑ์ และจัดวางก่อนเริ่มการแสดง หากต้องมีพนักงานคอยนำทางและปรับตำแหน่งหุ่นยนต์แต่ละตัวแยกกัน การเตรียมงานก็จะกลายเป็นภาระสำคัญส่วนหนึ่ง
AgiBot ระบุว่าการจัดเตรียมโดยอัตโนมัติช่วยลดต้นทุนด้านโลจิสติกส์ บุคลากร และการปรับตั้ง ณ สถานที่จัดงาน อย่างไรก็ตาม บริษัทยังไม่ได้ระบุกำหนดเวลาการนำหุ่นยนต์ที่ใช้ทำสถิติครั้งนี้ไปใช้งาน หรือแจ้งตัวเลขเวลาและค่าใช้จ่ายที่ประหยัดได้จากกระบวนการจัดเตรียม
การสาธิตนี้รวมหลายขั้นตอนเข้าไว้ด้วยกัน ได้แก่ การเดินทางมาถึง การจัดตำแหน่ง และการทำงานประสานกัน สำหรับผู้จัดการแสดงซ้ำ ความสามารถในการเตรียมหุ่นยนต์ทั้งฝูงเป็นส่วนหนึ่งของบริการ เช่นเดียวกับสิ่งที่หุ่นยนต์ทำเมื่อผู้ชมมาถึง
เป้าหมายการใช้งานหุ่นยนต์ของ AgiBot
AgiBot ระบุว่าสถานีรถไฟใต้ดินศูนย์กีฬาโอลิมปิกจี่หนานและสถานีถนนจ้วนซานตะวันตกเป็นสถานที่ที่กำลังทดลองใช้หุ่นยนต์ของบริษัท งานของหุ่นยนต์รวมถึงตอบข้อซักถาม ให้ข้อมูลเส้นทาง ช่วยจัดการการไหลเวียนของผู้โดยสาร ตรวจตราความปลอดภัย และอธิบายวัฒนธรรมท้องถิ่น
สถานีรถไฟเป็นโจทย์การเคลื่อนที่ที่ต่างจากการจัดรูปขบวนเต้น ผู้โดยสารเลือกเส้นทางเอง หยุดกะทันหัน และรวมกลุ่มกันเปลี่ยนแปลงอยู่เสมอ ความสามารถด้านการระบุตำแหน่ง การนำทาง และหลบหลีกสิ่งกีดขวางที่กล่าวถึงในการทำสถิติมีความเกี่ยวข้องกับงานเหล่านี้ ขณะที่การทดลองในสถานีนำความสามารถดังกล่าวไปทดสอบในสภาพแวดล้อมการให้บริการสาธารณะจริง
AgiBot ระบุว่าหุ่นยนต์จากการทำสถิติครั้งนี้จะได้รับมอบหมายให้ทำงานบริการสาธารณะ การแสดงด้านวัฒนธรรมและการท่องเที่ยว อาคารจัดแสดงในสวนสาธารณะ งานวิจัย และการศึกษา การใช้งานด้านความบันเทิงที่บริษัทเสนอไว้รวมถึงขบวนพาเหรดกลางแจ้งในสวนสนุก การแสดงเชิงพาณิชย์ในลานสาธารณะ และการแสดงตามจุดประจำในแหล่งท่องเที่ยว
แผนเหล่านี้เชื่อมโยงโดยตรงที่สุดกับความสามารถที่สาธิตให้เห็น ทั้งการจัดการรูปขบวนและการส่งคำสั่งแยกให้กลุ่มต่าง ๆ ผู้จัดงานสามารถใช้ความสามารถเหล่านี้จัดขบวน เปลี่ยนรูปแบบการแสดงที่เคลื่อนที่ หรือประสานการแสดงหลายส่วนผ่านแพลตฟอร์มจัดตารางเดียว
การทดสอบของบริษัทคือการทำงานซ้ำอย่างต่อเนื่อง
หวังกล่าวว่าเป้าหมายของบริษัทคือการนำหุ่นยนต์ไปใช้งานได้อย่างน่าเชื่อถือ ไม่ใช่แค่สร้างการเคลื่อนไหวที่น่าตื่นตา เมื่ออธิบายความหมายของการที่หุ่นยนต์พร้อมใช้งาน หุ้นส่วนและรองประธานอาวุโสของ AgiBot กล่าวว่า:
หัวใจของการนำไปใช้งานไม่ใช่การแสดงท่าผาดโผนที่หวือหวา แต่คือการทำให้หุ่นยนต์ทำงานได้เหมือนอุปกรณ์การผลิตและระบบบริการที่พัฒนาเต็มที่ พร้อมใช้งานทันที ทำงานได้อย่างเสถียรต่อเนื่อง และทำซ้ำพร้อมขยายขนาดได้อย่างรวดเร็ว
งานที่จี่หนานนำองค์ประกอบสามส่วนของเป้าหมายดังกล่าวมารวมไว้ในการแสดงเดียว ได้แก่ หุ่นยนต์จากการผลิตที่มีความสม่ำเสมอ ระบบจัดตารางร่วมกัน และการระบุตำแหน่งอย่างแม่นยำ กระบวนการผลิตทำให้หุ่นยนต์มีพฤติกรรมคล้ายกัน การสื่อสารและการควบคุมเวลาจัดระเบียบการเคลื่อนไหว ส่วนการติดตามตำแหน่งช่วยให้หุ่นยนต์ใช้พื้นที่ร่วมกันได้
สำหรับสถานที่ท่องเที่ยว ผู้จัดนิทรรศการ และหน่วยงานบริการสาธารณะ ประโยชน์ที่คาดหวังคือหุ่นยนต์ทั้งฝูงที่เตรียมพร้อมและบริหารจัดการร่วมกันได้ ขั้นต่อไปของ AgiBot คือการนำหุ่นยนต์ไปใช้ในงานที่ประกาศไว้ ซึ่งจะทำให้การจัดเตรียม การเคลื่อนไหว และการทำงานต่อเนื่องกลายเป็นงานที่ต้องทำซ้ำ แทนที่จะเป็นเพียงการทำสถิติครั้งเดียว
ประเด็นสำคัญ
- AgiBot ทำสถิติโลกกินเนสส์ด้วยหุ่นยนต์ฮิวแมนนอยด์ Expedition A3 จำนวน 110 ตัว เต้นพร้อมกันในเมืองจี่หนานเมื่อวันที่ 24 ตุลาคม
- การแสดงใช้เวลา 5 นาที 43 วินาที ประกอบด้วยการเคลื่อนไหวประสานกัน รูปแบบคลื่น ตัวเลขนับถอยหลัง และการเปลี่ยนรูปขบวน
- AgiBot ระบุว่าหุ่นยนต์ทั้ง 110 ตัวเป็นรุ่นผลิตมาตรฐาน และทำภารกิจสำเร็จโดยไม่มีข้อผิดพลาด
- แพลตฟอร์ม LinkBots ผสานการจัดตารางการทำงานของหุ่นยนต์ทั้งฝูง การสื่อสารผ่าน 5G และ Wi-Fi และระบบระบุตำแหน่ง UWB ที่แม่นยำในระยะคลาดเคลื่อนน้อยกว่า 10 เซนติเมตร
- บริษัทระบุว่าหุ่นยนต์ออกจากกล่องขนส่งและเคลื่อนไปยังตำแหน่งเริ่มต้นได้โดยอัตโนมัติ
- AgiBot ระบุว่ากำลังทดลองใช้หุ่นยนต์ที่สถานีรถไฟใต้ดินในจี่หนาน และมีแผนนำหุ่นยนต์ที่ใช้ทำสถิติไปใช้ในงานบริการสาธารณะ การท่องเที่ยว นิทรรศการ งานวิจัย และการศึกษา