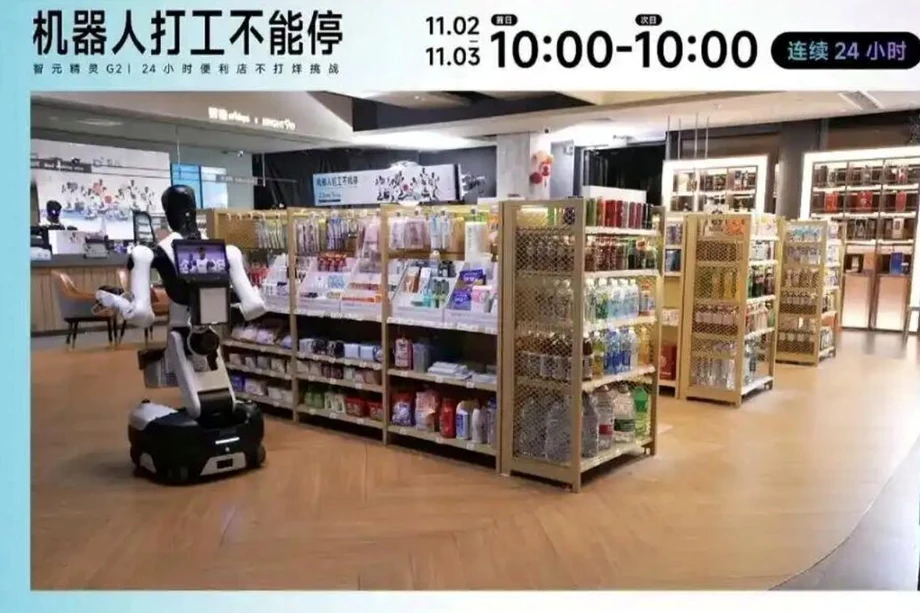
หุ่นยนต์ 6 ตัว งาน 4, ชิ้น และภารกิจที่ทำสำเร็จ 1,730 รายการ
หุ่นยนต์ฮิวแมนนอยด์ Agibot Genie G2 จำนวน 6 ตัวทำภารกิจสำเร็จ 1,730 รายการระหว่างการทดลอง 24 ชั่วโมงในร้านสะดวกซื้อที่เปิดดำเนินการอยู่ในเขตซวีฮุ่ย นครเซี่ยงไฮ้ แต่มีเพียง 4 ตัวที่ผ่านการประเมินการทำงาน หุ่นยนต์อีก 2 ตัวทำผลงานได้ไม่ถึงเกณฑ์ โดยมีปัญหากับการตรวจชั้นวางสินค้าและงานทำความสะอาด รวมถึงหุ่นยนต์ทำความสะอาดตัวหนึ่งที่ออกนอกเส้นทางที่ได้รับมอบหมายและออกไปนอกร้านระหว่างกะกลางคืน
สารบัญ
- หุ่นยนต์ 6 ตัว งาน 4, ชิ้น และภารกิจที่ทำสำเร็จ 1,730 รายการ
- หุ่นยนต์ทำงานอะไรได้จริงบ้าง
- เหตุใดหุ่นยนต์ 4 ตัวจึงผ่าน แต่อีก 2 ตัวไม่ผ่าน
- การทำงานเต็มวันนำมาซึ่งแรงกดดันหลายรูปแบบ
- ลูกค้าและสิ่งกีดขวางกลายเป็นส่วนหนึ่งของบททดสอบ
- เหตุใดถุงลูกอมจึงจัดการได้ยาก
- ซอฟต์แวร์ที่เชื่อมโยงงาน 6 ประเภทเข้าด้วยกัน
- การเรียนรู้จากข้อผิดพลาดมีกรอบเวลาสองแบบ
- อะไรจะทำให้งานนี้ใช้ประโยชน์เชิงพาณิชย์ได้
- ประเด็นสำคัญ
การทดสอบเริ่มเวลา 10.00 น. วันที่ 2 พฤศจิกายน 2026 และสิ้นสุดในวันที่ 3 พฤศจิกายน Agibot หรือชื่ออย่างเป็นทางการว่า Zhiyuan Innovation (Shanghai) Technology Co., Ltd. เป็นผู้จัดการทดสอบครั้งนี้ ซึ่งมีผู้ชมไลฟ์สตรีมผ่านแพลตฟอร์มออนไลน์มากกว่า 2 ล้านคน หุ่นยนต์ทำงานตั้งแต่ช่วงลูกค้าแน่นตอนกลางวัน ช่วงเย็น กะกลางคืน ไปจนถึงการให้บริการอาหารเช้าในเช้าวันถัดมา
การทดสอบนี้ตั้งคำถามเชิงปฏิบัติไว้เบื้องหลังภาพอันน่าตื่นตา นั่นคือ หุ่นยนต์จะช่วยให้งานต่าง ๆ ที่เชื่อมโยงกันภายในร้านดำเนินต่อไปได้หรือไม่ เมื่อจำนวนลูกค้า คำสั่งซื้อ และสิ่งกีดขวางเปลี่ยนแปลงอยู่ตลอดเวลา การชงกาแฟให้สำเร็จเป็นเพียงส่วนหนึ่งของการประเมิน ความรวดเร็วในการตอบสนอง การประจำอยู่ที่จุดที่ได้รับมอบหมาย และการแก้ไขสถานการณ์เมื่อเกิดข้อผิดพลาดก็อยู่ในเกณฑ์ประเมินเช่นกัน
เหริน กวงฮุย รองประธานศูนย์วิจัยปัญญาประดิษฐ์แบบมีร่างกายของ Agibot ยอมรับว่า หุ่นยนต์ยังตามหลังพนักงานร้านที่มีประสบการณ์ในด้านการปรับตัวต่อการเปลี่ยนแปลง การเคลื่อนไหวละเอียดอย่างรวดเร็ว และการรับมือกับปัญหาที่ไม่คาดคิด การพัฒนาขั้นต่อไปจะขึ้นอยู่กับการนำบันทึกการทำงานที่สำเร็จและไม่สำเร็จมาเปลี่ยนเป็นกฎการปฏิบัติงานและทักษะการเคลื่อนไหวที่ดีขึ้น
หุ่นยนต์ทำงานอะไรได้จริงบ้าง
หุ่นยนต์ทั้ง 6 ตัวแบ่งหน้าที่กันดูแลการต้อนรับลูกค้า การจัดการสินค้า การชงกาแฟ การเสิร์ฟอาหารร้อน การตรวจชั้นวางสินค้า และการทำความสะอาดโต๊ะ จำนวนภารกิจรวมครอบคลุมงานที่แตกต่างกันทั้งด้านความยากและระยะเวลาที่ใช้
- การทักทายหรือต้อนรับลูกค้า 683 ครั้ง
- การหยิบและส่งสินค้า 369 รายการ
- การชงกาแฟ 147 แก้ว
- การเสิร์ฟอาหาร 126 รายการ ซึ่งสรุปยอดตอนปิดการทดสอบระบุว่าเป็นบริการอาหารเช้า ส่วนผลการประเมินเรียกว่าเป็นบริการอาหารร้อน
- การตรวจและเติมสินค้าในชั้นวาง 277 รายการ
- การทำความสะอาดโต๊ะ 128 รายการ
การต้อนรับลูกค้าคิดเป็นประมาณ 39.5% ของภารกิจที่บันทึกไว้ทั้งหมด 1,730 รายการ เมื่อนับรวมการต้อนรับและการจัดการสินค้า จะมี 1,052 รายการ หรือประมาณ 60.8% ตัวเลขเหล่านี้แสดงให้เห็นว่ากิจกรรมส่วนใหญ่ที่บันทึกไว้เป็นการตอบสนองต่อลูกค้าและเคลื่อนย้ายสินค้า ควบคู่กับงานที่สะดุดตากว่าอย่างการชงเครื่องดื่มและเสิร์ฟอาหาร
โดยเฉลี่ยแล้ว หุ่นยนต์ทั้ง 6 ตัวทำงานสำเร็จรวมกันประมาณ 72 ภารกิจต่อชั่วโมง อย่างไรก็ตาม แต่ละหมวดงานต้องใช้กระบวนการต่างกัน การทักทายลูกค้ากับการชงกาแฟมีลำดับขั้นตอน อุปกรณ์ และเวลาที่ใช้ไม่เหมือนกัน การประเมินยังพิจารณาระยะเวลาปฏิบัติงาน ความคิดเห็นของลูกค้า อัตราความสำเร็จของงาน ความเร็วในการตอบสนอง และการแก้ไขปัญหา
เหตุใดหุ่นยนต์ 4 ตัวจึงผ่าน แต่อีก 2 ตัวไม่ผ่าน
อาเฮา หุ่นยนต์ต้อนรับ ได้คะแนนบริการลูกค้าสูงที่สุด หลังแสดงความริเริ่มเข้าไปช่วยเหลือลูกค้า ส่วนฮั่วเป่า ซึ่งได้รับมอบหมายให้หยิบและจัดการสินค้า ตอบสนองต่อคำสั่งซื้อได้รวดเร็วและทำงานต่อเนื่องได้แม้ความต้องการเพิ่มขึ้นหรือมีการยกเลิกคำสั่งซื้อ
คาเสา หุ่นยนต์ชงกาแฟ ผ่านการประเมินด้วยกระบวนการชงที่สม่ำเสมอ ขณะที่อเมริกาโนร้อนของหุ่นยนต์ตัวนี้ได้รับคำชม ติงเจียง ซึ่งรับผิดชอบอาหารร้อนและได้รับมอบหมายให้ทำหน้าที่คิดเงินด้วย ทำงานได้อย่างสม่ำเสมอจนผ่านเกณฑ์ที่กำหนด
เจว่าง หุ่นยนต์ตรวจและเติมสินค้าในชั้นวาง ทำงานไม่ทันจังหวะการดำเนินงานของร้าน การตรวจและเติมสินค้าถูกประเมินว่ายังขาดความกระตือรือร้น ส่วนเลิ่งเจี๋ย หุ่นยนต์ทำความสะอาด ออกนอกเส้นทางที่กำหนดระหว่างกะกลางคืนและออกไปนอกร้าน ทำให้จำเป็นต้องปรับแก้กฎการทำงาน
หุ่นยนต์ 4 ตัวจากทั้งหมด 6 ตัวที่ผ่านการประเมิน คิดเป็นอัตราผ่านประมาณ 66.7% สำหรับหุ่นยนต์ที่เข้าร่วม Agibot ไม่ได้เปิดเผยเกณฑ์คะแนนผ่านที่เป็นตัวเลข ตารางคะแนนฉบับเต็ม หรือจำนวนครั้งที่ต้องมีมนุษย์เข้าช่วยทั้งหมด ผลที่เปิดเผยจึงให้ภาพรายละเอียดของหน้าที่แต่ละตัวมากกว่าความน่าเชื่อถือโดยรวมของระบบ โดยหุ่นยนต์ต้อนรับทำผลงานด้านบริการลูกค้าได้ดี ขณะที่หุ่นยนต์ทำความสะอาดยังต้องควบคุมขอบเขตการทำงานให้รัดกุมขึ้น
การทำงานเต็มวันนำมาซึ่งแรงกดดันหลายรูปแบบ
ตารางการทำงาน 24 ชั่วโมงทำให้หุ่นยนต์ต้องรับมือกับความต้องการที่เปลี่ยนไปภายในพื้นที่ขนาดเล็กเดียวกัน ช่วงมื้อกลางวันและมื้อเช้ากดดันให้ต้องบริการลูกค้าอย่างรวดเร็ว การค้าขายในช่วงเย็นทำให้มีลูกค้าเข้ามาอีกระลอก ขณะที่ช่วงกลางคืนทดสอบว่าหุ่นยนต์จะทำหน้าที่ที่ได้รับมอบหมายต่อไปได้หรือไม่ในเวลาที่ร้านเงียบลง
การทดสอบดำเนินไปตามลำดับดังนี้:
- วันที่ 2 พฤศจิกายน 2026 เวลา 10.00 น.: หุ่นยนต์ Genie G2 ทั้ง 6 ตัวเริ่มทำงานในร้านสะดวกซื้อเขตซวีฮุ่ย
- วันที่ 2 พฤศจิกายน ช่วงกลางวันและช่วงเย็น: การประเมินครอบคลุมช่วงให้บริการที่มีลูกค้าหนาแน่น ทั้งการรับคำสั่งซื้อ การจัดการสินค้า และการเตรียมอาหาร
- คืนวันที่ 2 ต่อเนื่องถึงวันที่ 3 พฤศจิกายน: หุ่นยนต์ทำงานกะกลางคืน ซึ่งเป็นช่วงที่หุ่นยนต์ทำความสะอาดออกนอกเส้นทาง
- วันที่ 3 พฤศจิกายน ช่วงอาหารเช้าและช่วงสรุปผล: การให้บริการช่วงสุดท้ายปิดฉากการประเมิน 24 ชั่วโมง หลังจากนั้นมีหุ่นยนต์ 4 ตัวได้รับผลประเมินผ่านเกณฑ์
หุ่นยนต์ได้รับการประเมินตลอดช่วงให้บริการ 4 ช่วง แทนการทดสอบเพียงการกระทำเดียวที่กำหนดเวลาไว้อย่างแม่นยำ การส่งสินค้าให้ลูกค้าล่าช้าอาจส่งผลต่อคำสั่งซื้ออื่น ส่วนหุ่นยนต์ที่ยึดพื้นที่หน้าชั้นวางอาจขวางไม่ให้หุ่นยนต์อีกตัวเข้าถึงสินค้า การทำให้งานดำเนินต่อไปได้จึงต้องอาศัยการประสานงานควบคู่กับความคล่องแคล่วของหุ่นยนต์แต่ละตัว
ลูกค้าและสิ่งกีดขวางกลายเป็นส่วนหนึ่งของบททดสอบ
ผู้เข้าร่วมที่ได้รับเชิญ 2 คน ได้แก่ เซี่ยวหยาง ปิวปิว และเซี่ยวเซี่ยว เนธาน สร้างสถานการณ์ท้าทายที่คล้ายกับปัญหาซึ่งพนักงานร้านอาจพบเจอ ทั้งขอให้หุ่นยนต์แยกโคล่าปกติออกจากโคล่าปราศจากน้ำตาล จัดหมากฝรั่งบนชั้นวางใหม่ และกีดขวางเส้นทางด้วยคนและกล่อง
ภารกิจแยกประเภทโคล่าต้องอาศัยระบบเชื่อมโยงคำสั่งเสียงกับการระบุสินค้าที่ถูกต้องด้วยภาพ ส่วนการทดสอบจัดหมากฝรั่งช่วยตรวจสอบว่าหุ่นยนต์จะตรวจดูสินค้าบนชั้นวางจริงและจัดของกลับไปยังตำแหน่งที่ถูกต้องได้หรือไม่ ขณะที่การสร้างสิ่งกีดขวางทดสอบการหยุดและหาเส้นทางอื่นเพื่อหลบคนหรือสิ่งของ
ระหว่างการทดสอบ หุ่นยนต์ใช้การตรวจดูด้วยภาพเพื่อระบุสินค้าที่วางผิดตำแหน่งและนำกลับไปวางให้ถูกที่ ช่องว่างบนชั้นวางอาจกระตุ้นให้เติมสินค้าได้โดยไม่ต้องรอให้มีคนออกคำสั่งใหม่ การสาธิตงานทำความสะอาดยังรวมถึงการแยกแยะลวดลายบนพื้นผิวออกจากของเหลวหกหรือคราบสกปรก
ภารกิจเหล่านี้นำการรับรู้และการเคลื่อนไหวมาเชื่อมโยงกัน ก่อนอื่นหุ่นยนต์ต้องระบุสินค้า สิ่งกีดขวาง หรือบริเวณสกปรก จากนั้นจึงเลือกการกระทำและลงมือทำ หากระบุผิดก็อาจส่งสินค้าผิดชิ้น ทำความสะอาดโดยไม่จำเป็น หรือขวางเส้นทางของหุ่นยนต์ตัวอื่น
เหตุใดถุงลูกอมจึงจัดการได้ยาก
เหรินกล่าวว่าร้านสะดวกซื้อเป็นสภาพแวดล้อมที่ท้าทาย เพราะมีสินค้าหลากหลาย ต้องหยิบจับอย่างละเอียดอ่อน มีลูกค้าเดินอยู่ท่ามกลางหุ่นยนต์ และมีหุ่นยนต์หลายตัวใช้พื้นที่จำกัดร่วมกัน ต่างจากสถานีหยิบสินค้าที่อยู่กับที่ ร้านค้าเปลี่ยนแปลงได้ทุกครั้งที่ลูกค้าย้ายสินค้า หรือเดินเข้ามาในทางเดิน
ถุงลูกอม Skittles ที่แขวนอยู่กับตะขอเป็นตัวอย่างที่แสดงให้เห็นความยาก หุ่นยนต์ต้องระบุสินค้า เลือกจุดที่จะจับ และออกแรงมากพอที่จะดึงออกโดยไม่ให้ปากถุงเกี่ยวค้างกับตะขอ ตำแหน่งและแรงจับจึงสำคัญควบคู่กัน
เค้กเนื้อนุ่มก้อนหนึ่งสร้างปัญหาอีกแบบหนึ่ง หากออกแรงน้อยเกินไป เค้กอาจหลุดมือ แต่หากออกแรงมากเกินไปก็อาจบี้เสียรูป บรรจุภัณฑ์และอาหารที่งอหรือเปลี่ยนรูปได้จะจัดการให้สม่ำเสมอได้ยากกว่าวัตถุแข็งที่มีขอบรูปทรงแน่นอน
เหรินกล่าวว่า งานจะค่อนข้างง่ายขึ้นเมื่อกำหนดพื้นที่ทำงานไว้อย่างชัดเจน วัตถุมีมาตรฐาน และตรวจสอบผลลัพธ์ได้ง่าย วัตถุที่ยืดหยุ่นได้ การสัมผัสระหว่างพื้นผิวที่ซับซ้อน และลำดับการเคลื่อนไหวที่ยาวนานยังคงเป็นความท้าทายทางเทคนิค สำหรับร้านค้า นั่นหมายความว่าหุ่นยนต์อาจทำงานที่จัดระบบไว้เป็นอย่างดีได้อย่างสม่ำเสมอ แต่ยังต้องพัฒนาอีกมากก่อนจะจัดการกับสินค้าหลากหลายที่เปลี่ยนแปลงอยู่เสมอได้รวดเร็วเท่าพนักงานที่มีประสบการณ์
ซอฟต์แวร์ที่เชื่อมโยงงาน 6 ประเภทเข้าด้วยกัน
Agibot ติดตั้งระบบที่เชื่อมโยงกันหลายระบบให้หุ่นยนต์ทั้ง 6 ตัว GO-3Preview ซึ่งเป็นโมเดลพื้นฐานด้านปัญญาประดิษฐ์แบบมีร่างกายของบริษัท ทำหน้าที่สนับสนุนความสามารถในการปฏิบัติงานทางกายภาพที่หลากหลาย ปัญญาประดิษฐ์แบบมีร่างกายหมายถึง AI ที่ทำงานผ่านเครื่องจักรทางกายภาพ ซึ่งสังเกตสภาพแวดล้อมและลงมือทำภายในสภาพแวดล้อมนั้น
GenieEvolver ระบบฝึกเพิ่มเติมของบริษัท ผสานการเรียนรู้จากหุ่นยนต์จริงเข้ากับการจำลองและแบบจำลองโลก แบบจำลองโลกคือภาพแทนสภาพแวดล้อมที่สร้างขึ้นในคอมพิวเตอร์ เพื่อคาดการณ์ว่าวัตถุและสิ่งรอบตัวอาจตอบสนองต่อการกระทำอย่างไร วิธีฝึกเหล่านี้มีเป้าหมายเพื่อพัฒนาการเคลื่อนไหวให้ดีขึ้น
GenieMaster ทำหน้าที่จัดสรรงานระหว่างหุ่นยนต์และส่งผลการปฏิบัติงานกลับเข้าสู่กระบวนการเรียนรู้ ส่วน Embodied Execution Protocol หรือ EEP เป็นระบบเชื่อมโยงการตัดสินใจ การลงมือทำทางกายภาพ และข้อมูลป้อนกลับเกี่ยวกับสิ่งที่เกิดขึ้น
ในบริบทของร้านค้า ซอฟต์แวร์จัดการงานต้องทราบว่าหุ่นยนต์ตัวใดทำงานนั้นได้และกำลังเผชิญกับเงื่อนไขแบบใด จากนั้นระบบการเคลื่อนไหวต้องลงมือทำโดยอาศัยข้อมูลที่สังเกตได้ในขณะนั้น ข้อมูลป้อนกลับช่วยให้ระบบจัดการงานตัดสินใจได้ว่าควรทำอะไรต่อไป รวมถึงกรณีที่ต้องแก้ไขการกระทำ
การใช้พื้นที่ร่วมกันทำให้การประสานงานเช่นนี้จำเป็น หากหุ่นยนต์เติมสินค้าเข้าไปยืนในจุดที่จำเป็นสำหรับการจัดคำสั่งซื้อ ระบบก็ต้องจัดการการเข้าถึงพื้นที่หรือปรับลำดับงาน Agibot ระบุว่าความขัดแย้งระหว่างตำแหน่งของหุ่นยนต์กับความล่าช้าในการอัปเดตสถานะคำสั่งซื้อเป็นตัวอย่างของปัญหาที่แก้ไขได้ด้วยการปรับปรุงกฎการจัดสรรงาน
การเรียนรู้จากข้อผิดพลาดมีกรอบเวลาสองแบบ
Agibot เรียกกระบวนการนำบันทึกการทำงานที่สำเร็จและล้มเหลวมาใช้ว่า PhysicalRSI ซึ่งหมายถึงการพัฒนาตนเองแบบวนซ้ำในโลกกายภาพ แนวคิดหลักคือการตรวจสอบสิ่งที่เกิดขึ้นระหว่างทำงานจริง ปรับเปลี่ยนระบบ และใช้ผลการทำงานครั้งต่อ ๆ ไปเป็นแนวทางสำหรับการพัฒนาต่อ
มีการระบุว่า GenieMaster รวบรวมลำดับการทำงานที่สำเร็จและไม่สำเร็จ จัดเก็บประสบการณ์ที่เป็นประโยชน์ไว้ในหน่วยความจำระยะยาว และแปลงการปรับปรุงที่ได้ผลให้เป็นข้อมูลฝึก การนำกฎการทำงานที่จดจำไว้กลับมาใช้กับการฝึกทักษะการเคลื่อนไหวใหม่ต้องใช้เวลาไม่เท่ากัน
เหรินกล่าวว่า บทเรียนเกี่ยวกับขั้นตอนการทำงานและการจัดตารางสามารถทบทวนได้ในวันปฏิบัติงานและนำไปใช้ในวันถัดไป ส่วนการอัปเดตนโยบายการเคลื่อนไหวต้องผ่านการเก็บข้อมูล การตรวจสอบคุณภาพ การฝึก และการตรวจสอบยืนยัน นโยบายการเคลื่อนไหวคือระบบที่เลือกการกระทำทางกายภาพจากสิ่งที่หุ่นยนต์สังเกตได้
เหรินระบุว่า ข้อมูลที่เป็นประโยชน์จากไลฟ์สตรีมคาดว่าจะถูกนำไปใช้ในการอัปเดตนโยบายการเคลื่อนไหวในระยะต่อมา ซึ่งอาจใช้เวลาหนึ่งถึงสองสัปดาห์ การทดสอบจึงมีช่วงติดตามผลในทางปฏิบัติ 2 ระยะ ได้แก่ การปรับกฎการทำงานอย่างรวดเร็ว และการปรับแบบจำลองควบคุมการเคลื่อนไหวที่ใช้เวลานานกว่า
กรณีหุ่นยนต์ทำความสะอาดออกนอกเส้นทาง และหุ่นยนต์เติมสินค้าตอบสนองช้า ยังชี้ให้เห็นปัญหาที่ต้องแก้ไขคนละด้าน กรณีแรกต้องให้ความสำคัญกับการอยู่ภายในพื้นที่ปฏิบัติงานที่กำหนด ส่วนกรณีหลังต้องปรับจังหวะและความริเริ่มในการดูแลชั้นวางให้ดีขึ้น Agibot ไม่ได้ระบุวันที่จะจัดการประเมินหุ่นยนต์ทั้งสองตัวต่อสาธารณะอีกครั้ง
อะไรจะทำให้งานนี้ใช้ประโยชน์เชิงพาณิชย์ได้
Agibot นำเสนอการทดลองในร้านค้าแห่งนี้ว่าเป็นการประยุกต์ใช้ความสามารถด้าน AI แบบมีร่างกายที่บูรณาการเข้าด้วยกันซึ่งเพิ่งเปิดตัว เพื่อรองรับงานธุรกิจเฉพาะด้านเป็นครั้งแรก บริษัทเริ่มเผยแพร่เทคโนโลยีชุด AI WAVE เมื่อวันที่ 22 ตุลาคม ครอบคลุมข้อมูล การจำลอง โมเดล ฮาร์ดแวร์หุ่นยนต์ และระบบปฏิบัติการ ก่อนนำองค์ประกอบเหล่านั้นมาใช้ในร้านค้า
การผลักดันเชิงพาณิชย์เกิดขึ้นพร้อมกับรายได้ที่มีรายงานว่าใกล้แตะ 2 พันล้านหยวนในช่วงครึ่งแรกของปี 2026 และยอดการผลิตหุ่นยนต์ AI อเนกประสงค์สะสม 20,000 ตัว การประเมินในร้านสะดวกซื้อครั้งนี้มุ่งเน้นสิ่งที่หุ่นยนต์เหล่านั้นทำได้ระหว่างให้บริการในชีวิตประจำวัน
เหยา เหมาเฉิง ผู้ร่วมก่อตั้ง ประธานร่วม และประธานฝ่ายธุรกิจปัญญาประดิษฐ์แบบมีร่างกายของ Agibot กล่าวว่า งานของหุ่นยนต์ที่ก่อให้เกิดประโยชน์ต้องเป็นไปตามมาตรฐานทางวิศวกรรมที่วัดผลได้ ทำซ้ำได้ และดำเนินต่อเนื่องอย่างยั่งยืน ตัวชี้วัดที่เขาระบุประกอบด้วยอัตราความสำเร็จ เวลาที่ใช้ทำงานให้เสร็จ และเวลาเฉลี่ยระหว่างความขัดข้อง ซึ่งมักเรียกว่า MTBF
MTBF หมายถึงเวลาเฉลี่ยในการทำงานระหว่างความขัดข้องแต่ละครั้ง สำหรับผู้จัดการร้าน ตัวชี้วัดนี้ตอบโจทย์ข้อกังวลในทางปฏิบัติว่าเครื่องจักรจะทำงานต่อเนื่องได้นานเพียงใดก่อนเกิดปัญหาที่ทำให้บริการสะดุด ระยะเวลาทำงานสำเร็จก็สำคัญด้วยเหตุผลคล้ายกัน ลูกค้าที่รออาหารเช้าต้องได้รับอาหารอย่างรวดเร็ว แม้หุ่นยนต์จะสามารถเตรียมอาหารได้ถูกต้องในท้ายที่สุดก็ตาม
ทีม Agibot ระบุผลลัพธ์ 4 ด้านที่ต้องการติดตาม ได้แก่ เพิ่มปริมาณงานที่ผ่านมาตรฐานโดยเสียเวลาน้อยลงกับการลองซ้ำหรือให้มนุษย์เข้าควบคุม ลดการเก็บข้อมูลและปรับระบบเมื่อต้องเปลี่ยนสินค้า ผังร้าน หรือสาขา พัฒนาระบบให้ได้ผลในการประเมินโดยอิสระโดยยังรักษาทักษะเดิมไว้ และลดต้นทุนการดำเนินงานเมื่อมีการสั่งสมประสบการณ์จากกะและจำนวนลูกค้าที่หลากหลาย
การทดลองในเซี่ยงไฮ้ให้ตัวอย่างทั้งงานบริการที่ใช้ได้ผลและงานที่ยังต้องพัฒนา หุ่นยนต์ 4 ตัวทำได้ตามมาตรฐานของหน้าที่ที่ได้รับมอบหมาย ขณะที่อีก 2 ตัวเผยให้เห็นจุดอ่อนด้านการทำหน้าที่อย่างต่อเนื่องและการควบคุมการเคลื่อนไหว ภารกิจทางเทคนิคขั้นต่อไปของบริษัทคือการนำบทเรียนเหล่านี้ไปปรับใช้กับการปฏิบัติงานที่ยาวนานขึ้นและร้านค้าที่เปลี่ยนแปลง โดยใช้ตัวชี้วัดผลการทำงานที่กำหนดไว้
ประเด็นสำคัญ
- หุ่นยนต์ Agibot Genie G2 จำนวน 6 ตัวเข้าร่วมการทดลองทำงาน 24 ชั่วโมงในร้านสะดวกซื้อเขตซวีฮุ่ย นครเซี่ยงไฮ้ ซึ่งเสร็จสิ้นเมื่อวันที่ 3 พฤศจิกายน 2026
- หุ่นยนต์ทำภารกิจสำเร็จรวม 1,730 รายการ ได้แก่ ปฏิสัมพันธ์กับลูกค้า 683 ครั้ง การจัดการสินค้า 369 รายการ และการชงกาแฟ 147 แก้ว
- หุ่นยนต์ 4 ตัวผ่านการประเมิน หุ่นยนต์ตรวจชั้นวางสินค้าทำงานไม่ทันจังหวะของร้าน ส่วนหุ่นยนต์ทำความสะอาดออกนอกเส้นทางที่ได้รับมอบหมายระหว่างกะกลางคืน
- การทดสอบรวมถึงการแยกประเภทโคล่า การจัดชั้นวางที่ถูกรื้อค้นให้กลับเข้าที่ และการหลบหลีกผู้คนกับกล่อง
- Agibot ระบุว่าสามารถปรับเปลี่ยนขั้นตอนการทำงานได้ในวันถัดไป ส่วนการอัปเดตโมเดลการเคลื่อนไหวโดยใช้ข้อมูลจากการทดลองคาดว่าจะใช้เวลาหนึ่งถึงสองสัปดาห์
- เป้าหมายเชิงพาณิชย์ที่บริษัทระบุ ได้แก่ เพิ่มอัตราความสำเร็จ ลดการหยุดชะงัก ทำให้ติดตั้งใช้งานในร้านใหม่ได้ง่ายขึ้น และลดต้นทุนการดำเนินงาน