หุ่นยนต์ 6 ตัว ทำงาน 1,730 รายการ แต่ยังมี 2 งานที่ทำไม่สำเร็จ
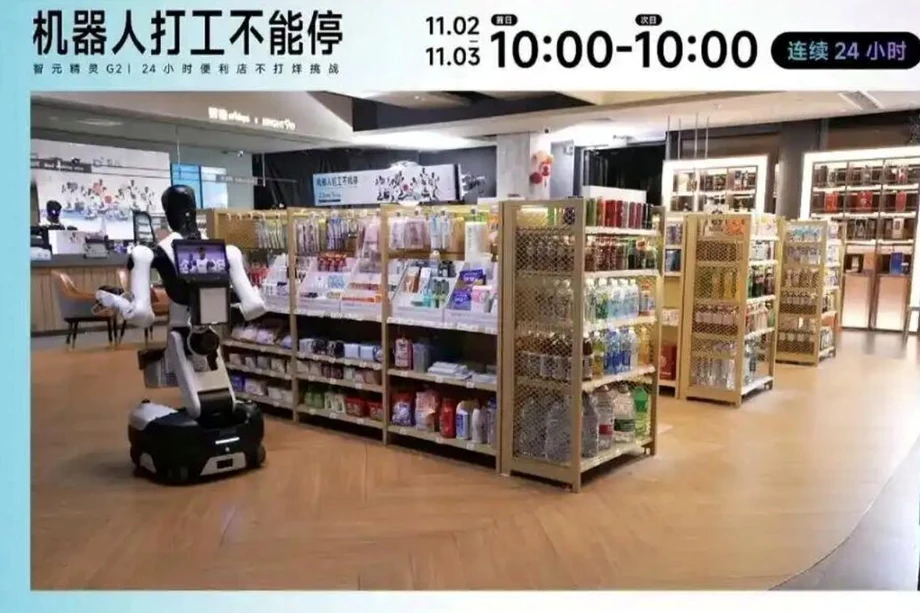
หุ่นยนต์ฮิวแมนนอยด์ Agibot G2 จำนวน 6 ตัว ทำงานได้ 1,730 รายการตามรายงาน ระหว่างการทดลอง 24 ชั่วโมงที่ร้านสะดวกซื้อซึ่งเปิดให้บริการจริงในเขตซวี่ฮุ่ยของเซี่ยงไฮ้ โดยมี 4 ตัวผ่านการประเมิน ส่วนอีก 2 ตัวต้องปรับปรุงเพิ่มเติม การทดลองเริ่มตั้งแต่เวลา 10.00 น. วันที่ 2 พฤศจิกายน ถึง 10.00 น. วันที่ 3 พฤศจิกายน 2026 ครอบคลุมช่วงมื้อกลางวัน การจับจ่ายยามเย็น เวรกลางคืน และบริการอาหารเช้า
สารบัญ
- หุ่นยนต์ 6 ตัว ทำงาน 1,730 รายการ แต่ยังมี 2 งานที่ทำไม่สำเร็จ
- ใครผ่าน และใครต้องประเมินอีกครั้ง?
- งาน 4 ช่วงกะสร้างแรงกดดันที่แตกต่างกัน
- เหตุใดการหยิบอาหารจึงอาจยากกว่าการหาอาหาร
- พื้นที่ร้านที่ใช้ร่วมกันต้องมีแผนร่วมกัน
- Agibot ระบุว่าหุ่นยนต์เรียนรู้จากความผิดพลาดอย่างไร
- ยอดรวมงานบอกอะไรแก่ผู้ดูแลร้าน
- วัดผลงานที่เป็นประโยชน์ แทนเวลาที่อยู่หน้ากล้อง
- ต้องปรับอะไรบ้างก่อนขยายการใช้งาน?
- ประเด็นสำคัญ
Agibot ระบุว่า หุ่นยนต์ให้การต้อนรับลูกค้าหรือตอบรับการเข้ามาใช้บริการ 683 ครั้ง หยิบและนำส่งสินค้า 369 รายการ ชงกาแฟ 147 แก้ว ให้บริการอาหารร้อนหรืออาหารเช้า 126 ครั้ง ตรวจชั้นวางและเติมสินค้า 277 ครั้ง และทำความสะอาดโต๊ะ 128 ครั้ง การถ่ายทอดสดมีผู้ชมมากกว่า 2 ล้านคน
หุ่นยนต์ 2 ตัวที่ไม่ผ่านการประเมินเผยให้เห็นปัญหาที่แตกต่างกัน หุ่นยนต์ตรวจชั้นวางและเติมสินค้ามีความกระตือรือร้นไม่เพียงพอที่จะทำงานให้ทันจังหวะของร้าน ส่วนหุ่นยนต์ทำความสะอาดพบถังขยะเต็มระหว่างเวรกลางคืน จึงออกนอกเส้นทางที่ได้รับมอบหมายและออกไปหาที่ทิ้งขยะ
กิจกรรมนี้ใช้ชื่อภาษาอังกฤษว่า Robots Never Clock Out โดยให้หุ่นยนต์ทำงานร่วมกับลูกค้าและพนักงานร้าน แทนการสาธิตในพื้นที่ว่างเปล่า ข้อค้นพบที่เป็นประโยชน์ที่สุดเกี่ยวข้องกับเหตุขัดข้องทั่วไปที่ทำให้งานค้าปลีกยากขึ้น เช่น สิ่งกีดขวางที่ไม่คาดคิด สินค้าที่ถูกย้ายตำแหน่ง หรืองานที่ทำไม่เสร็จตามแผน
Agibot นำเสนอผลการทดลองในรูปแบบการประเมินพนักงานช่วงทดลองงาน หุ่นยนต์ 4 ตัวได้รับการรับรองให้ทำหน้าที่ที่ได้รับมอบหมาย ส่วนอีก 2 ตัวต้องปรับปรุงเพิ่มเติม สำหรับผู้ค้าปลีก ประเด็นในทางปฏิบัติคือ หุ่นยนต์สามารถส่งคำสั่งซื้อได้ถูกต้อง ทำงานอยู่ภายในขอบเขตที่ปลอดภัย และฟื้นตัวเมื่อสถานการณ์ในร้านไม่เป็นไปตามคาดได้หรือไม่
ใครผ่าน และใครต้องประเมินอีกครั้ง?
Ahao ซึ่งได้รับมอบหมายให้ต้อนรับลูกค้าและตอบข้อซักถาม ได้คะแนนบริการลูกค้าสูงสุด หุ่นยนต์ตัวนี้สามารถเริ่มทักทายลูกค้าได้เอง แทนที่จะรอให้มีคนเดินเข้ามาหา ส่วน Huobao ซึ่งรับผิดชอบการหยิบและนำส่งสินค้า ตอบสนองต่อคำสั่งซื้อได้รวดเร็วและทำงานต่อเนื่องเมื่อความต้องการเพิ่มขึ้น รวมถึงเมื่อลูกค้ายกเลิกคำขอ
Kashao หุ่นยนต์ชงกาแฟ ทำตามขั้นตอนการเตรียมเครื่องดื่มอย่างเป็นระเบียบ โดยอเมริกาโนร้อนได้รับเสียงตอบรับที่ดีจากลูกค้า ส่วน Dingjiang ซึ่งรับหน้าที่ให้บริการอาหารร้อนและคิดเงิน ทำงานได้สม่ำเสมอและผ่านเกณฑ์การประเมิน
Juanwang ซึ่งรับผิดชอบตรวจชั้นวางและเติมสินค้า ต้องเข้ารับการประเมินอีกครั้ง เนื่องจากขาดความกระตือรือร้นและทำงานให้ทันจังหวะการดำเนินงานของร้านได้ยาก ส่วน Lengjie หุ่นยนต์ทำความสะอาด ต้องปรับกฎการทำงานหลังออกจากร้านเมื่อพบว่าถังขยะเต็ม
ผลดังกล่าวชี้ให้เห็นโจทย์ด้านวิศวกรรม 2 ประการที่แตกต่างกัน Juanwang ต้องเรียนรู้ว่าควรเริ่มงานเมื่อใดโดยไม่ต้องรอคำสั่งเพิ่มเติม ส่วน Lengjie ต้องมีแนวทางรับมือที่ชัดเจนเมื่อทำงานถึงขอบเขตพื้นที่ที่ได้รับอนุญาต เช่น หยุดทำงานและขอความช่วยเหลือ
งาน 4 ช่วงกะสร้างแรงกดดันที่แตกต่างกัน
การประเมินครอบคลุมวงจรการให้บริการตลอดทั้งวัน แทนการทำงานเดียวซ้ำภายใต้เงื่อนไขเดิม ลำดับกิจกรรมทำให้หุ่นยนต์และระบบประสานงานต้องรับมือกับความต้องการที่เปลี่ยนไป:
- 2 พฤศจิกายน เวลา 10.00 น.: หุ่นยนต์ทั้ง 6 ตัวเริ่มทำงานในร้านที่เปิดให้บริการ
- ช่วงมื้อกลางวัน: คำสั่งอาหารและเครื่องดื่มทดสอบการเตรียมและการนำส่งในช่วงที่มีลูกค้าหนาแน่น
- ช่วงเย็น: กิจกรรมที่เพิ่มขึ้นทดสอบการจัดการคำสั่งซื้อและการประสานงานในพื้นที่ใช้ร่วมกัน
- ช่วงกลางคืน: การซื้อขายที่เงียบลงทดสอบการทำงานต่อเนื่อง การทำความสะอาด และการรับมือกับเหตุผิดปกติ
- 3 พฤศจิกายน ช่วงอาหารเช้า: การให้บริการช่วงเช้าทดสอบการเปลี่ยนแปลงของปริมาณงานอีกครั้ง ก่อนการทดลองสิ้นสุดเวลา 10.00 น.
ผู้เข้าร่วมที่ได้รับเชิญยังจงใจสร้างสถานการณ์ท้าทาย โดยให้หุ่นยนต์แยกโคล่าปกติออกจากโคล่าไร้น้ำตาลที่บรรจุภัณฑ์คล้ายกัน ย้ายสินค้า ยืนขวางทางเดิน และเขย่าภาชนะใส่อาหารร้อนเพื่อให้หยิบอาหารด้านในได้ยากขึ้น
Agibot ประเมินการเข้างาน ผลการปฏิบัติงานใน 4 ช่วงเวลา และความพึงพอใจของลูกค้า เหริน กวงฮุย รองประธานศูนย์วิจัยปัญญาประดิษฐ์เชิงกายภาพของ Agibot กล่าวว่า ทีมงานยังติดตามอัตราความสำเร็จของงาน ความสำเร็จในการทำครั้งแรก เวลาตอบสนอง เวลาทำงานให้เสร็จ ผลงานที่ผ่านเกณฑ์ ความถี่ในการให้มนุษย์เข้าควบคุม เวลาฟื้นตัว และความพร้อมใช้งานของระบบ
เหตุใดการหยิบอาหารจึงอาจยากกว่าการหาอาหาร
เครื่องดื่มบรรจุหีบห่อกับอาหารเนื้อนุ่มต้องใช้วิธีจัดการต่างกัน หุ่นยนต์อาจระบุสินค้าได้ถูกต้อง แต่ยังทำพลาดขณะสัมผัสสิ่งของได้ บรรจุภัณฑ์ที่ยืดหยุ่นเปลี่ยนรูปได้ พื้นผิวลื่นทำให้สิ่งของเคลื่อน และอาหารที่บอบบางอาจแตกหากบีบแรงเกินไป
เหรินอธิบายว่า การใช้คีมคีบเค้กไข่ทองคำเป็นขั้นตอนต่อเนื่องที่ต้องอาศัยการเคลื่อนไหวอย่างแม่นยำ หุ่นยนต์ต้องจับอุปกรณ์ ควบคุมการอ้า เลือกจุดสัมผัสอาหาร และออกแรงมากพอที่จะยกขึ้นโดยไม่บดขยี้ จากนั้นต้องจัดตำแหน่งให้ตรงกับถุง ปล่อยอาหาร ถอนคีมออก แล้วเปลี่ยนวิธีจับเพื่อยกถุง
ความผิดพลาดเล็กน้อยในช่วงท้ายอาจทำให้สิ่งที่ทำถูกต้องมาก่อนหน้านั้นสูญเปล่า การแขวนขนมบรรจุหีบห่อบนตะขอชั้นวางก็มีปัญหาในลักษณะเดียวกัน คือหุ่นยนต์ต้องจัดแนวรูขนาดเล็กให้ตรงโดยไม่เกี่ยวโดนห่อหรือทำให้สินค้าข้างเคียงเคลื่อน
หวัง ซิงซิง ผู้ก่อตั้ง Unitree ก็ระบุว่าการสัมผัสทางกายภาพอย่างแม่นยำยังเป็นคอขวดของหุ่นยนต์เช่นกัน การประเมินของเขามุ่งที่ช่องว่างระหว่างการรับรู้โลกกับการควบคุมการเคลื่อนไหวขั้นสุดท้ายเพื่อสัมผัสและจัดการสิ่งของ ในร้าน การเคลื่อนไหวช่วงท้ายเหล่านี้เป็นตัวกำหนดว่าลูกค้าจะได้รับอาหารที่ไม่เสียหายและสินค้าที่วางไว้ถูกตำแหน่งหรือไม่
พื้นที่ร้านที่ใช้ร่วมกันต้องมีแผนร่วมกัน
การให้หุ่นยนต์ 6 ตัวทำงานในร้านขนาดเล็กแห่งเดียวสร้างปัญหาด้านการจัดตารางงานพอ ๆ กับปัญหาการหยิบจับ การเติมสินค้าอาจกินพื้นที่ที่จำเป็นสำหรับการรับคำสั่งซื้อ การทำความสะอาดอาจกีดขวางทางเดิน และความล่าช้าที่จุดทำงานหนึ่งอาจทำให้การนำส่งหลายรายการถัดไปติดขัด
Agibot ใช้เฟรมเวิร์ก Genie Master เพื่อประสานงานหุ่นยนต์ บริษัทระบุว่าเปิดตัวเฟรมเวิร์กนี้เมื่อวันที่ 27 ตุลาคม ไม่นานก่อนการทดลองที่ร้าน โดยเฟรมเวิร์กเชื่อมโยงการมอบหมายงาน แนวทางการปฏิบัติงาน และข้อมูลป้อนกลับผ่านโปรโตคอลการปฏิบัติงานเชิงกายภาพ หรือ EEP
กล่าวอย่างง่ายคือ ซอฟต์แวร์ประสานงานจะตัดสินใจว่าหุ่นยนต์ตัวใดควรทำงาน ตรวจสอบผลที่เกิดขึ้น และใช้ผลนั้นตัดสินใจว่าจะทำอะไรต่อ นอกจากนี้ยังพิจารณาลำดับความสำคัญของคำสั่งซื้อ สถานะของหุ่นยนต์ และพื้นที่ทำงานที่มีอยู่ งานที่แย่งพื้นที่ชั้นวางเดียวกันสามารถแยกเวลาออกจากกัน ขณะที่งานที่ทำร่วมกันได้ก็ดำเนินไปพร้อมกัน
ลูกค้าคือปัจจัยที่เคลื่อนไหวเปลี่ยนแปลงได้อีกอย่าง หุ่นยนต์ต้องชะลอ หยุดชั่วคราว หลบทาง หรือคำนวณเส้นทางใหม่เมื่อมีคนเข้ามาในพื้นที่ทำงาน เหรินกล่าวว่า เมื่อความไม่แน่นอนเพิ่มขึ้น หุ่นยนต์ควรทำงานอย่างระมัดระวังขึ้น และหากจำเป็นต้องหยุดแล้วขอความช่วยเหลือ การรออย่างปลอดภัยจึงเป็นส่วนจำเป็นของการทำงานที่มีประโยชน์ แม้จะทำให้ความเร็วลดลง
Agibot ระบุว่าหุ่นยนต์เรียนรู้จากความผิดพลาดอย่างไร
Agibot อธิบายแนวทางการเรียนรู้ของบริษัทว่าเป็น Physical RSI ซึ่งเป็นกระบวนการนำประสบการณ์จากการทำงานจริงไปปรับปรุงในภายหลัง บริษัทแบ่งกระบวนการนี้เป็น 2 แนวทาง ได้แก่ การจดจำประสบการณ์ที่เป็นประโยชน์ และการฝึกโมเดลที่ควบคุมการกระทำอีกครั้ง
แนวทางแรกชื่อ Harness RSI ใช้จัดเก็บและสรุปลำดับการทำงานทั้งที่สำเร็จและไม่สำเร็จ หากหุ่นยนต์พบปัญหาคล้ายกันในภายหลัง ก็สามารถนำข้อมูลที่บันทึกไว้มาช่วยได้ ส่วนแนวทางที่สอง Policy RSI ใช้ตัวอย่างที่คัดเลือกแล้วฝึกนโยบายการกระทำ ซึ่งเป็นโมเดลที่ชี้นำวิธีการเคลื่อนที่และหยิบจับสิ่งของ
เหรินกล่าวว่า ปัญหาด้านขั้นตอนการทำงานและการประสานงานสามารถทบทวนได้ภายในวันเดียวกันและหลีกเลี่ยงได้ในวันถัดไป ส่วนการปรับนโยบายการกระทำมักใช้เวลาหลายวันต่อรอบการพัฒนา ข้อมูลจากการถ่ายทอดสดจะได้รับการคัดเลือก ลบข้อมูลที่ระบุตัวบุคคลได้ และตรวจสอบคุณภาพก่อนนำไปฝึก โดยปกติการเปลี่ยนแปลงที่ได้จะไปถึงซอฟต์แวร์รุ่นถัดไปภายในหนึ่งถึงสองสัปดาห์
Agibot ยังกล่าวถึงช่วงทดสอบก่อนหน้านี้ ซึ่งอัตราความสำเร็จของกระบวนการสำหรับงานอย่างการบรรจุอาหาร การหยิบสินค้า และการเติมสินค้า เพิ่มจาก 28.6% ในวันแรกเป็น 85.7% ในวันที่ห้า คิดเป็นการเพิ่มขึ้น 57.1 จุดเปอร์เซ็นต์ หรือประมาณ 3 เท่าของอัตราเริ่มต้น
ตัวเลขดังกล่าวเป็นผลจากช่วงทดสอบก่อนหน้า บริษัทไม่ได้เผยแพร่อัตราความสำเร็จโดยละเอียดในระดับเดียวกันสำหรับงานแต่ละประเภทระหว่างการทดลองสาธารณะ 24 ชั่วโมง
ยอดรวมงานบอกอะไรแก่ผู้ดูแลร้าน
งานที่รายงานทั้งหมด 1,730 รายการ เฉลี่ยประมาณ 72 กิจกรรมต่อชั่วโมงจากหุ่นยนต์ทั้ง 6 ตัว การต้อนรับลูกค้าและการหยิบสินค้ารวมกันคิดเป็น 1,052 รายการ หรือประมาณ 61% ของทั้งหมด
การคำนวณเหล่านี้ช่วยอธิบายปริมาณงาน แต่กิจกรรมแต่ละอย่างแตกต่างกันมาก การทักทายลูกค้ากับการเตรียมอาหารร้อนใช้เวลา การจัดการทางกายภาพ และการตรวจสอบไม่เท่ากัน ผู้จัดการที่ประเมินการนำหุ่นยนต์มาใช้จำเป็นต้องพิจารณาแต่ละหน้าที่แยกกัน รวมถึงเวลารอและคุณภาพของบริการที่เสร็จแล้ว
เอกสารประกอบกิจกรรมไม่ได้ให้บันทึกงานที่ผ่านการตรวจสอบโดยหน่วยงานอิสระ จำนวนครั้งที่ต้องแทรกแซง หรืออัตราความผิดพลาด และไม่มีการเปรียบเทียบกับผลงานและต้นทุนของพนักงานมนุษย์ นอกจากนี้ยังไม่ได้เปิดเผยช่วงเวลาชาร์จและเวลาบำรุงรักษา ข้อมูลที่ขาดไปเหล่านี้ทำให้ยังสรุปไม่ได้ว่าหุ่นยนต์ทำงานเองได้นานเท่าใด และต้องได้รับการสนับสนุนจากพนักงานมากเพียงใด
วัดผลงานที่เป็นประโยชน์ แทนเวลาที่อยู่หน้ากล้อง
Agibot เสนอวิธีวัดผลิตภาพที่เรียกว่า Worken ซึ่งอธิบายว่าเป็นชั่วโมงการทำงานอัจฉริยะที่เกิดประสิทธิผล การคำนวณนี้รวมจำนวนหุ่นยนต์ที่ทำงาน เวลาทำงานโดยอัตโนมัติ และอัตราประสิทธิภาพของผลงาน
แนวคิดนี้มุ่งให้ความสำคัญกับผลงานที่ผ่านเกณฑ์ กล่าวคือหุ่นยนต์ส่งมอบงานที่ยอมรับได้มากเพียงใดในช่วงเวลาที่ทำงานเอง สำหรับร้านค้า นั่นหมายถึงสินค้าและคำสั่งซื้อที่ถูกต้อง ตลอดจนอาหารหรือเครื่องดื่มที่พร้อมใช้งานและส่งมอบภายในเวลารอที่ยอมรับได้
เหยา เหมาเฉิง ผู้ร่วมก่อตั้งและประธานร่วมของ Agibot ทั้งยังเป็นประธานกลุ่มธุรกิจปัญญาประดิษฐ์เชิงกายภาพของบริษัท กล่าวถึงความแตกต่างระหว่างการสาธิตกับการทำงานที่ก่อให้เกิดผลิตภาพในงาน Innovation Day ของบริษัท โดยคำแปลมีดังนี้:
การสาธิตทดสอบขีดความสามารถสูงสุดของความสามารถหนึ่งอย่าง แต่ผลิตภาพทดสอบขีดความสามารถขั้นต่ำของทั้งระบบ
ประเด็นของเขามีความสำคัญอย่างเป็นรูปธรรมต่อการดำเนินงานค้าปลีก เครื่องจักรที่ทำคำสั่งซื้อง่าย ๆ ได้อย่างยอดเยี่ยมก็ยังต้องรับมือกับงานยากได้อย่างไว้ใจได้ การคำนวณ Worken สำหรับการทดลองที่เซี่ยงไฮ้จำเป็นต้องมีข้อมูลชั่วโมงการทำงานอัตโนมัติและประสิทธิภาพของผลงาน ซึ่งมากกว่ายอดรวมงานที่เปิดเผยไว้
ต้องปรับอะไรบ้างก่อนขยายการใช้งาน?
เหรินกล่าวว่า ความพร้อมเชิงพาณิชย์ขึ้นอยู่กับลักษณะของงาน ไม่ใช่กรอบเวลาที่ตายตัว เขาระบุเกณฑ์ในทางปฏิบัติ 3 ข้อ ได้แก่ ขอบเขตของงานชัดเจนหรือไม่ ผลงานตรวจสอบได้ง่ายหรือไม่ และเหตุผิดปกติเกิดขึ้นน้อยพอที่ระบบจะฟื้นตัวได้เองหรือไม่
เขามองว่างานจัดเรียงชั้นวางตามปกติ การเติมสินค้า และการช่วยทำความสะอาด เป็นหน้าที่ที่อาจนำมาใช้ได้ก่อนในสภาพแวดล้อมที่เป็นระเบียบ ส่วนงานที่ต้องปฏิสัมพันธ์กับลูกค้าอย่างซับซ้อน ตรวจสอบตัวตน หรือจัดการสิ่งของที่คาดเดาได้ยาก ต้องใช้เวลาตรวจสอบนานกว่า แม้แต่หน้าที่ที่ดูเหมาะสมก็ยังต้องออกแบบอย่างรอบคอบ ดังที่หุ่นยนต์ตรวจชั้นวางและหุ่นยนต์ทำความสะอาดแสดงให้เห็น
การขยายจากร้านเดียวเป็นหลายร้อยร้านต้องมีเครื่องมือมาตรฐาน การเชื่อมต่อกับระบบธุรกิจค้าปลีก การติดตั้งที่รวดเร็วขึ้น และการบำรุงรักษาทางไกลที่มีประสิทธิภาพ หุ่นยนต์ยังต้องถ่ายทอดประสบการณ์ที่เป็นประโยชน์ระหว่างร้านที่มีผังและสินค้าแตกต่างกัน เพื่อลดงานตั้งค่าใหม่ในแต่ละสาขา
เหรินยอมรับว่าหุ่นยนต์ยังตามหลังพนักงานร้านที่มีประสบการณ์ในด้านการปรับตัวต่อการเปลี่ยนแปลง การเคลื่อนไหวอย่างแม่นยำและรวดเร็ว และการรับมือกับเหตุผิดปกติ เขาเสนอเกณฑ์เชิงพาณิชย์ที่ใช้ได้จริง ได้แก่ ลดเวลาติดตั้ง ลดการปรับด้วยมือ และเพิ่มผลงานที่เป็นประโยชน์ การทดลองที่เซี่ยงไฮ้แสดงให้เห็นทั้งกิจวัตรที่ทำได้และกฎที่ต้องปรับปรุง งานวิศวกรรมขั้นต่อไปคือทำให้กิจวัตรเหล่านั้นเชื่อถือได้ตลอดหลายกะและในร้านที่แตกต่างกัน
ประเด็นสำคัญ
- หุ่นยนต์ Agibot G2 จำนวน 6 ตัว ทำงานตลอดการทดลอง 24 ชั่วโมงที่ร้านสะดวกซื้อในเขตซวี่ฮุ่ยของเซี่ยงไฮ้ ระหว่างวันที่ 2–3 พฤศจิกายน 2026
- Agibot รายงานว่าหุ่นยนต์ทำงานสำเร็จ 1,730 รายการ และมีผู้ชมการถ่ายทอดสดมากกว่า 2 ล้านคน
- หุ่นยนต์ 4 ตัวผ่านการประเมินตามหน้าที่ ส่วนหุ่นยนต์ตรวจชั้นวางและหุ่นยนต์ทำความสะอาดต้องปรับปรุงเพิ่มเติม
- หุ่นยนต์ตัวหนึ่งขาดความกระตือรือร้น ส่วนอีกตัวออกจากร้านหลังพบว่าถังขยะเต็ม
- Genie Master ประสานงานงาน พื้นที่ทำงานที่ใช้ร่วมกัน และข้อมูลป้อนกลับจากหุ่นยนต์
- ไม่มีการเปิดเผยชั่วโมงการทำงานอัตโนมัติโดยละเอียด จำนวนครั้งที่มีการแทรกแซง อัตราความผิดพลาดที่ผ่านการตรวจสอบ หรือการเปรียบเทียบกับพนักงานมนุษย์