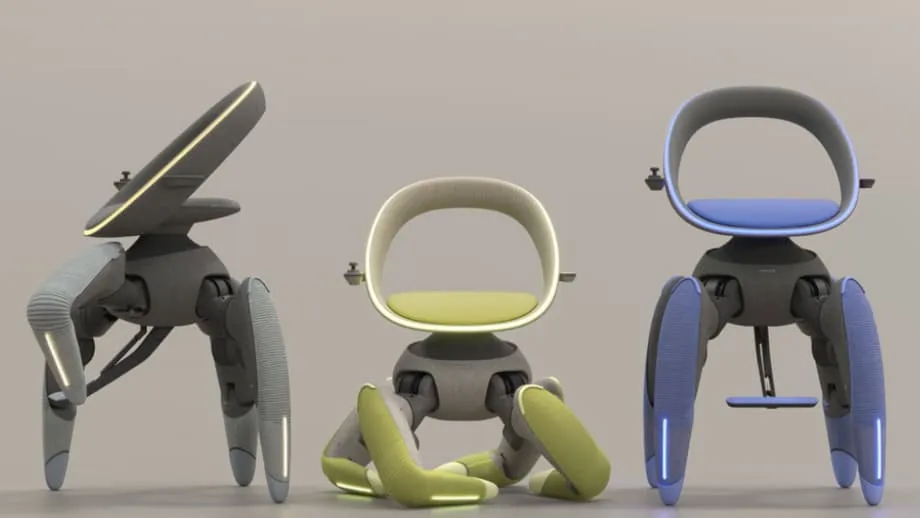
เก้าอี้ที่เดินไปได้ในที่ที่ล้อไปไม่ถึง
Toyota เปิดตัว Walk Me เก้าอี้ช่วยเคลื่อนที่หุ่นยนต์ขนาดกะทัดรัดที่เดินได้จริง แนวคิดนี้เผยโฉมที่งาน Japan Mobility Show (2025) ในกรุงโตเกียว โดยไม่ใช้ล้อเลย เพื่อแก้ปัญหาอุปสรรคที่ทำให้ผู้ใช้รถเข็นจำนวนมากไปต่อไม่ได้ ตั้งแต่บันได ทางกรวด ทางเข้าแคบ ไปจนถึงการก้าวขึ้นรถ เก้าอี้เคลื่อนที่ด้วยขาประกบข้อต่อ 4 ข้างที่งอและยกได้คล้ายขาสัตว์ และพับเก็บให้มีขนาดเล็กเพื่อจัดเก็บได้ง่ายเมื่อเดินทางเสร็จ
สารบัญ
- เก้าอี้ที่เดินไปได้ในที่ที่ล้อไปไม่ถึง
- เก้าอี้เดินได้ทำงานอย่างไร
- ขาที่ได้แรงบันดาลใจจากสัตว์
- เซ็นเซอร์และการทรงตัว
- ระบบควบคุมและส่วนติดต่อ
- ขึ้นบันไดและรับมือกับพื้นขรุขระ
- พับเก็บเล็ก เดินทางสะดวก
- ออกแบบเพื่อชีวิตประจำวันในพื้นที่แคบ
- ส่วนหนึ่งของกลยุทธ์การเดินทางเพื่อทุกคนของ Toyota
- ความท้าทายก่อนเปิดตัวสู่สาธารณะ
- จุดต่างของการเคลื่อนที่ด้วยขา
- เหตุใดรายละเอียดการออกแบบจึงสำคัญ
- สรุป
การออกแบบผสานหุ่นยนต์ ปัญญาประดิษฐ์ และหลักสรีรศาสตร์ เพื่อให้ผู้ใช้มีที่นั่งมั่นคงซึ่งปรับตามสภาพพื้นผิวที่เปลี่ยนไป ขาแต่ละข้างหุ้มด้วยวัสดุนุ่มที่ซ่อนมอเตอร์และเซ็นเซอร์ไว้ ช่วยให้รูปลักษณ์ดูเป็นมิตรและลดความเสี่ยงที่เสื้อผ้าหรือเฟอร์นิเจอร์จะเกี่ยวติด พนักพิงโค้งช่วยรองรับแนวกระดูกสันหลัง ส่วนมือจับด้านข้างทำหน้าที่ทั้งเป็นที่วางแขนและอุปกรณ์ควบคุมทิศทางอย่างง่าย ผู้ใช้บิดมือจับเพื่อเลี้ยว กดปุ่มเพื่อเปลี่ยนทิศทาง หรือสั่งงานด้วยเสียง เช่น 'ครัว' หรือ 'เร็วขึ้น' เพื่อเคลื่อนที่โดยไม่ต้องใช้มือ จอขนาดเล็กบนที่วางแขนแสดงระดับแบตเตอรี่และระยะทางที่เดินทางได้ในทันที
Walk Me มุ่งแก้ปัญหาในพื้นที่ที่ล้อใช้งานได้ยากที่สุด การขึ้นบันไดเริ่มจากตรวจสอบแต่ละขั้น จากนั้นจึงดึงและดันเป็นจังหวะสม่ำเสมอเพื่อให้เก้าอี้อยู่กึ่งกลางและทรงตัวได้ พื้นผิวขรุขระ ตั้งแต่ก้อนหินในสวนไปจนถึงธรณีประตูที่สึกหรอ ใช้เซ็นเซอร์และระบบทรงตัวปรับท่ายืนและมุมเอียงแบบเรียลไทม์ แบตเตอรี่ออกแบบให้ใช้งานทั่วไปได้เต็มวัน และชาร์จข้ามคืนจากเต้ารับไฟฟ้าทั่วไป เซ็นเซอร์ความปลอดภัยตรวจจับความร้อนสูงเกินไปที่ข้อต่อ และหยุดระบบชั่วคราวเมื่อจำเป็นเพื่อปกป้องผู้ใช้
เก้าอี้เดินได้ทำงานอย่างไร
หัวใจของ Walk Me คือหุ่นยนต์สี่ขาที่ออกแบบให้มีที่นั่งสำหรับมนุษย์ ขาทั้งสี่ข้างทำงานแยกจากกัน ยก งอ และวางเท้าตามข้อมูลเซ็นเซอร์ที่ได้รับอย่างต่อเนื่อง ซอฟต์แวร์ควบคุมประเมินเส้นทางข้างหน้า ตรวจสอบการกระจายน้ำหนัก และปรับฐานกับมุมเอียงของที่นั่งเพื่อให้ผู้ใช้มั่นคงเมื่อสภาพพื้นเปลี่ยน เป้าหมายคือการเคลื่อนไหวที่สม่ำเสมอและคาดเดาได้ ให้ความรู้สึกสงบและปลอดภัยทั้งในบ้านและพื้นที่สาธารณะที่พลุกพล่าน
ขาที่ได้แรงบันดาลใจจากสัตว์
นักพัฒนาศึกษาสัตว์ที่มีการยืนและก้าวเท้ามั่นคง สามารถเคลื่อนที่บนพื้นที่ลาดชันและขรุขระได้ดี รูปแบบการเดินนำลักษณะการทรงตัวบนทางลาดของแพะมาใช้ และนำการเคลื่อนที่ด้านข้างอย่างมั่นคงของปูมาประยุกต์ เมื่อเก้าอี้ขึ้นบันได ขาหน้าจะตรวจวัดความสูงของขั้นก่อน จากนั้นเกี่ยวและดึงที่นั่งขึ้น ขณะที่ขาหลังออกแรงดันและช่วยพยุง ลำดับการเคลื่อนไหวนี้เกิดซ้ำอย่างราบรื่นเพื่อให้ผู้ใช้ทรงตัวได้ บนพื้นกรวดหรือทางเท้าที่ไม่เรียบ ขาแต่ละข้างจะปรับความยาวก้าวเพื่อรักษาระดับที่นั่ง
เซ็นเซอร์และการทรงตัว
ระบบผสาน lidar กล้อง และเรดาร์เพื่อสแกนสภาพแวดล้อมและตรวจจับสิ่งกีดขวาง เช่น ขอบพรม ของเล่น และธรณีประตู เซ็นเซอร์วัดน้ำหนักตรวจสอบว่าผู้ใช้นั่งอยู่กึ่งกลางก่อนเริ่มเคลื่อนไหวครั้งสำคัญ หากมีคนหรือวัตถุตัดผ่านเส้นทาง เรดาร์ป้องกันการชนจะสั่งหยุดทันที เมื่อค่าความเอียงหรือน้ำหนักเข้าใกล้ขีดจำกัด ตัวควบคุมจะขยายฐานขาหรือเลื่อนที่นั่งเพื่อป้องกันการพลิกคว่ำ การปรับอย่างต่อเนื่องนี้ทำให้การเคลื่อนที่ด้วยขารู้สึกราบรื่น ไม่กระตุก
ระบบควบคุมและส่วนติดต่อ
ผู้ใช้บิดมือจับด้านข้างเพื่อบังคับทิศทาง และใช้ปุ่มเพื่อปรับทิศทางกับความเร็วอย่างแม่นยำ ระบบสั่งงานด้วยเสียงช่วยให้ใช้งานได้โดยไม่ต้องใช้มือ ด้วยคำสั่งง่าย ๆ เช่น 'ครัว' เพื่อกำหนดจุดหมาย หรือ 'เร็วขึ้น' เพื่อปรับความเร็ว จอขนาดกะทัดรัดแสดงแบตเตอรี่ที่เหลือและระยะทางที่เดินทางได้ ช่วยให้วางแผนการใช้งานตลอดวันได้ง่าย ระบบออกแบบให้ใช้งานได้เต็มวันต่อการชาร์จหนึ่งครั้ง และเสียบปลั๊กกับเต้ารับทั่วไปเพื่อชาร์จไฟ เซ็นเซอร์ภายในข้อต่อตรวจสอบอุณหภูมิและกระแสไฟ หากข้อต่อร้อนเกินไป เก้าอี้จะหยุดชั่วคราวและแจ้งเตือนผู้ใช้เพื่อให้เครื่องเย็นลงก่อนใช้งานต่อ
ขึ้นบันไดและรับมือกับพื้นขรุขระ
รถเข็นแบบดั้งเดิมใช้งานบนพื้นราบได้ดี แต่บันได ธรณีประตูสูง และทางกรวดยังคงเป็นอุปสรรคหากไม่มีทางลาดหรือผู้ช่วย Walk Me รับมือกับสิ่งกีดขวางเหล่านี้ด้วยการก้าวทีละขั้นแทนการเคลื่อนที่ด้วยล้อ ขาหน้าค่อย ๆ วางเท้าแล้วดึงเก้าอี้ขึ้น ส่วนขาหลังตามมาพร้อมออกแรงดัน รูปแบบนี้ช่วยลดการเปลี่ยนตำแหน่งฉับพลันที่อาจทำให้ผู้ใช้เสียการทรงตัว เครื่องตรวจสอบการลื่น การเปลี่ยนระดับพื้น และการวางเท้าอยู่ตลอด จากนั้นปรับความยาวก้าวเพื่อให้การเคลื่อนไหวคาดเดาได้
มีทางเลือกอื่นสำหรับการขึ้นบันได เช่น รถเข็นแบบสายพานตีนตะขาบและรถเข็นทรงตัวได้ด้วยตัวเอง รุ่นสายพานตีนตะขาบขึ้นบันไดได้ แต่โดยมากมีขนาดใหญ่และน้ำหนักมาก รถเข็นทรงตัวได้เอง เช่น iBOT สามารถขึ้นบันไดได้เมื่อผ่านการฝึกและมีผู้ช่วย ส่วนชุดล้อขั้นสูงอย่างที่ติดตั้งในเก้าอี้ Scewo สามารถยกตัวและทรงตัวบนขั้นบันไดได้ Walk Me ใช้แนวทางต่างออกไปด้วยการเดินด้วยขา ซึ่งวางเท้าแต่ละข้างในจุดที่ยึดเกาะได้ดีที่สุด และขยายฐานขาได้เมื่อต้องการ การควบคุมการเคลื่อนไหวด้วยขามีความซับซ้อนและอาจใช้พลังงานมากกว่าล้อเมื่อเคลื่อนที่ด้วยความเร็วเท่ากัน แต่ช่วยให้วางเท้าได้แม่นยำ และรักษาระดับที่นั่งไว้ได้ขณะที่ขาทำงานอยู่ด้านล่าง
พับเก็บเล็ก เดินทางสะดวก
จุดเด่นสำคัญอย่างหนึ่งของ Walk Me คือความสามารถในการพับเก็บให้มีขนาดเล็กได้ด้วยตัวเอง เมื่อสั่งงานเพียงครั้งเดียว ขาจะหดกลับแบบยืดหดได้ เข่าพับเข้าด้านใน และตัวเก้าอี้ลดขนาดลงเท่ากระเป๋าถือขึ้นเครื่องขนาดเล็กในเวลาประมาณ 30 วินาที จึงสอดเก็บในท้ายรถหรือเก็บไว้ข้างโซฟาหรือในตู้ได้ง่ายขึ้น เมื่อผู้ใช้พร้อมออกเดินทางอีกครั้ง เก้าอี้จะยืดขา ตรวจสอบการทรงตัว และกลับมาทำงานตามปกติโดยไม่ต้องตั้งค่าเพิ่มเติม
แนวคิดนี้ยังรองรับงานที่มักต้องมีผู้ช่วย ในการย้ายตัวขึ้นรถ เก้าอี้สามารถยกตัวขึ้นด้วยปลายเท้าให้ระดับตรงกับเบาะรถ เอียงเข้าหาประตู และอยู่นิ่งขณะที่ผู้ใช้เคลื่อนย้ายตัวไปนั่ง สำหรับบ้านญี่ปุ่นแบบดั้งเดิมที่มีพื้นเสื่อทาทามิ เก้าอี้ลดระดับที่นั่งให้ใกล้พื้นเพื่อให้นั่งได้อย่างสบาย คุณสมบัติเหล่านี้สะท้อนการให้ความสำคัญกับการใช้ชีวิตประจำวันอย่างเป็นอิสระ ไม่ใช่เพียงการสาธิตในห้องทดลอง
ออกแบบเพื่อชีวิตประจำวันในพื้นที่แคบ
บ้านญี่ปุ่นมักมีโถงทางเดินแคบ มุมเลี้ยวหักศอก และธรณีประตูยกสูงที่แบ่งพื้นที่วางรองเท้ากลางแจ้งออกจากพื้นภายในบ้าน Walk Me ออกแบบโดยคำนึงถึงพื้นที่เหล่านี้ ขาสามารถย่อตัวเพื่อลดความสูงให้ลอดใต้กรอบประตู แล้วเหยียดออกเพื่อข้ามธรณีประตู ในห้องที่มีข้าวของวางระเกะระกะ ระบบรับรู้สภาพแวดล้อมจะค้นหาสิ่งกีดขวางระดับต่ำ สายไฟ และขอบธรณี ก่อนวางแผนการเคลื่อนไหวเพื่อหลีกเลี่ยงการเกี่ยวติด วัสดุหุ้มขาที่นุ่มช่วยลดโอกาสขูดเฟอร์นิเจอร์ ส่วนการเริ่มและหยุดอย่างนุ่มนวลของเก้าอี้ช่วยให้ใช้พื้นที่ร่วมกับสมาชิกในครอบครัวหรือผู้ดูแลได้สบายขึ้น
ส่วนหนึ่งของกลยุทธ์การเดินทางเพื่อทุกคนของ Toyota
Walk Me สอดคล้องกับทิศทางที่กว้างขึ้นของ Toyota ในการพัฒนาการเดินทางที่ทุกคนเข้าถึงได้ ซึ่งขยายไปไกลกว่ารถยนต์ บริษัทพัฒนาหุ่นยนต์ช่วยเหลือมาหลายปี รวมถึง Human Support Robot ที่ใช้ในงานวิจัย และอุปกรณ์ฟื้นฟูสมรรถภาพอย่างระบบ Welwalk สำหรับฝึกเดิน นอกจากนี้ยังสร้างชุมชนทดลอง Woven City เพื่อศึกษาว่าระบบอัตโนมัติ หุ่นยนต์ และบริการเชื่อมต่อช่วยสนับสนุนชีวิตประจำวันได้อย่างไร ในงานเดียวกัน Toyota ยังจัดแสดง Kids Mobi พอดไฟฟ้าที่ออกแบบอย่างสนุกสนานสำหรับการเดินทางของเด็กภายใต้การดูแลและจำกัดพื้นที่ใช้งาน โครงการเหล่านี้สะท้อนเป้าหมายด้านการเดินทางสำหรับคนทุกวัยและทุกความสามารถ ไม่ว่าจะเดินทางข้ามห้องหรือข้ามเมือง
การเข้าสู่ตลาดอุปกรณ์ช่วยเคลื่อนที่ส่วนบุคคลแบบใช้ขาเป็นส่วนต่อยอดที่สมเหตุสมผลจากงานดังกล่าว เทคโนโลยีผสานข้อมูลจากเซ็นเซอร์และการวางแผนแบบเดียวกับที่ใช้ในระบบช่วยขับขั้นสูงและงานวิจัยหุ่นยนต์ สามารถนำทางเก้าอี้เดินได้ผ่านห้องนั่งเล่น ความท้าทายอยู่ที่การนำเทคโนโลยีเหล่านี้มาบรรจุและใช้งานอย่างปลอดภัยและนุ่มนวลรอบตัวผู้ที่อาจต้องพึ่งพาอุปกรณ์นี้หลายชั่วโมงต่อวัน นั่นจึงเป็นเหตุผลที่ Walk Me ผสานระบบรับรู้สภาพแวดล้อมของเครื่องจักรเข้ากับปุ่มควบคุมที่ใช้ง่าย และที่นั่งซึ่งออกแบบให้นั่งสบายเป็นเวลานาน
ความท้าทายก่อนเปิดตัวสู่สาธารณะ
Walk Me ยังคงเป็นต้นแบบ โดยยังไม่มีกำหนดเปิดตัวหรือราคา การพัฒนาแนวคิดที่จัดแสดงในงานให้เป็นอุปกรณ์ช่วยเหลือที่เชื่อถือได้ต้องผ่านการทดสอบอย่างเข้มงวด การรับรองมาตรฐาน และการจัดตั้งเครือข่ายบริการ เก้าอี้ที่พาผู้ใช้ขึ้นบันไดได้ต้องรับมือกับสถานการณ์ที่เกิดขึ้นไม่บ่อยได้อย่างเหมาะสม ตั้งแต่ขั้นบันไดเปียกไปจนถึงการอ่านขอบขั้นผิดพลาด ระบบเบรกสำรองและพฤติกรรมการทำงานเมื่อเกิดเหตุขัดข้องที่ปลอดภัยเป็นสิ่งจำเป็น ระบบตรวจสอบความร้อนและความผิดปกติของข้อต่อได้อยู่แล้ว แต่รุ่นจำหน่ายจริงจะต้องมีระบบป้องกันหลายชั้นและการแจ้งเตือนผู้ใช้ที่ชัดเจน
ระยะทางต่อการชาร์จ การชาร์จไฟ และการบำรุงรักษาจะมีความสำคัญต่อการใช้งานในชีวิตประจำวัน แบตเตอรี่ที่ใช้งานได้เต็มวันจะเป็นประโยชน์ก็ต่อเมื่อยังรองรับภาระที่หนักขึ้นจากการขึ้นบันไดได้ การเข้าถึงบริการ การรับประกัน และการจัดหาอะไหล่ทดแทนต้องทำได้สะดวก การฝึกใช้งานก็ส่งผลต่อผลลัพธ์เช่นกัน ผู้ใช้และผู้ดูแลต้องเรียนรู้ว่าเมื่อใดควรใช้ระบบอัตโนมัติ และเมื่อใดควรเปลี่ยนไปควบคุมด้วยตนเอง ราคาและความคุ้มครองจากประกันส่งผลต่อการเข้าถึงในหลายประเทศ เก้าอี้ขั้นสูงจากผู้ผลิตรายอื่นที่ขึ้นบันไดได้มักมีราคาหลายหมื่นดอลลาร์ หาก Walk Me วางจำหน่าย ราคา วิธีจัดหาเงินทุน และบริการซ่อมจะมีอิทธิพลอย่างมากต่อการยอมรับใช้งาน
จุดต่างของการเคลื่อนที่ด้วยขา
ขาช่วยให้เครื่องจักรมีทางเลือกที่ล้อไม่มี เท้าสามารถก้าวข้ามสายไฟหรือวางบนพื้นที่เล็ก ๆ ที่ปลอดภัย โดยที่นั่งยังคงอยู่ในระดับเดิม เครื่องสามารถถ่ายน้ำหนักด้านข้างเพื่อรักษาสมดุลบนทางลาด ขณะที่ขาเอื้อมขึ้นไปยังด้านที่สูงกว่า ความยืดหยุ่นนี้เองที่ช่วยให้สัตว์ปีนและเคลื่อนที่บนพื้นที่ซับซ้อนได้ดี ข้อแลกเปลี่ยนคือความซับซ้อนในการควบคุม คอมพิวเตอร์ต้องประสานการเคลื่อนไหวของข้อต่อหลายสิบจุด รับรู้แรงกดและความเอียงแบบเรียลไทม์ และฟื้นการทรงตัวจากการลื่นเล็กน้อยโดยไม่ทำให้ผู้ใช้ตกใจ การใช้พลังงานอาจสูงกว่าเก้าอี้แบบมีล้อที่เคลื่อนบนโถงทางเดินราบ จึงต้องวางแผนการก้าวอย่างรอบคอบและใช้มอเตอร์ประสิทธิภาพสูงเพื่อรักษาระยะทางการใช้งาน
แนวทางของ Walk Me พยายามซ่อนส่วนที่ซับซ้อนไว้ภายใน วัสดุหุ้มปกปิดข้อต่อที่เคลื่อนไหว ที่นั่งดูคุ้นตา และมือจับให้ความรู้สึกเหมือนที่วางแขนทั่วไป จนกระทั่งบิดแล้วเก้าอี้จึงเลี้ยว คำสั่งเสียงช่วยให้ไม่ต้องไล่เลือกเมนูยาว ๆ หากเก้าอี้ทำงานที่ถูกต้องโดยอัตโนมัติ ผู้ใช้ก็มีสมาธิกับการเดินทางได้มากกว่าเครื่องจักร ความสมดุลระหว่างการใช้งานง่ายกับระบบภายในที่ซับซ้อนคือหัวใจสำคัญของคำมั่นสัญญาจากการพัฒนาอุปกรณ์ช่วยเคลื่อนที่ส่วนบุคคลแบบใช้ขา
เหตุใดรายละเอียดการออกแบบจึงสำคัญ
อุปกรณ์ช่วยเหลือจะประสบความสำเร็จเมื่อผู้ใช้รู้สึกสบายใจที่จะใช้ทั้งในที่สาธารณะและที่บ้าน วัสดุหุ้มขานุ่มและสีโทนอ่อนของ Walk Me สื่อถึงความสบายแทนภาพเครื่องจักรอุตสาหกรรม ฐานขนาดกะทัดรัดช่วยลดความรู้สึกว่ากินพื้นที่มากในห้องที่มีคนหนาแน่น การเคลื่อนไหวอย่างเงียบเชียบช่วยให้ผู้ใช้รู้สึกสบายใจเมื่ออยู่ในห้องสมุด สำนักงาน และห้องเรียน รายละเอียดเล็ก ๆ เช่น จอที่อ่านง่ายและมือจับที่ใช้ควบคุมได้ด้วย ช่วยให้เรียนรู้การใช้งานได้เร็วขึ้น รูปลักษณ์เป็นมิตรและการทำงานที่คาดเดาได้อาจช่วยให้เจ้าของอาคาร ผู้ให้บริการขนส่ง เพื่อนบ้าน และเพื่อนร่วมงานยอมรับอุปกรณ์นี้มากขึ้น
สรุป
- Walk Me ของ Toyota คือเก้าอี้ช่วยเคลื่อนที่แบบเดินได้ ใช้ขาหุ่นยนต์ 4 ข้าง ออกแบบเพื่อรับมือกับบันได พื้นขรุขระ และพื้นที่แคบ
- แนวคิดนี้เปิดตัวที่งาน Japan Mobility Show (2025) และสะท้อนทิศทางการพัฒนาการเดินทางสำหรับทุกคนที่ก้าวข้ามการใช้รถยนต์แบบดั้งเดิม
- ขาได้รับแรงบันดาลใจจากสัตว์ โดยขาหน้าตรวจสอบขั้นบันไดและดึงตัวขึ้น ส่วนขาหลังออกแรงดันเพื่อช่วยให้ขึ้นได้อย่างปลอดภัย
- lidar กล้อง เรดาร์ และเซ็นเซอร์วัดน้ำหนักช่วยหลีกเลี่ยงสิ่งกีดขวาง และรักษาระดับกับการทรงตัวของที่นั่ง
- ระบบควบคุมประกอบด้วยมือจับแบบบิด ปุ่ม และคำสั่งเสียง เช่น 'ครัว' และ 'เร็วขึ้น' พร้อมจอแสดงแบตเตอรี่และระยะทาง
- แบตเตอรี่ออกแบบให้ใช้งานได้เต็มวันและชาร์จจากเต้ารับไฟฟ้าทั่วไป
- ระบบความปลอดภัยตรวจสอบความร้อนของข้อต่อและหยุดเก้าอี้ชั่วคราวได้เมื่อถึงขีดจำกัด
- อุปกรณ์พับเก็บให้มีขนาดเท่ากระเป๋าถือขึ้นเครื่องได้ในเวลาประมาณ 30 วินาที และยืดขาพร้อมปรับเทียบใหม่เมื่อเริ่มใช้งานอีกครั้ง
- คุณสมบัติที่นำเสนอรวมถึงการช่วยย้ายตัวขึ้นรถ และการลดระดับที่นั่งเพื่อใช้งานบนพื้นเสื่อทาทามิ
- ยังเป็นต้นแบบที่ไม่มีกำหนดการผลิตหรือราคา และการนำออกใช้งานจริงต้องผ่านการทดสอบ การรับรอง และการจัดเตรียมบริการสนับสนุน