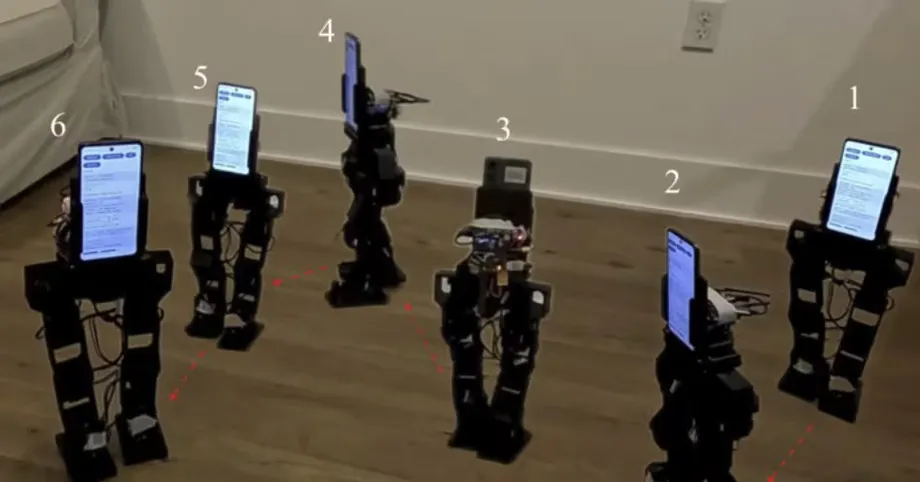
โทรศัพท์จากปี 2017 ช่วยขับเคลื่อนหุ่นยนต์ฮิวแมนนอยด์เดินได้
ทีมวิจัยจาก UCLA พัฒนาหุ่นยนต์ฮิวแมนนอยด์ที่สูงประมาณ 48 เซนติเมตร หนัก 1.8 กิโลกรัม และมีต้นทุนการสร้างราว 400 ดอลลาร์ ไม่รวมสมาร์ตโฟน หุ่นยนต์ชื่อ PhoneBot เดินสองขาได้ ใช้กล้องติดตามคน และลุกขึ้นได้จากท่านอนคว่ำ ในบรรดาโทรศัพท์ 4 รุ่นที่นำมาทดสอบ มี Huawei Honor 9 ซึ่งเปิดตัวในปี 2017 ด้วย
สารบัญ
- โทรศัพท์จากปี 2017 ช่วยขับเคลื่อนหุ่นยนต์ฮิวแมนนอยด์เดินได้
- โทรศัพท์ควบคุมข้อต่อ 13 จุดได้อย่างไร
- โทรศัพท์ทั้ง 4 รุ่นใช้งานได้ แต่มีข้อจำกัดด้านการทำแผนที่หนึ่งประการ
- การเดินเริ่มต้นในโลกจำลอง
- ปรับการฝึกเพียงเล็กน้อยก็ทำให้การเดินสมดุลขึ้น
- ราคา 400 ดอลลาร์ครอบคลุมอะไรบ้าง
- การสนทนาทำงานผ่านแล็ปท็อป
- การออกแบบแบบเปิดเป็นจุดเริ่มต้นให้นักศึกษา
- โทรศัพท์รุ่นเก่ากำลังมีงานด้านการประมวลผลแบบใหม่
- ประเด็นสำคัญ
งานวิจัยนี้ส่งไปยัง arXiv เมื่อวันที่ 6 ตุลาคม 2026 โดย Ruochen Hou, Quanyou Wang, Daniel Koh และ Dennis W. Hong ฮงเป็นศาสตราจารย์ด้านวิศวกรรมเครื่องกลและอวกาศยานที่ University of California, Los Angeles ซึ่งเป็นสถานที่พัฒนาโครงการนี้ใน Robotics and Mechanisms Laboratory หรือที่รู้จักกันในชื่อ RoMeLa
บทความวิจัย PhoneBot ของทีม ซึ่งมีชื่อว่า PhoneBot: A Low-Cost Open Humanoid Robot Platform Reusing Smartphones อธิบายหุ่นยนต์ที่นำความสามารถหลักด้านการประมวลผลและการตรวจจับมาจากโทรศัพท์ทั่วไป ผู้เขียนระบุว่าการออกแบบฮาร์ดแวร์และซอฟต์แวร์เป็นโอเพนซอร์สทั้งหมด ทำให้ผู้อื่นสามารถสร้างแพลตฟอร์มนี้ขึ้นใหม่และดัดแปลงได้
PhoneBot มุ่งแก้ปัญหาในทางปฏิบัติของห้องเรียนและห้องปฏิบัติการ กล่าวคือ หุ่นยนต์ฮิวแมนนอยด์ขนาดเล็กอาจต้องใช้มอเตอร์ราคาแพง กล้อง เซนเซอร์ตรวจจับการเคลื่อนไหว และคอมพิวเตอร์แยกกัน แต่สมาร์ตโฟนรวมอุปกรณ์หลายอย่างเหล่านี้ไว้ในเครื่องขนาดกะทัดรัด การนำโทรศัพท์กลับมาใช้ใหม่จึงช่วยลดจำนวนชิ้นส่วนอิเล็กทรอนิกส์แยกที่ต้องซื้อและเชื่อมต่อ
ผลการทดลองยังแสดงให้เห็นข้อจำกัดของแนวทางนี้ในปัจจุบัน ระบบเดินและการมองเห็นทำงานบนโทรศัพท์ ส่วนการประมวลผลบทสนทนาใช้แล็ปท็อปภายนอก PhoneBot ไม่มีแขน และตัวควบคุมการเดินได้รับการฝึกสำหรับพื้นราบ จุดประสงค์ในระยะนี้คือการศึกษา การวิจัย และการทดลอง
โทรศัพท์ควบคุมข้อต่อ 13 จุดได้อย่างไร
PhoneBot ติดตั้งสมาร์ตโฟนไว้ในแท่นยึดเหนือสะโพก กล้องใช้สังเกตสภาพแวดล้อม ขณะที่หน่วยวัดความเฉื่อย หรือ IMU ของโทรศัพท์ ใช้วัดการเคลื่อนไหวและการวางแนว IMU รวมเซนเซอร์ที่ช่วยประเมินว่าอุปกรณ์กำลังเคลื่อนที่และเอียงอย่างไร ทำให้หุ่นยนต์ได้รับข้อมูลที่จำเป็นต่อการรักษาสมดุล
แอปพลิเคชัน Android ที่พัฒนาขึ้นเฉพาะใช้โครงข่ายประสาทเทียมสำหรับการเคลื่อนไหวและการควบคุมผ่าน TensorFlow Lite ซึ่งเป็นซอฟต์แวร์สำหรับให้โมเดลแมชชีนเลิร์นนิงทำงานบนอุปกรณ์อย่างโทรศัพท์ โทรศัพท์คำนวณคำสั่งการเคลื่อนไหวแล้วส่งผ่าน Wi-Fi ไปยังคอมพิวเตอร์ขนาดเล็กที่ติดตั้งบนตัวหุ่นยนต์ ซึ่งจะส่งคำสั่งต่อไปยังมอเตอร์
หุ่นยนต์มีข้อต่อขับเคลื่อนข้างละ 6 จุดที่ขา และข้อต่อหมุนลำตัวอีก 1 จุด สะโพกแต่ละข้างมี 3 ข้อ เข่าข้างละ 1 ข้อ และข้อเท้าข้างละ 2 ข้อ รวมแล้วร่างกายส่วนล่างมีองศาอิสระ 12 องศา หมายถึงข้อต่อเคลื่อนไหวได้ 12 รูปแบบที่ควบคุมแยกจากกัน
ข้อต่อทั้ง 13 จุดใช้เซอร์โวมอเตอร์ DYNAMIXEL XL430-W250-T เซอร์โวคือมอเตอร์ที่สั่งให้เคลื่อนไปยังตำแหน่งเฉพาะได้ จึงเหมาะกับการควบคุมข้อต่อเข่า ข้อเท้า หรือข้อต่ออื่นของหุ่นยนต์
ข้อต่อลำตัวทำให้กล้องเคลื่อนไหวได้อย่างเป็นประโยชน์อีกแบบหนึ่ง PhoneBot หมุนช่วงบนเพื่อติดตามคนได้โดยไม่ต้องขยับเท้า ช่วยลดความจำเป็นที่จะต้องเคลื่อนหุ่นยนต์ทั้งตัวทุกครั้งที่ต้องมองไปด้านข้าง การเชื่อมต่อไร้สายยังช่วยให้เปลี่ยนโทรศัพท์ได้ง่ายขึ้น เพราะไม่ต้องต่อสายเฉพาะระหว่างโทรศัพท์กับตัวหุ่นยนต์
โทรศัพท์ทั้ง 4 รุ่นใช้งานได้ แต่มีข้อจำกัดด้านการทำแผนที่หนึ่งประการ
นักวิจัยทดสอบ Huawei Honor 9, Samsung Galaxy A16 5G, Motorola Moto G 2024 และ Motorola Moto G 2025 โทรศัพท์ทั้ง 4 รุ่นรองรับฟังก์ชันหลัก ทั้งการตรวจจับการเคลื่อนไหว การควบคุมการเดิน และการประมวลผลภาพ โทรศัพท์ราคาประหยัดรุ่นใหม่ทั้ง 3 รุ่นซื้อมาในราคาประมาณเครื่องละ 50 ถึง 80 ดอลลาร์
Honor 9 เป็นตัวอย่างที่ชัดเจนที่สุดของการนำฮาร์ดแวร์กลับมาใช้ใหม่ โทรศัพท์ที่เปิดตัวก่อนเผยแพร่บทความ 9 ปียังทำงานหลักด้านการเดินและการมองเห็นของหุ่นยนต์ได้ ส่วนรุ่นราคาประหยัดที่ใหม่กว่าก็เป็นทางเลือกแทนโทรศัพท์ระดับพรีเมียมให้ทีมวิจัย
Honor 9 มีข้อจำกัดด้านซอฟต์แวร์โดยเฉพาะ ไม่สามารถใช้ฟังก์ชันทำแผนที่บนอุปกรณ์ได้ เนื่องจากบริการ Google ที่จำเป็นไม่พร้อมใช้งานบนอุปกรณ์ที่ทดสอบในสหรัฐฯ ฟังก์ชันนี้ใช้การระบุตำแหน่งและสร้างแผนที่พร้อมกัน ซึ่งมักเรียกย่อว่า SLAM พูดง่าย ๆ คือช่วยให้หุ่นยนต์สร้างแผนที่ไปพร้อมกับระบุตำแหน่งของตัวเองภายในแผนที่นั้น
สำหรับผู้ที่กำลังเลือกโทรศัพท์ ทั้งฮาร์ดแวร์และซอฟต์แวร์ที่ติดตั้งไว้ล้วนสำคัญ Honor 9 ที่ทดสอบรองรับการเดินและการตรวจจับมนุษย์ แต่การทำแผนที่ต้องอาศัยบริการที่โทรศัพท์รุ่นนี้ไม่มี ส่วนความเข้ากันได้กับ Android รุ่นอื่นยังต้องทดสอบเพิ่มเติม
การพัฒนาโครงการนี้ครอบคลุมฮาร์ดแวร์ผู้บริโภคหลายรุ่นตามลำดับเวลา:
- 2017: Huawei เปิดตัว Honor 9 ซึ่งเป็นโทรศัพท์รุ่นเก่าที่สุดที่ใช้ในการทดสอบ
- 2024 และ 2025: Motorola เปิดตัว Moto G สองรุ่นที่นำมาทดสอบร่วมกับ Honor 9 และ Galaxy A16 5G
- 6 ตุลาคม 2026: ผู้เขียนจาก UCLA ส่งบทความฉบับก่อนตีพิมพ์ของ PhoneBot ไปยัง arXiv
การเดินเริ่มต้นในโลกจำลอง
ตัวควบคุมการเดินของ PhoneBot เรียนรู้ในขั้นแรกผ่านการจำลอง โดยใช้การเรียนรู้แบบเสริมกำลัง วิธีนี้เปิดโอกาสให้ซอฟต์แวร์ทดลองทำสิ่งต่าง ๆ และรับคะแนนสำหรับพฤติกรรมที่เป็นประโยชน์ สำหรับ PhoneBot การฝึกให้รางวัลกับการเคลื่อนไหวอย่างการรักษาความเร็วตามที่กำหนด การก้าวสลับขา และการทรงตัวตั้งตรง ขณะเดียวกันก็ให้คะแนนติดลบกับพฤติกรรมอย่างการลากเท้า
การจำลองรวมข้อจำกัดทางกายภาพที่มีผลต่อหุ่นยนต์จริงไว้ด้วย มอเตอร์ราคาประหยัดมีกำลังและความเร็วจำกัด และเฟืองมีระยะคลอนเล็กน้อย หมายถึงมีช่องว่างหลวม ๆ ระหว่างชิ้นส่วน การคำนึงถึงรายละเอียดเหล่านี้ช่วยให้ตัวควบคุมเรียนรู้การเคลื่อนไหวที่กลไกจริงทำได้
การฝึกยังพบปัญหาอีกอย่างหนึ่ง คือร่างกายที่สร้างขึ้นอย่างสมมาตรไม่ได้ทำให้หุ่นยนต์เรียนรู้รูปแบบการเดินที่สมดุลโดยอัตโนมัติ ในการฝึกบางรอบ เท้าซ้ายอยู่ด้านหน้า ขณะที่ขาขวารับน้ำหนักส่วนใหญ่ ทำให้ข้อต่อและมอเตอร์รับภาระไม่เท่ากัน
นักวิจัยแก้ปัญหานี้ด้วยการสะท้อนภาพตามระนาบซาจิตตัล โดยทำสำเนาตัวอย่างฝึกที่สลับด้านซ้ายกับขวา เพื่อให้ตัวควบคุมเรียนรู้จากการเคลื่อนไหวทั้งสองแบบ เทคนิคนี้เพิ่มตัวอย่างสำหรับการเรียนรู้ โดยไม่ต้องจำลองฟิสิกส์เพิ่มอีกขั้นสำหรับตัวอย่างที่สะท้อนแต่ละรายการ
ปรับการฝึกเพียงเล็กน้อยก็ทำให้การเดินสมดุลขึ้น
ทีมเปรียบเทียบการฝึก 5 รอบที่เป็นอิสระต่อกันโดยใช้ตัวอย่างที่สะท้อนด้าน กับอีก 5 รอบที่ไม่ใช้ การสะท้อนช่วยให้เรียนรู้ได้เร็วและสม่ำเสมอขึ้นในการจำลอง อีกทั้งกระจายภาระของมอเตอร์ระหว่างขาทั้งสองข้างได้สมดุลกว่าเดิม
ค่าหนึ่งที่รายงานเพื่อวัดความแตกต่างระหว่างมุมข้อต่อซ้ายกับขวาลดลงจาก 0.254 เรเดียน เหลือ 0.003 เรเดียนในการจำลอง คิดเป็นการลดลงประมาณ 98.8 เปอร์เซ็นต์จากค่าทั้งสอง เรเดียนเป็นหน่วยวัดมุม ในที่นี้ค่าที่น้อยลงแสดงว่าการเคลื่อนไหวของร่างกายทั้งสองข้างใกล้เคียงกันมากขึ้น
จากนั้นทีมถ่ายโอนตัวควบคุมไปยังหุ่นยนต์จริง และสาธิตการเดิน การติดตามคน และการลุกขึ้นจากท่านอนคว่ำ ตัวเลขเปรียบเทียบดังกล่าวอธิบายรูปแบบการเดินในการจำลอง ส่วนการสาธิตแสดงพฤติกรรมที่ทำได้บนฮาร์ดแวร์จริง
งานส่วนนี้มีความสำคัญเพราะชิ้นส่วนราคาประหยัดมีข้อจำกัดที่ซอฟต์แวร์ต้องคำนึงถึง โทรศัพท์คำนวณคำสั่งได้อย่างรวดเร็ว แต่มอเตอร์ยังต้องทำตามคำสั่งเหล่านั้น แนวทางการฝึกของ PhoneBot เชื่อมโยงการตัดสินใจของตัวควบคุมเข้ากับกำลังและพฤติกรรมเชิงกลของตัวหุ่นยนต์
ราคา 400 ดอลลาร์ครอบคลุมอะไรบ้าง
นักวิจัยประเมินต้นทุนฮาร์ดแวร์ของ PhoneBot ไว้ที่ประมาณ 400 ดอลลาร์ โดยไม่รวมสมาร์ตโฟน น้ำหนักที่รายงาน 1.8 กิโลกรัมรวมโทรศัพท์และแบตเตอรี่แล้ว ผู้สร้างที่มีโทรศัพท์ซึ่งใช้ร่วมกันได้อยู่ก่อนแล้วสามารถนำมาใช้ต่อได้ ส่วนผู้ที่ต้องซื้อโทรศัพท์จะต้องบวกค่าใช้จ่ายนั้นเพิ่มเข้าไปในงบฮาร์ดแวร์ของหุ่นยนต์
หุ่นยนต์ฮิวแมนนอยด์เพื่อการวิจัยขนาดเล็กที่นำมาเปรียบเทียบมีราคาประมาณ 3,500 ถึง 13,800 ดอลลาร์ เมื่อเทียบกับราคาดังกล่าว ประมาณการฮาร์ดแวร์ 400 ดอลลาร์ของ PhoneBot ต่ำกว่าแพลตฟอร์มที่ราคาถูกที่สุดประมาณ 88.6 เปอร์เซ็นต์ และต่ำกว่าแพลตฟอร์มที่แพงที่สุดประมาณ 97.1 เปอร์เซ็นต์
หุ่นยนต์ที่นำมาเปรียบเทียบมีความสามารถต่างกัน ซึ่งเป็นปัจจัยสำคัญในการเลือกอุปกรณ์ การออกแบบ PhoneBot ในปัจจุบันไม่มีแขน ใช้มอเตอร์ราคาประหยัดที่รองรับน้ำหนักบรรทุกได้จำกัด และเน้นการเดินบนพื้นราบ ห้องปฏิบัติการที่ต้องการให้หุ่นยนต์หยิบจับวัตถุหรือเคลื่อนไหวได้ซับซ้อนกว่านี้ควรพิจารณาความต้องการดังกล่าวควบคู่ไปกับราคาซื้อ
แพลตฟอร์มหุ่นยนต์ที่ใช้สมาร์ตโฟนรุ่นก่อนหน้าอย่าง OpenBot พัฒนาโดยนักวิจัยจาก Intelligence Systems Lab ของ Intel ใช้ตัวหุ่นยนต์แบบมีล้อซึ่งมีราคาประมาณ 50 ดอลลาร์ PhoneBot นำแนวคิดกว้าง ๆ แบบเดียวกันในการนำโทรศัพท์กลับมาใช้ใหม่ มาประยุกต์กับตัวหุ่นยนต์ที่ต้องรักษาสมดุลด้วยขาสองข้าง ประมาณการฮาร์ดแวร์ของ PhoneBot สูงกว่าต้นทุนตัวหุ่นยนต์ที่อ้างถึงของ OpenBot 8 เท่า สะท้อนให้เห็นถึงความแตกต่างของภารกิจเชิงกล
การสนทนาทำงานผ่านแล็ปท็อป
บทความ PhoneBot อธิบายการโต้ตอบผ่านบทสนทนา การถ่ายทำ และเทเลพรีเซนซ์เคลื่อนที่ ควบคู่ไปกับการเดินและการติดตามมนุษย์ เทเลพรีเซนซ์หมายถึงการใช้อุปกรณ์ที่ควบคุมจากระยะไกลเพื่อมองเห็นและสื่อสารจากอีกสถานที่หนึ่ง โทรศัพท์มีทั้งกล้อง ไมโครโฟน ลำโพง และการเชื่อมต่อไร้สาย ซึ่งรองรับกิจกรรมเหล่านี้ได้
ปัจจุบันการโต้ตอบด้วยเสียงแบ่งการทำงานระหว่างอุปกรณ์ โทรศัพท์จัดการเสียงขาเข้าและขาออก แต่การรู้จำเสียงพูดและการประมวลผลภาษาทำงานบนแล็ปท็อปที่อยู่ใกล้กัน โดยเชื่อมต่อผ่าน Wi-Fi ส่วนการควบคุมการเดินและการประมวลผลภาพทำงานบนโทรศัพท์เอง
ทีมวางแผนศึกษาความเป็นไปได้ในการรันโมเดลภาษาที่เหมาะสมบนสมาร์ตโฟนโดยตรง นอกจากนี้ยังเสนอซอฟต์แวร์วางแผนที่ผสานคำสั่งเสียงเข้ากับข้อมูลภาพเพื่อเลือกการทำงานของหุ่นยนต์ การพัฒนาเหล่านี้จะลดการพึ่งพาคอมพิวเตอร์ภายนอก และเพิ่มขอบเขตสิ่งที่ผู้ใช้สั่งให้หุ่นยนต์ทำได้
ข้อจำกัดทางกายภาพของ PhoneBot ยังมีอยู่ชัดเจน เมื่อไม่มีแขน จึงไม่สามารถหยิบหรือเคลื่อนย้ายวัตถุได้ ตัวควบคุมการเดินได้รับการฝึกบนพื้นที่ราบ และมอเตอร์ขนาดเล็กจำกัดน้ำหนักที่หุ่นยนต์บรรทุกได้ รวมถึงการเคลื่อนไหวที่ต้องใช้แรงมาก
นักวิจัยวางแผนศึกษาแขนน้ำหนักเบาและการเดินบนพื้นไม่สม่ำเสมอ ยังไม่มีการระบุวันที่คาดว่าจะพัฒนาส่วนปรับปรุงเหล่านี้เสร็จ หรือวันที่จะย้ายการประมวลผลบทสนทนามาไว้บนโทรศัพท์ ขณะนี้แพลตฟอร์มที่สาธิตยังเน้นการเคลื่อนไหว การรับรู้ และการโต้ตอบภายใต้ข้อจำกัดของฮาร์ดแวร์ในปัจจุบัน
การออกแบบแบบเปิดเป็นจุดเริ่มต้นให้นักศึกษา
ผู้เขียนจาก UCLA อธิบายว่า PhoneBot เป็นแพลตฟอร์มราคาย่อมเยาและสร้างซ้ำได้ สำหรับการศึกษา การวิจัย และการสร้างต้นแบบอย่างรวดเร็ว การเผยแพร่ทั้งการออกแบบฮาร์ดแวร์และซอฟต์แวร์ทำให้นักศึกษาและนักวิจัยมีจุดเริ่มต้นในการประกอบ ตรวจสอบ และดัดแปลงหุ่นยนต์
ชั้นเรียนอาจใช้แพลตฟอร์มนี้ศึกษาว่าข้อมูลจากกล้องส่งผลต่อการเคลื่อนไหวอย่างไร การทรงตัวขึ้นอยู่กับค่าที่อ่านได้จากเซนเซอร์อย่างไร หรือตัวควบคุมทำงานบนโทรศัพท์รุ่นต่าง ๆ ที่รองรับได้อย่างไร นักวิจัยสามารถต่อยอดโครงสร้างที่มีอยู่เพื่อทดสอบฟังก์ชันใหม่ด้านการรับรู้หรือการโต้ตอบได้ แนวทางเหล่านี้เป็นผลโดยตรงจากการผสานอุปกรณ์อิเล็กทรอนิกส์ที่เข้าถึงได้เข้ากับการออกแบบหุ่นยนต์ที่แก้ไขได้
ประมาณการฮาร์ดแวร์ที่ 400 ดอลลาร์อาจช่วยให้ห้องปฏิบัติการสร้างหุ่นยนต์ได้มากกว่าหนึ่งตัว โดยขึ้นอยู่กับความต้องการด้านการประกอบและอุปกรณ์ หุ่นยนต์หลายตัวช่วยให้ทีมเปรียบเทียบการเปลี่ยนแปลงบนตัวหุ่นยนต์ที่คล้ายกัน ขณะที่การใช้แบบออกแบบร่วมกันอาจช่วยให้ทำซ้ำการทดลองได้ง่ายขึ้น
PhoneBot ยังสะท้อนบทเรียนสำคัญทางวิศวกรรมว่า ต้นทุนฮาร์ดแวร์เป็นเพียงส่วนหนึ่งของการทำให้หุ่นยนต์ใช้งานได้ ทีมยังต้องฝึกซอฟต์แวร์สำหรับการเดิน แก้ไขการก้าวที่ไม่สมดุล คำนึงถึงข้อจำกัดของมอเตอร์ และตรวจสอบความเข้ากันได้ของโทรศัพท์ การออกแบบแบบเปิดทำให้ผู้อื่นเข้าถึงแนวทางเหล่านี้เพื่อศึกษาและปรับปรุงต่อได้
โทรศัพท์รุ่นเก่ากำลังมีงานด้านการประมวลผลแบบใหม่
Google กำลังดำเนินโครงการร่วมกับ University of California, San Diego เพื่อนำโทรศัพท์ Pixel ที่ไม่ได้ใช้งานประมาณ 2,000 เครื่องมารวมเป็นศูนย์ข้อมูลขนาดเล็ก โครงการดังกล่าวกับ PhoneBot นำหน่วยประมวลผลของสมาร์ตโฟนที่มีอยู่แล้วมาใช้ในบริบทต่างกัน โครงการหนึ่งรวมอุปกรณ์เพื่อการประมวลผล ส่วนอีกโครงการติดตั้งโทรศัพท์ไว้ในเครื่องจักรที่เคลื่อนที่ได้
ความสนใจในการนำอุปกรณ์กลับมาใช้ใหม่เกิดขึ้นในช่วงที่การลงทุนด้านศูนย์ข้อมูล AI เพิ่มความต้องการหน่วยความจำประสิทธิภาพสูง และกดดันงบประมาณชิ้นส่วนของผู้ผลิตอุปกรณ์อิเล็กทรอนิกส์รายอื่น การลดต้นทุนเฉพาะของ PhoneBot มาจากการใช้กล้อง เซนเซอร์ตรวจจับการเคลื่อนไหว หน่วยประมวลผล และการเชื่อมต่อไร้สายที่มีอยู่ในโทรศัพท์ แทนการซื้ออุปกรณ์เหล่านั้นแยกกัน
การทดลองของ UCLA แสดงผลที่เป็นรูปธรรมของแนวทางนี้ โทรศัพท์ Android ที่ทดสอบทั้ง 4 รุ่น รวมถึงรุ่นที่เปิดตัวในปี 2017 มีความสามารถด้านการประมวลผลและการตรวจจับเพียงพอสำหรับงานหลักของหุ่นยนต์ ข้อจำกัดด้านการทำแผนที่ของ Honor 9 ยังแสดงให้เห็นว่า การนำอุปกรณ์กลับมาใช้ใหม่ต้องตรวจสอบการรองรับซอฟต์แวร์ควบคู่ไปกับประสิทธิภาพของหน่วยประมวลผล
PhoneBot มอบบทบาทที่เป็นประโยชน์ให้สมาร์ตโฟนรุ่นเก่าในฐานะเครื่องมือวิจัย โดยออกแบบตัวหุ่นยนต์และระบบควบคุมให้สอดคล้องกับสิ่งที่โทรศัพท์และมอเตอร์ราคาประหยัดทำได้ เป้าหมายการพัฒนาขั้นต่อไปก็ชัดเจนเช่นกัน ได้แก่ เพิ่มแขนน้ำหนักเบา ฝึกให้เดินบนพื้นไม่สม่ำเสมอ และย้ายการประมวลผลบทสนทนาเพิ่มเติมมาไว้บนโทรศัพท์
ประเด็นสำคัญ
- PhoneBot ของ UCLA สูงประมาณ 48 เซนติเมตร และหนัก 1.8 กิโลกรัม โดยรวมน้ำหนักสมาร์ตโฟนและแบตเตอรี่แล้ว
- ประเมินต้นทุนฮาร์ดแวร์ไว้ที่ 400 ดอลลาร์ ไม่รวมโทรศัพท์
- โทรศัพท์ Android ทั้ง 4 รุ่นที่ทดสอบรองรับฟังก์ชันหลักด้านการเดิน การตรวจจับ และการมองเห็น รวมถึง Huawei Honor 9 จากปี 2017
- Honor 9 ไม่มีบริการ Google ที่จำเป็นสำหรับการทำแผนที่บนอุปกรณ์
- ตัวอย่างฝึกที่สะท้อนด้านช่วยปรับปรุงรูปแบบการเดินในการจำลอง และทำให้ภาระของขาทั้งสองข้างสมดุลขึ้น
- ปัจจุบัน PhoneBot ไม่มีแขน ได้รับการฝึกให้เดินบนพื้นราบ และใช้แล็ปท็อปภายนอกเพื่อประมวลผลบทสนทนา
- ผู้เขียนระบุว่าการออกแบบฮาร์ดแวร์และซอฟต์แวร์เป็นโอเพนซอร์สทั้งหมด