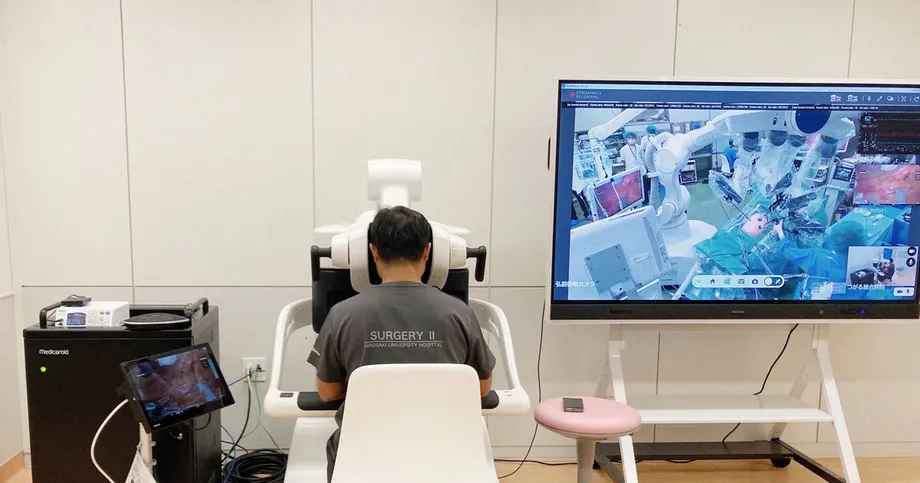
โรงพยาบาลสองแห่งร่วมควบคุมหุ่นยนต์ผ่าตัด
ผู้ป่วยมะเร็งลำไส้ใหญ่และทวารหนัก 5 รายเข้ารับการผ่าตัดโดยแพทย์จากโรงพยาบาลสองแห่งที่อยู่ห่างกันราว 30 กิโลเมตรในจังหวัดอาโอโมริ โดยมหาวิทยาลัยฮิโรซากิและสมาคมศัลยกรรมแห่งญี่ปุ่นระบุว่า นี่เป็นการใช้ระบบช่วยผ่าตัดด้วยหุ่นยนต์ทางไกลทางคลินิกครั้งแรกของญี่ปุ่น การศึกษาเริ่มขึ้นในเดือนสิงหาคม โดยเชื่อมโรงพยาบาลมหาวิทยาลัยฮิโรซากิในเมืองฮิโรซากิกับโรงพยาบาลสึการุ เจเนอรัลในเมืองโกโชงาวาระ
สารบัญ
- โรงพยาบาลสองแห่งร่วมควบคุมหุ่นยนต์ผ่าตัด
- สิ่งที่เกิดขึ้นระหว่างเดือนสิงหาคมถึงตุลาคม
- การช่วยผ่าตัดทางไกลทำงานอย่างไรในห้องผ่าตัด
- งานวิจัยก่อนหน้าทดสอบการเชื่อมต่อระยะทาง 150 กิโลเมตร
- เหตุใดการเชื่อมต่อที่รวดเร็วจึงต้องมีภาพที่ชัดเจน
- การทดสอบฮิโนโทริห้าปีตรวจสอบความหน่วงและความแออัดของเครือข่าย
- จะเกิดอะไรขึ้นเมื่อการเชื่อมต่อขัดข้อง
- แพทย์ในพื้นที่ยังคงมีความสำคัญต่อรูปแบบนี้
- เป้าหมายคือให้ผู้ป่วยรับการรักษาใกล้บ้าน
- ประเด็นสำคัญ
ศัลยแพทย์ในห้องผ่าตัดควบคุมหุ่นยนต์ผ่าตัดฮิโนโทริ ซึ่งพัฒนาโดยบริษัทเมดิคารอยด์ จำกัด ซึ่งตั้งอยู่ในเมืองโกเบ ขณะที่ศัลยแพทย์ผู้ควบคุมดูแลจากโรงพยาบาลอีกแห่งช่วยผ่าตัดโดยควบคุมเครื่องเดียวกันจากระยะไกล แพทย์ทั้งสองทำงานร่วมกันเพื่อนำเนื้องอกออก มหาวิทยาลัยและสมาคมฯ ระบุว่า การผ่าตัดทั้ง 5 รายเสร็จสิ้นอย่างปลอดภัย
เป้าหมายเร่งด่วนคือการนำทักษะเฉพาะทางไปสู่โรงพยาบาลที่หาแพทย์ผู้มีประสบการณ์ได้ยากขึ้น โดยมีแผนผ่าตัดเพิ่มเติมจนถึงเดือนมีนาคม เพื่อประเมินความปลอดภัยก่อนที่ผู้จัดโครงการจะยื่นขออนุมัติอุปกรณ์ที่จำเป็นตามข้อกำหนด และขอให้ครอบคลุมภายใต้ระบบประกันสุขภาพแห่งชาติของญี่ปุ่น
มาซากิ โมริ ศาสตราจารย์มหาวิทยาลัยโทไก ซึ่งเป็นประธานคณะกรรมการส่งเสริมการผ่าตัดทางไกลของสมาคมศัลยกรรมแห่งญี่ปุ่น อธิบายจุดประสงค์ในการแถลงข่าวที่มหาวิทยาลัยฮิโรซากิ
เป้าหมายหลักของเราคือขจัดความเหลื่อมล้ำระหว่างภูมิภาคในการรักษาด้วยการผ่าตัด
โมริกล่าวว่า สมาคมฯ หวังให้การผ่าตัดด้วยหุ่นยนต์ทางไกลถูกนำไปใช้จริงในราวสองปี นั่นคือเป้าหมาย ส่วนขั้นตอนต่อไปคือการประเมินทางคลินิกเพิ่มเติม การอนุมัติอุปกรณ์ และการจัดเตรียมความคุ้มครองจากประกัน การผ่าตัดในจังหวัดอาโอโมริทำให้เทคโนโลยีนี้ก้าวเข้าสู่การดูแลผู้ป่วย หลังจากงานวิจัยก่อนหน้านี้ในญี่ปุ่นศึกษาการควบคุมหุ่นยนต์ ความหน่วงของการสื่อสาร และการกู้คืนระบบหลังเครือข่ายขัดข้อง
สิ่งที่เกิดขึ้นระหว่างเดือนสิงหาคมถึงตุลาคม
มหาวิทยาลัยฮิโรซากิและสมาคมศัลยกรรมแห่งญี่ปุ่นประกาศเริ่มใช้เทคโนโลยีนี้ทางคลินิกเมื่อวันที่ 8 ตุลาคม ก่อนนำเสนอรายละเอียดในการแถลงข่าววันที่ 14 ตุลาคม รายงานข่าวที่เผยแพร่เมื่อวันที่ 15 ตุลาคม 2026 ระบุว่าโรงพยาบาลที่เข้าร่วมอยู่ห่างกันราว 30 กิโลเมตร
ลำดับเหตุการณ์แสดงให้เห็นว่าการประกาศมีขึ้นหลังจากดำเนินการผ่าตัดไปแล้ว ไม่ใช่การประกาศเริ่มการทดลองในอนาคต:
- สิงหาคม: ผ่าตัดครั้งแรกและเริ่มการศึกษาทางคลินิก
- 8 ตุลาคม: มหาวิทยาลัยฮิโรซากิและสมาคมศัลยกรรมแห่งญี่ปุ่นประกาศเริ่มใช้ระบบช่วยผ่าตัดด้วยหุ่นยนต์ทางไกลทางคลินิกเป็นครั้งแรกของญี่ปุ่น
- 14 ตุลาคม: ผู้จัดโครงการนำเสนอรายละเอียดและระบุว่าผู้ป่วย 5 รายเข้ารับการผ่าตัดอย่างปลอดภัย
- จนถึงเดือนมีนาคม: มีแผนผ่าตัดเพิ่มเติมเพื่อประเมินความปลอดภัย ก่อนยื่นขออนุมัติอุปกรณ์และความคุ้มครองจากประกันสุขภาพแห่งชาติ
คำอธิบายการศึกษาระบุว่ากลุ่มเป้าหมายคือผู้ป่วยมะเร็งทางเดินอาหาร การผ่าตัดทั้ง 5 รายที่เสร็จสิ้นเป็นการรักษามะเร็งลำไส้ใหญ่และทวารหนัก ซึ่งหมายถึงมะเร็งในลำไส้ใหญ่หรือลำไส้ตรง ประกาศต่อสาธารณะไม่ได้ให้ตัวเลขโดยละเอียดเกี่ยวกับภาวะแทรกซ้อน ระยะเวลาพักฟื้น หรือผลการรักษามะเร็งในระยะยาว
การช่วยผ่าตัดทางไกลทำงานอย่างไรในห้องผ่าตัด
หุ่นยนต์ฮิโนโทริเชื่อมชุดควบคุมของศัลยแพทย์เข้ากับเครื่องมือที่ใช้ระหว่างการผ่าตัด ในการศึกษานี้ การเชื่อมต่อสื่อสารระหว่างโรงพยาบาลทำให้แพทย์ในอีกสถานที่หนึ่งควบคุมหุ่นยนต์เพื่อช่วยศัลยแพทย์ที่อยู่ข้างผู้ป่วยได้
รูปแบบนี้ผสานการรักษาในพื้นที่เข้ากับคำแนะนำจากผู้เชี่ยวชาญที่อยู่ห่างออกไป โดยยังมีแพทย์อยู่ในห้องผ่าตัด และแพทย์จากระยะไกลสามารถช่วยผ่านการควบคุมหุ่นยนต์ แทนที่จะให้คำแนะนำด้วยเสียงเพียงอย่างเดียว แพทย์ทั้งสองมีส่วนร่วมในการผ่าตัดเดียวกัน
เจ้าหน้าที่ในพื้นที่ยังทำงานที่ต้องใช้แรงและหุ่นยนต์ผ่าตัดในปัจจุบันยังทำเองไม่ได้ การทบทวนงานวิชาการเกี่ยวกับการตรวจสอบความถูกต้องของฮิโนโทริแยกต่างหากระบุว่า การเปลี่ยนเครื่องมือ การทำความสะอาดเลนส์กล้อง และการดูดของเหลว ยังคงต้องอาศัยคนที่อยู่ข้างผู้ป่วย ดังนั้นการช่วยผ่าตัดทางไกลจึงต้องพึ่งพาทีมในห้องผ่าตัด รวมถึงศัลยแพทย์ที่อยู่ห่างออกไปและระบบสื่อสาร
งานวิจัยก่อนหน้าทดสอบการเชื่อมต่อระยะทาง 150 กิโลเมตร
ก่อนหน้านี้ นักวิจัยที่ทำงานร่วมกับมหาวิทยาลัยฮิโรซากิได้ศึกษาการควบคุมหุ่นยนต์ทางไกลระหว่างโรงพยาบาลมหาวิทยาลัยฮิโรซากิกับโรงพยาบาลมุตสึ เจเนอรัล ซึ่งอยู่ห่างกัน 150 กิโลเมตร การศึกษาผ่านเครือข่ายเชิงพาณิชย์ ซึ่งได้รับการสนับสนุนจากองค์การวิจัยและพัฒนาทางการแพทย์แห่งญี่ปุ่น ตรวจสอบว่าเครือข่ายใยแก้วนำแสงเชิงพาณิชย์ทั่วไปสามารถรองรับการควบคุมระยะไกลที่เชื่อถือได้หรือไม่
การทดลองภาคสนามครั้งนั้นใช้หุ่นยนต์ที่บริษัทริเวอร์ฟิลด์ จำกัด กำลังพัฒนา ศัลยแพทย์ 12 คนทำแบบฝึกหัดควบคุมหุ่นยนต์ โดย 6 คนมีประสบการณ์ผ่าตัดด้วยหุ่นยนต์ และอีก 6 คนมีประสบการณ์ศัลยกรรมทั่วไปแต่ไม่มีประสบการณ์ผ่าตัดด้วยหุ่นยนต์ พวกเขาเคลื่อนแท่งผ่านรูที่มีหมายเลขกำกับ และใช้เครื่องมือสองชิ้นจับและดึงเชือกที่ทำเครื่องหมายไว้
การเชื่อมต่อในการศึกษาก่อนหน้านี้ครอบคลุมระยะทางมากกว่าการจับคู่โรงพยาบาลในปัจจุบันถึงห้าเท่า คือ 150 กิโลเมตร เทียบกับราว 30 กิโลเมตร โดยมุ่งทดสอบงานที่ควบคุมได้ แทนการผ่าตัดผู้ป่วย เพื่อให้นักวิจัยวัดประสิทธิภาพภายใต้เงื่อนไขเครือข่ายหลายรูปแบบ
ผู้เขียนสรุปว่าเครือข่ายสื่อสารเชิงพาณิชย์ที่ทดสอบสามารถรองรับเทคโนโลยีการผ่าตัดทางไกลได้ พร้อมระบุข้อจำกัดของการทดลองไว้ด้วย ได้แก่ การวัดความหน่วงของสัญญาณภาพแทนสัญญาณควบคุม มีกลุ่มศัลยแพทย์จำนวนน้อย และทดสอบเครือข่ายตามลำดับตายตัว ซึ่งอาจส่งผลต่อประสิทธิภาพเมื่อผู้เข้าร่วมมีทักษะเพิ่มขึ้นจากการฝึก
เหตุใดการเชื่อมต่อที่รวดเร็วจึงต้องมีภาพที่ชัดเจน
การทดลองระหว่างฮิโรซากิกับมุตสึพบว่า เวลาไปกลับเฉลี่ยของการสื่อสารอยู่ที่ 4 มิลลิวินาทีบนสายสัญญาณที่รับประกันแบนด์วิดท์ และ 10 มิลลิวินาทีบนการเชื่อมต่อที่ความเร็วขึ้นอยู่กับสภาพเครือข่าย หนึ่งมิลลิวินาทีเท่ากับหนึ่งในพันวินาที เวลาไปกลับวัดระยะเวลาที่สัญญาณใช้เดินทางไปยังจุดหมายและกลับมา
ศัลยแพทย์ยังต้องมองเห็นว่าเครื่องมือกำลังทำอะไรอยู่ นักวิจัยวัดความหน่วงตั้งแต่กล้องจับภาพจนภาพปรากฏบนจอของศัลยแพทย์ ซึ่งเรียกว่าเวลาตั้งแต่กระจกถึงกระจก โดยมีค่าเฉลี่ย 92 มิลลิวินาทีบนสายสัญญาณที่รับประกันแบนด์วิดท์ และ 95 มิลลิวินาทีบนการเชื่อมต่ออีกแบบหนึ่ง
การประมวลผลของกล้อง การบีบอัดวิดีโอ การส่งสัญญาณ การถอดการบีบอัด และการตอบสนองของจอภาพ ล้วนมีส่วนทำให้เกิดความหน่วงดังกล่าว การประมวลผลของอุปกรณ์คิดเป็นสัดส่วนความหน่วงของภาพที่วัดได้มากกว่าการเดินทางของข้อมูลผ่านเครือข่ายอย่างมาก
การเชื่อมต่อที่รับประกันความเร็ว 5 เมกะบิตต่อวินาทีมีการสูญหายของแพ็กเก็ตและคุณภาพภาพลดลง แพ็กเก็ตคือข้อมูลดิจิทัลขนาดเล็ก การสูญหายบางส่วนอาจทำให้รายละเอียดในภาพหายไป ผู้เขียนแนะนำให้ใช้ความเร็วอย่างน้อย 10 เมกะบิตต่อวินาทีสำหรับระบบที่ทดสอบ จำนวนข้อผิดพลาดในการทำงานไม่พบความแตกต่างอย่างมีนัยสำคัญทางสถิติระหว่างเงื่อนไขเครือข่าย แต่ศัลยแพทย์บางคนเห็นว่าภาพจากการเชื่อมต่อ 5 เมกะบิตต่อวินาทีดูได้ยาก
คำแนะนำนี้ผูกกับหุ่นยนต์และระบบวิดีโอเฉพาะที่ใช้ทดสอบ โรงพยาบาลที่วางแผนให้บริการช่วยผ่าตัดทางไกลจึงต้องมีความจุเพียงพอสำหรับอุปกรณ์ของตนเอง พร้อมส่งภาพและคำสั่งควบคุมได้อย่างเสถียร
การทดสอบฮิโนโทริห้าปีตรวจสอบความหน่วงและความแออัดของเครือข่าย
มหาวิทยาลัยโกเบ เมดิคารอยด์ และเอ็นทีที โดโคโมประเมินการผ่าตัดทางไกลมากกว่า 30 ครั้งระหว่างปี 2020 ถึง 2025 ทาคุโตะ ฮาระและคณะรวบรวมผลการทดสอบเหล่านั้นไว้ใน บททบทวนการตรวจสอบความถูกต้องของฮิโนโทริ ซึ่งพิจารณาประสิทธิภาพการสื่อสาร ความปลอดภัยของหุ่นยนต์ การประสานงานของเจ้าหน้าที่ และข้อกำหนดทางกฎหมาย
บททบทวนนี้กล่าวถึงการทดสอบด้านเทคนิคและการปฏิบัติงานของฮิโนโทริ ซึ่งแยกจากการผ่าตัดผู้ป่วยมะเร็ง 5 รายในจังหวัดอาโอโมริ ภายใต้สภาวะที่ปรับให้เหมาะสม เครือข่าย 5G แบบสแตนด์อโลนที่ใช้คลื่นความถี่ย่าน Sub6 มีค่าความหน่วงไปกลับราว 100 มิลลิวินาทีขณะส่งวิดีโอ 5G แบบสแตนด์อโลนใช้เครือข่ายหลัก 5G โดยเฉพาะ ส่วน Sub6 หมายถึงคลื่นความถี่ต่ำกว่า 6 กิกะเฮิรตซ์
ความแออัดของเครือข่ายเป็นอีกประเด็นสำคัญในการทดสอบ เมื่อไม่มีการควบคุมคุณภาพการให้บริการ การรับส่งข้อมูลอื่นที่ใช้แบนด์วิดท์ 200 เมกะบิตต่อวินาทีทำให้เกิดการสูญหายของแพ็กเก็ตและวิดีโอมีคุณภาพลดลง แต่เมื่อเปิดใช้การควบคุมดังกล่าว การส่งสัญญาณยังคงเสถียรแม้มีข้อมูลอื่นใช้แบนด์วิดท์เกิน 1 กิกะบิตต่อวินาที หรือเทียบเท่า 1,000 เมกะบิตต่อวินาที
คุณภาพการให้บริการหมายถึงการจัดลำดับความสำคัญให้ข้อมูลที่สำคัญ ซึ่งในกรณีนี้คือภาพจากการผ่าตัดและคำสั่งควบคุมหุ่นยนต์ ผลการทดสอบแสดงให้เห็นว่า ความเร็วที่เครือข่ายโฆษณาไว้เป็นเพียงส่วนหนึ่งของงานด้านวิศวกรรม เพราะการเชื่อมต่อสำหรับการผ่าตัดต้องทำงานได้ต่อเนื่องแม้ผู้ใช้อื่นกำลังส่งข้อมูล
ศัลยแพทย์ทำงานที่ทดสอบเสร็จได้แม้มีความหน่วงสูงถึง 180 มิลลิวินาที แต่ความแม่นยำในการเคลื่อนไหวละเอียดเริ่มลดลงเมื่อความหน่วงเกิน 120 มิลลิวินาที บททบทวนระบุว่าแนวทางการผ่าตัดทางไกลของญี่ปุ่นปี 2022 กำหนดให้ค่าความหน่วงตั้งแต่ต้นทางถึงปลายทางไม่เกิน 100 มิลลิวินาที พร้อมกำหนดให้มีการเชื่อมต่อที่ปลอดภัยและระบบสำรอง
จะเกิดอะไรขึ้นเมื่อการเชื่อมต่อขัดข้อง
การตรวจสอบความถูกต้องของฮิโนโทริมีการจำลองการตัดการเชื่อมต่อที่เราเตอร์และอุปกรณ์ 5G หุ่นยนต์เข้าสู่โหมดสแตนด์บายที่ปลอดภัย โดยหยุดการเคลื่อนไหวของเครื่องมือและไม่เกิดการเคลื่อนไหวที่ไม่ได้ตั้งใจ ในการทดสอบจำลองหลายสถานการณ์ เมื่อเชื่อมต่อเครือข่ายกลับมา ก็สามารถควบคุมได้อีกครั้งโดยไม่ต้องรีบูตระบบ
มีการทดสอบเส้นทางสื่อสารสำรองผ่านเครือข่ายส่วนตัวเสมือน หรือ VPN ซึ่งให้การเชื่อมต่อที่ได้รับการปกป้องระหว่างสถานที่ต่าง ๆ ระหว่างการจำลองความขัดข้อง VPN เชื่อมต่อกลับภายใน 5 ถึง 11 วินาที มาตรการความปลอดภัยยังรวมถึงผู้ควบคุมในพื้นที่ซึ่งสามารถเข้าควบคุมผ่านชุดควบคุมที่สอง หรือคอนโซลที่ใช้ควบคุมหุ่นยนต์
ทุกวินาทีมีความสำคัญระหว่างการผ่าตัด ดังนั้นการหยุดหุ่นยนต์และการมีทีมงานที่มีความสามารถอยู่ข้างผู้ป่วยจึงเป็นองค์ประกอบสำคัญของการออกแบบ บททบทวนอธิบายว่าความปลอดภัยเกิดจากหลายส่วนประกอบกัน ทั้งโหมดสแตนด์บายอัตโนมัติ การเชื่อมต่อสำรอง การตรวจติดตามอุปกรณ์ และบุคลากรที่พร้อมเข้าควบคุม
การทดลองตรวจสอบความถูกต้องใช้โครงสร้างเครือข่ายปิด เพื่อแยกวิดีโอผ่าตัด คำสั่ง และข้อมูลอื่นออกจากอินเทอร์เน็ตสาธารณะ เครื่องมือตรวจติดตามเฝ้าดูอุปกรณ์เครือข่ายเพื่อค้นหาปัญหา เช่น การสูญหายของแพ็กเก็ตอย่างฉับพลันหรือเฟรมวิดีโอล่าช้า สิ่งเหล่านี้เป็นคุณสมบัติของโครงการตรวจสอบความถูกต้อง ส่วนประกาศเกี่ยวกับการผ่าตัดทางคลินิกในจังหวัดอาโอโมริอธิบายการเชื่อมต่อสื่อสารที่ใช้ไว้อย่างกระชับกว่า
แพทย์ในพื้นที่ยังคงมีความสำคัญต่อรูปแบบนี้
ฮาระและคณะระบุว่า มาตรา 20 แห่งกฎหมายแพทย์ของญี่ปุ่นกำหนดให้แพทย์ต้องอยู่ ณ สถานที่ที่ผู้ป่วยอยู่ บททบทวนอธิบายว่าการช่วยผ่าตัดทางไกลภายใต้การกำกับดูแล ซึ่งศัลยแพทย์ที่อยู่ห่างไกลสนับสนุนทีมในพื้นที่ เป็นรูปแบบช่วงเปลี่ยนผ่านที่กฎหมายอนุญาต
การศึกษาในจังหวัดอาโอโมริใช้รูปแบบพื้นฐานดังกล่าว คือศัลยแพทย์ที่อยู่ข้างผู้ป่วยทำการผ่าตัดโดยมีแพทย์จากโรงพยาบาลอีกแห่งช่วยสนับสนุน งานทางคลินิกนี้อาจช่วยประเมินว่าความร่วมมือดังกล่าวทำงานอย่างไรระหว่างการผ่าตัดมะเร็งจริง ขณะที่ผู้จัดโครงการเดินหน้าขออนุมัติที่จำเป็นสำหรับการใช้งานในวงกว้างขึ้น
บททบทวนยังเน้นย้ำเรื่องการสื่อสารระหว่างบุคลากร ศัลยแพทย์ที่อยู่ห่างออกไปต้องใช้เสียงและวิดีโอประสานงานกับเจ้าหน้าที่ มองเห็นบริเวณผ่าตัด และติดตามความเปลี่ยนแปลงระหว่างหัตถการ การกำหนดหน้าที่ให้ชัดเจนและมีขั้นตอนฉุกเฉินเป็นส่วนหนึ่งที่ทำให้ระบบใช้งานได้ ควบคู่กับการควบคุมหุ่นยนต์ที่เชื่อถือได้
ในการทดลองก่อนหน้าของริเวอร์ฟิลด์ ศัลยแพทย์ที่มีประสบการณ์ผ่าตัดด้วยหุ่นยนต์ทำงานที่ต้องใช้มือทั้งสองข้างได้เร็วกว่าและขยับเครื่องมือน้อยกว่าผู้ที่ไม่มีประสบการณ์ดังกล่าว เทคโนโลยีสามารถส่งต่อการเคลื่อนไหวของผู้เชี่ยวชาญผ่านเครือข่ายได้ แต่การฝึกฝนและความคุ้นเคยยังคงมีผลต่อประสิทธิภาพของการเคลื่อนไหวเหล่านั้น
เป้าหมายคือให้ผู้ป่วยรับการรักษาใกล้บ้าน
มหาวิทยาลัยฮิโรซากิและสมาคมศัลยกรรมแห่งญี่ปุ่นต้องการให้การช่วยผ่าตัดทางไกลลดค่าใช้จ่ายและความยุ่งยากจากการเดินทางไปรับการผ่าตัด สิ่งที่ทั้งสองหน่วยงานระบุว่าเป็นข้อกังวลคือการขาดแคลนศัลยแพทย์และการกระจายผู้เชี่ยวชาญที่ไม่ทั่วถึง ซึ่งอาจทำให้โรงพยาบาลในภูมิภาคเข้าถึงทักษะการผ่าตัดขั้นสูงได้น้อยกว่า
โรงพยาบาลที่รับการช่วยเหลือจากระยะไกลได้จะสามารถอาศัยศัลยแพทย์ผู้มีประสบการณ์จากที่อื่น ขณะรักษาผู้ป่วยในพื้นที่ บททบทวนฮิโนโทริยังกล่าวถึงการให้คำปรึกษาจากระยะไกลว่าอาจช่วยให้ศัลยแพทย์ที่มีประสบการณ์น้อยลงทำงานได้อย่างปลอดภัยและมีประสิทธิภาพขึ้นระหว่างการทดสอบตรวจสอบความถูกต้อง แนวทางนี้จึงอาจมีบทบาทด้านการฝึกอบรมควบคู่ไปกับการช่วยผ่าตัดผู้ป่วยแต่ละราย
อย่างไรก็ตาม ยังมีข้อกำหนดในการปฏิบัติงานอีกมาก โรงพยาบาลต้องมีหุ่นยนต์ ความจุการสื่อสารที่เหมาะสม การเชื่อมต่อที่ปลอดภัย ระบบสำรอง และบุคลากรทางการแพทย์และเทคนิคที่ผ่านการฝึกอบรม งานศึกษาก่อนหน้าเกี่ยวกับเครือข่ายเชิงพาณิชย์ชี้ให้เห็นถึงความสมดุลระหว่างความน่าเชื่อถือของการสื่อสารกับต้นทุน โดยบริการที่มีความทนทานสูงมักมีค่าใช้จ่ายมากกว่า
การผ่าตัดที่วางแผนไว้จนถึงเดือนมีนาคมเป็นขั้นตอนถัดไปที่ประกาศไว้ จากนั้นการอนุมัติอุปกรณ์และความคุ้มครองจากประกันสุขภาพแห่งชาติจะช่วยกำหนดว่าบริการนี้จะเปิดให้ใช้และชำระค่าใช้จ่ายอย่างไรนอกเหนือจากการศึกษา ความตั้งใจของโมริที่จะนำไปใช้จริงในราวสองปีเป็นเป้าหมายของโครงการ ขณะที่ความสำเร็จในปัจจุบันคือการผ่าตัดผู้ป่วยมะเร็ง 5 รายเสร็จสิ้น โดยมีทีมศัลยแพทย์จากโรงพยาบาลสองแห่งในจังหวัดอาโอโมริร่วมกันทำงาน
ประเด็นสำคัญ
- ผู้ป่วยมะเร็งลำไส้ใหญ่และทวารหนัก 5 รายเข้ารับการผ่าตัดด้วยหุ่นยนต์ที่มีการช่วยเหลือทางไกล ณ โรงพยาบาลสองแห่งซึ่งอยู่ห่างกันราว 30 กิโลเมตรในจังหวัดอาโอโมริ
- มหาวิทยาลัยฮิโรซากิและสมาคมศัลยกรรมแห่งญี่ปุ่นระบุว่า การศึกษานี้เป็นการนำแนวทางดังกล่าวมาใช้ทางคลินิกครั้งแรกของญี่ปุ่น
- ศัลยแพทย์ในพื้นที่และศัลยแพทย์ผู้ควบคุมดูแลจากระยะไกลทำงานร่วมกับหุ่นยนต์ฮิโนโทริของเมดิคารอยด์
- มีแผนผ่าตัดเพิ่มเติมจนถึงเดือนมีนาคม ก่อนยื่นขออนุมัติอุปกรณ์และความคุ้มครองจากประกันสุขภาพแห่งชาติ
- งานวิจัยก่อนหน้านี้ทดสอบความหน่วงของภาพ ความแออัดของเครือข่าย การเชื่อมต่อสำรอง และการหยุดหุ่นยนต์อย่างปลอดภัยเมื่อจำลองเหตุขัดข้อง
- สมาคมฯ หวังให้มีการใช้จริงในราวสองปี โดยมุ่งลดช่องว่างด้านการรักษาด้วยการผ่าตัดระหว่างภูมิภาค