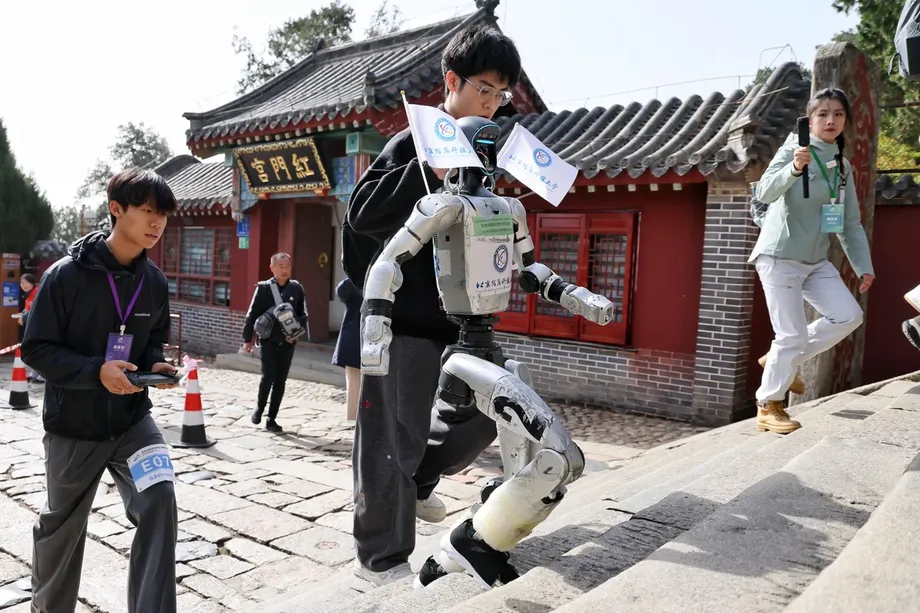
กว่า 3,100 ขั้น ท้าทายหุ่นยนต์
หุ่นยนต์สี่ขาตัวหนึ่งปีนเส้นทางยาว 3.9 กิโลเมตรบนเขาไท่ซานของจีนได้ในเวลา 43 นาที 41 วินาที คว้าชัยในการแข่งขันปีนเขาที่ทดสอบว่าเครื่องจักรรับมือกับบันไดหินสูงชัน พื้นไม่เรียบ และสิ่งของเปราะบางได้หรือไม่ ผู้เข้าแข่งขันรายอื่นแบกไข่ น้ำดื่มบรรจุขวด และแตงโม ทำให้การทรงตัวสำคัญไม่แพ้ความเร็ว
สารบัญ
- กว่า 3,100 ขั้น ท้าทายหุ่นยนต์
- การแข่งขันแต่ละประเภทวัดความสามารถต่างกัน
- เหตุใดไข่จึงเป็นสัมภาระสุดท้าทาย
- เส้นทางหินต้องการมากกว่าการก้าวอย่างสม่ำเสมอ
- ความร้อนสูงทำให้หุ่นยนต์ฮิวแมนนอยด์ต้องยุติการปีน
- ปีนเร็วบนเส้นทางที่นักท่องเที่ยวใช้
- โครงกระดูกภายนอกนำมนุษย์เข้าร่วมการทดสอบ
- ภูเขาเก่าแก่กลายเป็นเวทีเทคโนโลยี
- ประเด็นสำคัญ
เกือบ 90 ทีมเข้าร่วมการแข่งขันปีนเขาไท่ซานหุ่นยนต์โลก CMG ครั้งแรก ซึ่งเปิดฉากเมื่อวันที่ 2 พฤศจิกายน ที่เมืองไท่อัน มณฑลซานตงทางตะวันออกของจีน งานนี้จัดโดยสถานีโทรทัศน์ของรัฐ China Media Group ใช้เส้นทางเดินเขายอดนิยมจากหงเหมินไปจงเทียนเหมิน มีบันไดกว่า 3,100 ขั้น และไต่ระดับขึ้นไปมากกว่า 600 เมตร
หุ่นยนต์สี่ขาที่ทำเวลาได้เร็วที่สุดคือ Unitree A2 ซึ่งส่งเข้าแข่งขันโดย Beijing Lingyi Technology บริษัทในเครือ Unitree ส่วนรางวัลชนะเลิศประเภทหุ่นยนต์ฮิวแมนนอยด์เป็นของทีม Zhishen Lingyue ซึ่งทำเวลาในเส้นทางทางการที่สั้นกว่าได้ 27 นาที 26 วินาที ผู้ชนะอีกตัวคือ Lingsi Intelligent D50 ซึ่งแบกสัมภาระเข้าเส้นชัยในเวลา 1 ชั่วโมง 51 นาที 29 วินาที ได้ 400 คะแนน
หุ่นยนต์หลายตัวประสบปัญหา หุ่นยนต์ฮิวแมนนอยด์ตัวหนึ่งที่สวมผ้าโพกหัวล้มลงบนทางปูหินและต้องให้วิศวกรเข้าช่วย อีกตัวตกบันไดและหยุดอยู่ข้างถังขยะ ส่วน Unitree G1 รุ่นพัฒนาที่ทีม Yongda Zhicheng ส่งเข้าแข่งขันต้องถอนตัวหลังเกิดความร้อนสูงเกินไป ก่อนที่เจ้าหน้าที่จะแบกลงจากเขา
ทั้งการปีนสำเร็จ การล้ม และการถอนตัว ทำให้การแข่งขันมีเป้าหมายในทางปฏิบัติมากกว่าความแปลกใหม่ของภาพที่เห็น นั่นคือการทดสอบสมรรถนะของหุ่นยนต์ เมื่อสภาพพื้น สัมภาระ และระยะทางล้วนสร้างปัญหาพร้อมกัน
การแข่งขันแต่ละประเภทวัดความสามารถต่างกัน
ผู้จัดกำหนดการแข่งขันอย่างเป็นทางการ 4 ประเภท ได้แก่ ความเร็วของหุ่นยนต์ฮิวแมนนอยด์ ความเร็วของหุ่นยนต์มีขา การแบกสัมภาระของหุ่นยนต์มีขา และการช่วยเหลือด้วยโครงกระดูกภายนอกหุ่นยนต์ นอกจากนี้ยังมีการแข่งขันสำรวจที่ทดสอบการเคลื่อนที่บนภูมิประเทศหลากหลายรูปแบบ โดยมีเงินรางวัลในหลายประเภท
การแข่งขันความเร็วของหุ่นยนต์ฮิวแมนนอยด์ใช้เส้นทางทางการที่สั้นกว่าเส้นทางเต็มบนเขา ช่วงระยะทางราว 1.6 กิโลเมตรทอดจากจัตุรัสหงเหมินไปยังพระราชวังโต่วหมู่ และมีบันไดกว่า 600 ขั้น ทีมที่ทำเส้นทางนี้สำเร็จสามารถเลือกไปต่อในช่วงที่ยากกว่า จากพระราชวังโต่วหมู่ถึงศาลาหูเทียนได้
ดังนั้น หุ่นยนต์ฮิวแมนนอยด์ที่ชนะอย่าง Yinyi NE01 ของ Zhishen Technology จึงเผชิญภารกิจต่างจาก Unitree A2 ที่คว้าชัย ทั้งสองทำเวลาในคนละรายการและคนละระยะทาง สำหรับผู้ที่ติดตามผลการแข่งขัน ผลสำคัญมีดังนี้
- ความเร็วของหุ่นยนต์สี่ขา: Unitree A2 ของ Beijing Lingyi Technology ทำเวลา 43 นาที 41 วินาที
- ความเร็วของหุ่นยนต์ฮิวแมนนอยด์ในเส้นทางทางการที่สั้นกว่า: Yinyi NE01 ของทีม Zhishen Lingyue ทำเวลา 27 นาที 26 วินาที
- การแบกสัมภาระ: D50 ของ Lingsi Intelligent ได้ 400 คะแนน ใช้เวลา 1 ชั่วโมง 51 นาที 29 วินาที
การแข่งขันแบกสัมภาระยังมีเกณฑ์วัดผลเฉพาะของตัวเอง การปีนให้เร็วเป็นเรื่องสำคัญ แต่การขนส่งสิ่งของต้องอาศัยหุ่นยนต์ที่จัดการสัมภาระได้ตลอดเส้นทาง ผลการแข่งขันที่เผยแพร่ระบุคะแนนและเวลาของผู้ชนะ แต่ไม่ได้อธิบายสูตรคำนวณคะแนนทั้งหมด
เหตุใดไข่จึงเป็นสัมภาระสุดท้าทาย
หุ่นยนต์ที่แบกตะกร้าไข่ น้ำแร่ และกระติกน้ำร้อนต้องเจอกับปัญหาที่คุ้นเคยสำหรับคนที่เคยเดินขึ้นบันไดพร้อมของซื้อ นั่นคือสัมภาระทำให้ต้องปรับวิธีทรงตัว แตงโมยังเป็นอีกสิ่งของชิ้นใหญ่ที่เพิ่มความท้าทายให้กับภารกิจขนส่งในการแข่งขัน
หุ่นยนต์ต้องประคองน้ำหนักตัวและสัมภาระให้มั่นคงขณะยกเท้าแต่ละข้าง เมื่อเดินขึ้นบันไดก็ต้องยกน้ำหนักซ้ำ ๆ พร้อมปรับตัวให้เข้ากับขั้นถัดไป การเคลื่อนไหวกะทันหันอาจทำให้หุ่นยนต์เสียการทรงตัวหรือทำสิ่งของที่แบกเสียหาย ดังนั้น การปีนให้สำเร็จจึงต้องเคลื่อนที่อย่างควบคุมได้และมีกำลังเพียงพอ
เฉินซีหยุน ผู้จัดการฝ่ายการตลาดของ Unitree Technology กล่าวว่าการแข่งขันแบกสัมภาระเป็นบททดสอบหนักสำหรับความสามารถในการขนของและการปรับจุดศูนย์ถ่วงขณะเคลื่อนที่ กล่าวอย่างง่าย ๆ คือหุ่นยนต์ต้องปรับสมดุลไปเรื่อย ๆ ตามการเคลื่อนไหวของขาและสัมภาระ
เฉินกล่าวว่า หุ่นยนต์ที่ผ่านการทดสอบลักษณะนี้อาจนำไปใช้ส่งเสบียงบนภูเขา กู้ภัยฉุกเฉิน และตรวจสอบพื้นที่กลางแจ้งได้ในอนาคต การใช้งานเหล่านี้ช่วยอธิบายว่าทำไมจึงเลือกสัมภาระดังกล่าว เพราะการนำของที่เป็นประโยชน์ขึ้นไปบนเส้นทางที่ยากลำบากเป็นงานจริง ซึ่งสภาพของสิ่งของเมื่อถึงปลายทางสำคัญควบคู่ไปกับเวลาเดินทาง
เส้นทางหินต้องการมากกว่าการก้าวอย่างสม่ำเสมอ
เส้นทางบนเขาไท่ซานมีทั้งบันได ช่วงทางราบ และทางปูหิน หุ่นยนต์ที่เดินบนพื้นห้องทดลองเรียบ ๆ ได้สำเร็จต้องปรับตัวบ่อยขึ้นเมื่อเจอภูมิประเทศแบบนี้ ทั้งการเลือกตำแหน่งวางเท้าและกำหนดจังหวะการเคลื่อนที่
โจวถง รองผู้จัดการทั่วไปของ Shandong Youbaote Intelligent Robotics กล่าวว่า ทีมพัฒนากลยุทธ์การเคลื่อนไหวหลายรูปแบบ เพราะรูปแบบการเดินตายตัวเพียงแบบเดียวไม่เหมาะกับภูเขา แนวทางดังกล่าวผสานกลยุทธ์ต่าง ๆ เข้ากับการฝึกโดยใช้ข้อมูลจำนวนมากจากสภาพแวดล้อมจริง
โจวกล่าวว่า ทีมพยายามให้หุ่นยนต์คิดค้นการเคลื่อนไหวที่เหมาะกับการปีน การเดินทางบนพื้นราบอย่างรวดเร็ว และแม้กระทั่งการวิ่ง เป้าหมายคือรักษาทั้งความมั่นคงและความเร็วเมื่อเส้นทางเปลี่ยนไป
การเดินเป็นเพียงรูปแบบหนึ่งของการขยับขา คนเราเปลี่ยนจังหวะการเดินแทบจะโดยไม่ต้องคิดเมื่อก้าวจากทางเท้าไปขึ้นบันได หุ่นยนต์ต้องพึ่งซอฟต์แวร์ควบคุมให้ตัดสินใจในลักษณะเดียวกัน ขณะที่มอเตอร์ต้องขยับได้แม่นยำพอให้หุ่นยนต์ทรงตัวอยู่ได้
ความร้อนสูงทำให้หุ่นยนต์ฮิวแมนนอยด์ต้องยุติการปีน
Unitree G1 รุ่นพัฒนาของทีม Yongda Zhicheng ต้องหยุดแข่งขันเนื่องจากความร้อนสูงเกินไป ผู้ควบคุมตัดสินใจถอนตัวเพื่อความปลอดภัย และเจ้าหน้าที่แบกหุ่นยนต์ลงจากเขา
การไต่ระดับขึ้นเขาอย่างต่อเนื่องทำให้หุ่นยนต์ต้องยกน้ำหนักของตัวเองต้านแรงโน้มถ่วงอยู่ตลอด มอเตอร์ อุปกรณ์อิเล็กทรอนิกส์กำลัง และส่วนประกอบอื่น ๆ เกิดความร้อนขณะทำงาน การจัดการความร้อนจึงเป็นส่วนหนึ่งของความทนทาน เช่นเดียวกับความจุแบตเตอรี่และความแข็งแรงของชิ้นส่วนที่เคลื่อนไหว
การถอนตัวของ G1 แสดงให้เห็นความท้าทายอีกแบบหนึ่ง ซึ่งต่างจากการล้มที่มองเห็นได้ชัดในจุดอื่นของเส้นทาง การทรงตัวให้อยู่เป็นเรื่องหนึ่ง ส่วนการทำงานต่อเนื่องตลอดการปีนระยะไกลเป็นอีกเรื่องหนึ่ง วิศวกรยังต้องพร้อมซ่อมแซมหรือเคลื่อนย้ายหุ่นยนต์เมื่อไม่สามารถไปต่อได้
การแข่งขันนำความท้าทายเหล่านี้มาไว้ในเส้นทางเดียวกัน หุ่นยนต์ต้องมีกำลังเพียงพอสำหรับทางลาด วางเท้าได้มั่นคงบนขั้นบันได และมีความทนทานมากพอที่จะทำงานต่อไปตลอดการปีน
ปีนเร็วบนเส้นทางที่นักท่องเที่ยวใช้
Unitree A2 คว้าชัยด้วยเวลาไม่ถึง 44 นาทีบนเส้นทางยาว 3.9 กิโลเมตร ตามการรายงานเปรียบเทียบของสถานีโทรทัศน์แห่งชาติจีน นักท่องเที่ยวส่วนใหญ่ต้องใช้เวลาอย่างน้อย 2 ชั่วโมงจึงจะเดินทางครบเส้นทางดังกล่าว
หากใช้เวลา 2 ชั่วโมงเป็นเกณฑ์เปรียบเทียบ หุ่นยนต์ใช้เวลาประมาณ 36% ของเวลานั้น หรือเร็วกว่าอยู่ราว 76 นาที ทำความเร็วเฉลี่ยประมาณ 5.4 กิโลเมตรต่อชั่วโมง บนเส้นทางที่ไต่ระดับขึ้นไปมากกว่า 600 เมตร
การเปรียบเทียบกับนักท่องเที่ยวช่วยให้เห็นภาพความเร็วได้ง่าย ผลการแข่งขันยังแสดงให้เห็นว่าเหตุใดจึงแบ่งประเภทการแข่งขันตามความเร็ว เพราะหุ่นยนต์ฮิวแมนนอยด์ใช้เส้นทางทางการที่สั้นกว่า ขณะที่ผู้ชนะประเภทแบกสัมภาระใช้เวลาเกือบ 2 ชั่วโมงกับภารกิจขนส่งสิ่งของ
โครงกระดูกภายนอกนำมนุษย์เข้าร่วมการทดสอบ
การแข่งขันช่วยเหลือด้วยโครงกระดูกภายนอกนำเครื่องจักรอีกประเภทหนึ่งขึ้นสู่ภูเขา แทนที่จะส่งหุ่นยนต์ขึ้นไปตามลำพัง อุปกรณ์ดังกล่าวช่วยพยุงผู้สวมใส่ โดยใช้โครงสร้างภายนอกและกลไกช่วยให้เคลื่อนไหวได้สะดวกขึ้น
การนำประเภทนี้เข้าร่วมทำให้การแข่งขันครอบคลุมตั้งแต่หุ่นยนต์ที่เดินทางได้ด้วยตัวเอง ไปจนถึงเครื่องจักรที่ทำงานร่วมกับมนุษย์โดยตรง การช่วยให้คนก้าวขึ้นบันไดซ้ำ ๆ เป็นโจทย์ทางวิศวกรรมที่ต่างจากการทำให้หุ่นยนต์ไร้คนควบคุมเลือกจุดวางเท้าเอง
การแข่งขันจัดขึ้นในสภาพแวดล้อมจริงบนเส้นทางที่นักเดินเขาใช้ นอกจากความเร็วและการขนส่งสัมภาระแล้ว ผู้จัดยังเพิ่มการแข่งขันสำรวจ เพื่อขยายขอบเขตไปถึงการเคลื่อนที่ของเครื่องจักรบนภูมิประเทศหลากหลายรูปแบบ ไม่ใช่เพียงการไปถึงเส้นชัยที่กำหนดให้เร็วที่สุด
ภูเขาเก่าแก่กลายเป็นเวทีเทคโนโลยี
เขาไท่ซานเป็นแหล่งมรดกโลกของยูเนสโก และเป็นหนึ่งในภูเขาที่มีความสำคัญทางวัฒนธรรมมากที่สุดของจีน จักรพรรดิเคยเดินทางไปประกอบพิธีกรรมที่นั่นมาหลายศตวรรษ และภูเขาแห่งนี้มีบทบาทสำคัญในเทพปกรณัมจีน
การแข่งขันใช้เส้นทางที่นักท่องเที่ยวคุ้นเคย เชื่อมสถานที่สำคัญต่าง ๆ เช่น หอว่านเซียนและพระราชวังโต่วหมู่ เส้นทางเต็มสิ้นสุดที่จงเทียนเหมิน ซึ่งอยู่กลางทางขึ้นเขา ส่วนเส้นทางทางการของหุ่นยนต์ฮิวแมนนอยด์จบที่พระราชวังโต่วหมู่ ซึ่งอยู่ก่อนถึงจุดนั้น
นักท่องเที่ยวหยุดดูและถ่ายภาพหุ่นยนต์ขณะปีนขึ้นเขา เจ้าหน้าที่ด้านวัฒนธรรมและการท่องเที่ยวของไท่อันกล่าวว่า การแข่งขันนี้เป็นการแข่งขันหุ่นยนต์ครั้งแรกของโลกที่จัดขึ้นในสภาพแวดล้อมภูเขาจริง พร้อมนำเสนอว่าเป็นหนทางเชื่อมโยงเทคโนโลยี กีฬา และการท่องเที่ยว
หน่วยงานด้านการท่องเที่ยวของไท่อันกล่าวว่า มีแผนศึกษาการจัดทัศนศึกษาและกิจกรรมสัมผัสเทคโนโลยีที่เกี่ยวข้องกับงาน สำหรับเมืองนี้ การแข่งขันเป็นอีกเหตุผลให้มาเยือนแหล่งวัฒนธรรมที่มีชื่อเสียงอยู่แล้ว ส่วนผู้พัฒนาหุ่นยนต์ก็ได้เส้นทางโบราณเดียวกันนี้เป็นสนามทดสอบเครื่องจักรสมัยใหม่ที่ท้าทาย
ประเด็นสำคัญ
- เกือบ 90 ทีมเข้าร่วมการแข่งขัน ซึ่งเปิดฉากเมื่อวันที่ 2 พฤศจิกายน บนเขาไท่ซานในมณฑลซานตง
- เส้นทางเต็มยาว 3.9 กิโลเมตร มีบันไดกว่า 3,100 ขั้น และไต่ระดับขึ้นไปมากกว่า 600 เมตร
- Unitree A2 ของ Beijing Lingyi Technology ชนะการแข่งขันความเร็วของหุ่นยนต์สี่ขา ด้วยเวลา 43 นาที 41 วินาที
- หุ่นยนต์ฮิวแมนนอยด์ที่ชนะทำเวลา 27 นาที 26 วินาทีในเส้นทางทางการที่สั้นกว่า
- Lingsi Intelligent D50 ชนะการแข่งขันแบกสัมภาระด้วยคะแนน 400 คะแนน
- Unitree G1 รุ่นพัฒนาถอนตัวหลังเกิดความร้อนสูงเกินไป ขณะที่ผู้เข้าแข่งขันรายอื่นประสบเหตุล้ม
- การแข่งขันทดสอบความเร็ว การทรงตัว ความสามารถในการแบกของ ความทนทาน และการช่วยเหลือผู้คนที่ปีนเขา